
- 品牌
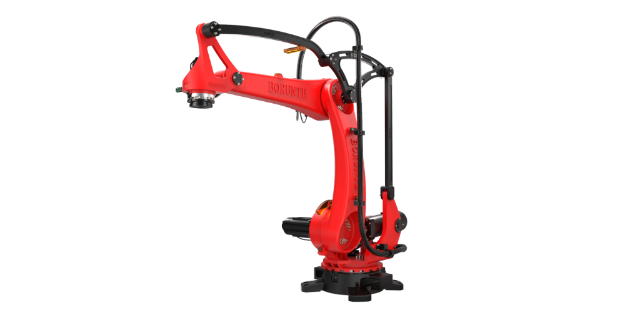
- 伯朗特,BORUNTE
- 型号
- 四轴
你知道吗?四轴机器人还可以采用气压驱动。气压驱动的结构简单,清洁,动作灵敏,具有缓冲作用。但与液压驱动装置相比,功率较小,刚度差,噪音大,速度不易控制,所以多用于精度不高的点位控制机器人。它具有速度快、系统结构简单,维修方便、价格低等特点。适于在中、小负荷的机器人中采用。但因难于实现伺服控制,多用于程序控制的机械人中,如在上、下料和冲压机器人中应用较多。气压驱动在多数情况下是用于实现两位式的或有限点位控制的中、小机器人中的。气压驱动控制装置目前多数选用可编程控制器(PLC控制器)。在易燃、易爆场合下可采用气动逻辑元件组成控制装置。我国对工业四轴机器人需求将快速增长,主要原因是人力成本上升。深圳全自动四轴机器人价钱

5)显示如下界面,即工具坐标建立完成,点击“完成”保存所建立的工具坐标。、验证工具坐标打开机器人管理→步进示教→如下图所示选择,电机U+或者U-,观察特征点前列是否与参考点前列有位置变化如果有则工具的建立存在较大的误差,需要重新建立工具坐标。如无明显的位置偏差,则所建立的工具坐标较为准确可以使用。、视觉校准、建立视觉校准用序列①打开软件菜单栏→工具→视觉,显示如下界面。点击软件工具栏视觉图标,或者按快捷键Ctrl+F9也可打开视觉界面。②鼠标右键单击序列,新建一个序列,调整相机镜头的光圈和焦距以及光源的亮度,来获取一个清晰可见的图像。③在建立的视觉序列中,添加对应所需使用的视觉工具。④验证序列准确度、建立校准鼠标右键单击校准,新建一个校准,按照向导步骤完成校准过程。①输入校准名称②选择相机安装方式③选择校准用序列④选择本地坐标系(Local)本地坐标系的参数如下,需在机器人管理器→本地坐标中设置。⑤选择参考类型⑥使用自动校准⑦如下两步如无特殊要求,按照默认设置即可。⑧设置校准时机器人的运动参数,点击完成。⑨点击示教点,将校准用的特征点尽量移动到视野中心,然后点击示教→完成。⑩点击示教,等下如下界面。东莞工业型四轴机器人价钱优化工业四轴机器人产业布局,避免低水平重复建设,依托先进制造业基地,充分发挥产业集聚效应。

β1′)=LOBsin(α+β1)Z1′=LOBcos(β1′)=LOBcos(α+β1)在四轴卧式加工中心上实现有了以上的计算模型,在机床上用宏程序就比较容易计算出工作台旋转后新零点的机械坐标。以西门子840Dsl系统为例,使用上述宏变量,坐标转换计算的宏程序如下。%_N_L8000_MPFR1=(X0B值);DeltaXR**eltaYR3=(Z0B值);DeltaZR4=(α值);RotAngleofBR5=2;2--G55/3--G56/4--G57/5--G505/6--G506R81=(XC值);XOFROTATECENTERR82=(ZC值);ZOFROTATECENTERR83=$P_UIFR(1,X,TR);XOFG54R84=$P_UIFR(1,Z,TR);ZOFG54R85=$P_UIFR(1,Y,TR);YOFG54R95=$P_UIFR(1,B,TR);BOFG54R86=R83-R81+R1R87=R84-R82+R3R88=SQRT(POT(R86)+POT(R87))R89=R4+(ATAN2(R89,R87))*180/R91=R81+R88*SIN(R89)R92=R85+R2R93=R82+R88*COS(R89)$P_UIFR[R5]=CTRANS(X,R91,Y,R92,Z,R93,B,R95)M304结束语1)通过标准检棒和带磁吸的千分表可测量带B轴卧式加工中心的工作台旋转中心的机械坐标,用于工作台旋转后的坐标转换计算。2)根据零件图样尺寸及放置位置,建立几何模型并进行数学计算,可计算出工作台旋转后新的坐标零点的机械坐标。3)此方案也可推广应用于FANUC、HAAS及其他数控系统的带B轴四轴卧式加工中心。
或者实时处理同一任务以实现输出比较大化。去年推出的Sawyer则是单臂七轴机器人,其柔性关节采用了相同的串联弹性驱动器,但其关节所采用的驱动器被重新设计,使其更小巧。由于采用了七轴的设计,并且工作范围扩展至100毫米,因此能完成负载更大的工作任务,载荷可达到4千克,比Baxter机器人。-雅马哈七轴机器人YA系列2015年,雅马哈推出了“YA-U5F”、“YA-U10F”、“YA-U20F”3款七轴机器人,这些机器人均通过新型控制器“YA-C100”进行驱动控制。7轴机器人带有相当于人类肘部的E轴,因此可自如完成弯曲、扭转、伸展等动作。即使在6轴以下机器人难以实施作业的狭窄间隙,也可顺利完成作业及设置。另外还可实现低半蹲姿势以及绕到装置背部的动作。采用中空构造的致动器,将装置电缆和空气软管内置于机械臂内,不会干扰到周边的设备,可实现紧凑型生产线。此外,中国台湾财团法人精密机械研究发展中心也已研发出双臂七轴机器人原型,期能助中国台湾业者打造3C电子制造的生产利器,并缩小国内外技术差距。国产七轴机器人来了能否实现弯道超车?中国七轴工业机器人的研发始于20世纪90年代初,当时项目的人物正是我国已故的机器人技术专家、中国工程院院士张启先。国内工业四轴机器人的高速发展带动了全球机器人产业的发展。

工业四轴机器人的月检查及维护该怎么做?详细步骤有哪些呢?1.润滑机器人各轴。其中1—6轴加白色的润滑油。油号86E006。2.RP变位机和RTS轨道上的红色油嘴加黄油。油号:86K0073.RP变位机上的蓝色加油嘴加灰色的导电脂。油号:86K0044.送丝轮滚针轴承加润滑油。(少量黄油即可)5.清理清枪装置,加注气动马达润滑油。(普通机油即可)6.用压缩空气清理控制柜及焊机。7.检查焊机水箱冷却水水位,及时补充冷却液(纯净水加少许工业酒精即可)8.完成1—8项的工作外,执行周检的所有项目。四轴机器人产业,要加强细分行业应用工艺研究,提高机器人集成应用技术水平,拓展应用市场。上海智能工厂四轴机器人生产厂商
工业四轴机器人的发展将持续给社会带来明显效益。深圳全自动四轴机器人价钱
相对于传统自动化设备,在包装生产流程中使用装配机器人重要的好处在于能够降低生产成本。使用四轴机器人不*初始成本较低,而且因为其高度的灵活性,很快就能获得投资回报。小尺寸和低维护费用使总成本也较低。四轴机器人与传统自动化设备相配合,还可以使包装生产更有效率,更能保证包装产品的质量一致性,与人工作业相比,具有更好的成本效益比。与专门为特定生产过程设计的固定式自动化设备不同,机器人由于基于模块化设计,因而能够相对容易地适应一个自动化系统,极大减少了昂贵的工程设计费用。深圳全自动四轴机器人价钱
上海珂珩智能科技有限公司坐落在上海市嘉定区沪宜公路950,是一家专业的研发设计,并销售、服务各类智能装备、自动化设备,包括:搬运机器人,喷涂机器人,涂胶机器人,装配机械手,堆垛机器人,打磨机器人,去毛刺机器人等机器人应用与集成系统,以及注塑机械手,压铸机械手,冲压机械手,伺服机械手,五轴机械手,三轴机械手,单轴机械手,斜臂机械手,横走机械手,纵走机械手,立式机械手,剪切机械手,镶嵌机械手,取件机械手等。 公司。公司目前拥有较多的高技术人才,以不断增强企业重点竞争力,加快企业技术创新,实现稳健生产经营。诚实、守信是对企业的经营要求,也是我们做人的基本准则。公司致力于打造***的注塑机械手,压铸机械手,工业机器人,智能系统集成。公司凭着雄厚的技术力量、饱满的工作态度、扎实的工作作风、良好的职业道德,树立了良好的注塑机械手,压铸机械手,工业机器人,智能系统集成形象,赢得了社会各界的信任和认可。


提升企业市场竞争力:在激烈的市场竞争中,企业需要不断提升自身的竞争力,伯朗特四轴机器人的应用为企业带来了多方面的竞争优势。首先,它提高了生产效率和产品质量,使得企业能够更快地响应市场需求,提供更质量的产品,从而赢得客户的信任和市场份额。其次,降低了生产成本,包括人力成本、原材料浪费成本等,提高了企业的盈利能力。再者,机器人的应用展示了企业的技术实力和创新能力,提升了企业的品牌形象,吸引更多的合作伙伴和客户。例如在电子消费产品市场,采用伯朗特四轴机器人生产的企业,能够以更低的价格、更高的质量推出产品,在市场竞争中脱颖而出。上海珂珩的伯朗特四轴喷涂机器人,操作简便,易于上手。郑州四轴机器人什么价持...
- 苏州智能工业四轴机器人厂家报价 2025-11-17
- 成都自动四轴机器人单价 2025-11-16
- 青岛工业四轴机器人 2025-11-16
- 青岛工业四轴机器人需要多少钱 2025-11-16
- 苏州四轴小型机器人 2025-11-16
- 杭州工业用四轴机器人价位 2025-11-16
- 北京四轴机器人厂家 2025-11-16
- 东莞四轴小型机器人 2025-11-16
- 重庆智能工厂四轴机器人厂 2025-11-16
- 重庆自动化四轴机器人单价 2025-11-15


- 武汉冲压四轴机器人 2025-11-15
- 自动四轴机器人销售公司 2025-11-15
- 深圳全自动四轴机器人销售公司 2025-11-15
- 自动四轴机器人哪种好 2025-11-14
- 杭州全自动四轴机器人哪家好 2025-11-14
- 广州工业四轴机器人厂家供应 2025-11-14




- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01
- 江西综合六轴近期价格 11-01
- 浙江直销六轴近期价格 10-31
- 青岛小六轴机器人 10-31
- 郑州工业用六轴机器人厂家报价 10-31