
- 品牌
- 伯朗特,BORUNTE
- 型号
- 六轴
现如今,工业机器人被普遍应用于各行各业,但是我们也发现,工业机器人的轴数并不相同,那么它们到底应该有几个轴呢?所谓工业机器人的轴可以用专业的名词自由度来解释,如果机器人具有三个自由度,那么它可以沿x,y,z轴自由的运动,但是它却不能倾斜或者转动。当机器人的轴数增加,对机器人而言,就是更高的灵活性。那么现在工业机器人都有多少个轴呢?三轴机器人也被称为直角坐标或者笛卡尔机器人,它的三个轴可以允许机器人沿三个轴的方向进行运动,这种机器人一般被用于简单的搬运工作之中。四轴机器人,可以沿着x,y,z轴进行转动,与三轴机器人不同的是,它具有一个运动的第四轴,一般来说SCARA机器人就可以被认为是四轴机器人。五轴是许多工业机器人的配置,这些机器人可以通过x,y,z三个空间周进行转动,同时可以依靠基座上的轴实现转身的动作,以及手部可以灵活转动的轴,增加了其灵活性。六轴机器人可以穿过x,y,z轴,同时每个轴可以转动,与五轴机器人的较大区别就是,多了一个可以自由转动的轴。使用六轴工业机器人有利于提高工作场所的安全性、有利于提高工作效率。东莞工业六轴机器人
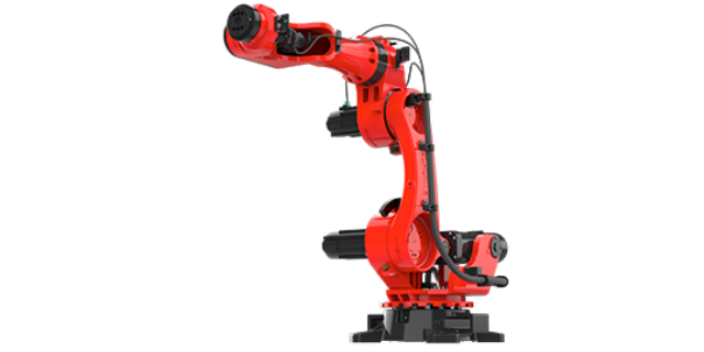
机器人末端执行器的控制信号接口,以及压缩空气管道接口等。5.底座底座是机器人的基座。它用螺栓与地基固定。电气设备的保护软管被固定在底座上。此外,电机和数据电缆的接口和拖链系统安装在底座上。6.转盘转盘固定轴A1和A2。转盘执行轴1的旋转运动。转盘通过轴1的传动装置与底座用螺栓固定住,并由转盘上的电机驱动。大臂也在转盘中支承。7.大臂大臂是位于转盘和小臂之间的组件。为了达到不同的工作范围,KUKA机器人通常会提供三个不同长度的小臂结合大臂使用。大臂上有一个带4个用于固定附加负载的螺纹安装孔。机器人用户通常会关注机器人的工作范围、负载能力、重复定位精度、IP防护等级等性能参数,这些参数都取决于机器人本体。另外对于机器人本体,还需要关注本体的重量、安装形式、底座安装孔布局尺寸、六轴法兰安装孔布局尺寸、各轴的运动范围和各轴额定负载下的比较大移动速度等参数。由于篇幅所限,不再对以上内容进行介绍,读者可通过查阅KUKA官方的技术手册对以上内容进行查阅。对于某具体型号的KUKA机器人本体,其与本体相关的各项性能参数说明以及对机器人本体的运输、安装、调试、保养、维修的操作说明都在该款机器人本体的操作说明书中有详细描述。杭州智能六轴机器人厂六轴机器人Z坐标的运动方向是由传递切削动力的主轴所决定的,即平行于主轴轴线的坐标轴即为坐标系。

对于六轴工业机器人本体而言,主要是工业机械手的清洗和检查、减速器的润滑,以及机械手的轴制动测试。工业机械手底座和手臂总是需要定期清洗,若使用溶剂则应避免使用**等强溶剂,也可以使用高压清洗设备,但应避免直接向机械手喷射。为了防止静电,不能使用干抹布擦拭。中空手腕,如有必要,视需要清洗,以避免灰尘和颗粒物堆积,用不起毛的布料清洁,清洁后可在手腕表面添加少量凡士林或類似物质,以方便以后的清洗。工业机械手的检查包括检查各螺栓是否有松动、滑丝现象;易松劲脱离部位是否正常;变速是否齐全,操作系统安全保护、保险装置等是否灵活可靠;检查设备有无腐蚀、碰砸、拉离和漏油、水、电等现象,周围地面清洁、整齐,无油污、杂物等;检查润滑情况,并定时定点加入定质定量的润滑油。
你知道吗?六轴工业机器人的全部控制由一台微型计算机完成。另一种是分散(级)式控制,即采用多台微机来分担机器人的控制,如当采用上、下两级微机共同完成机器人的控制时,主机常用于负责系统的管理、通讯、运动学和动力学计算,并向下级微机发送指令信息;作为下级从机,各关节分别对应一个CPU,进行插补运算和伺服控制处理,实现给定的运动,并向主机反馈信息。根据作业任务要求的不同,机器人的控制方式又可分为点位控制、连续轨迹控制和力(力矩)控制。六轴机器人,当下的机器人产品的工作母机,包括大多数售出的机器人。

我们都知道,六轴机器人的每个轴都承担着不一样的任务和工作,六轴互相配合共同运转,才实现了机器人的灵活应用。下面,小编就给大家简单介绍一下六轴机器人中第二轴的主要功能。二轴担负着手臂的上下运动,而且手臂又比较长,在运动的过程中必然存在着惯性冲量,也就是说,当大臂的运动速度很慢时,惯性就很小;如果速度加快,惯性就加大,这个惯性冲量是与速度有着线性关系;怎样保持一定的速度,又不让惯性随着变化呢?大家都知道,增加阻尼,可有效消除这种关系。六轴机器人的工作原理是通过变换夹具实现自动上下料,焊接,冲压,喷涂,搬运等工作。东莞工业六轴机器人
六轴关节式机器人因为没有移动关节,所以不需要导轨。东莞工业六轴机器人
六轴工业机器人线速度达到多大时才能称为高速?实际应用中的高速一般是指关节速度即1500MM/S,或者控制点速度较大1500MM/S。这个速度在机器人领域里算中等。一个轨迹点与下一个轨迹点之间并不是匀速走过去的,而是有加速,到速度顶峰,减速到终点的一个过程,在这个过程里安川的速度控制比不上ABB,ABB可以达到7000MM/S的瞬时速度。所以速度上机器人比较好的原因可能是系统确实牛。通过介绍,你对工业留住机器人的了解有没有更加深入呢?东莞工业六轴机器人
上海珂珩智能科技有限公司致力于机械及行业设备,以科技创新实现***管理的追求。公司自创立以来,投身于注塑机械手,压铸机械手,工业机器人,智能系统集成,是机械及行业设备的主力军。伯朗特销售公司不断开拓创新,追求出色,以技术为先导,以产品为平台,以应用为重点,以服务为保证,不断为客户创造更高价值,提供更优服务。伯朗特销售公司始终关注机械及行业设备行业。满足市场需求,提高产品价值,是我们前行的力量。


医疗器械行业对生产环境与产品质量要求极为严格,外壳喷涂必须满足洁净、无菌、耐腐蚀等多重标准,上海珂珩智能科技有限公司的伯朗特六轴喷涂机器人,为医疗器械行业提供了符合规范的专业喷涂解决方案。该机器人可在万级洁净车间内稳定运行,机身采用光滑易清洁设计,不易积尘,可配合车间定期消毒作业。设备搭载高精度流量控制系统,涂层厚度均匀可控,可适配医用级***、耐腐蚀涂料,满足医疗器械的特殊使用要求。针对手术器械外壳、医疗设备面板等精密工件,3D 视觉定位系统可实现微米级精细喷涂,严格规避按键、接口、显示区域。上海珂珩智能科技有限公司提供完整的洁净喷涂配套方案,包含洁净喷房、废气处理、烘干固化等设备,确保整个...
- 广东工业六轴哪家好 2026-11-01
- 武汉智能工厂六轴机器人厂家直销价格 2026-11-01
- 重庆工业六轴机器人供应商家 2026-11-01
- 福建定制六轴直销价格 2026-11-01
- 上海自动化六轴机器人推荐厂家 2026-11-01
- 青岛智能工厂六轴机器人生产厂商 2026-11-01
- 江西综合六轴近期价格 2026-11-01
- 浙江直销六轴近期价格 2026-10-31
- 青岛小六轴机器人 2026-10-31
- 郑州工业用六轴机器人厂家报价 2026-10-31

- 陕西定制六轴交易价格 2026-10-31
- 东莞自动化六轴机器人厂 2026-10-31
- 品质六轴服务至上 2026-10-31
- 陕西供应六轴哪家好 2026-10-31
- 湖北智能六轴销售电话 2026-10-31
- 江西综合六轴服务至上 2026-10-30


- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01
- 江西综合六轴近期价格 11-01
- 浙江直销六轴近期价格 10-31
- 青岛小六轴机器人 10-31
- 郑州工业用六轴机器人厂家报价 10-31