
- 品牌
- 伯朗特
- 型号
- 机器人
储料斗包括料斗21、斗门气缸22和挡料气缸23,其中所述料斗21成方形漏斗状,斗门气缸22悬挂在料斗21内壁之上,挡料气缸23贯穿料斗21出料口,五金针脚在斗门气缸22不断推进中下压到料斗21出料口,可以通过挡料气缸23来控制针脚喂料的速度。[0026]图3是本发明中供料震盘的立体结构示意图。供料震盘上的震盘31由上大下小的两个金属圆筒组成,震盘31内壁上沿装有料满传感器32,震盘料道6、7的一端贯穿震盘31,供料震盘的作用是将储料斗中的针脚用完或者减少到一定程度时,将储料斗中的针脚开闸放出,循环供料。[0027]图4是本发明中分针机构8的立体结构示意图。分针机构8包括分针气缸41、针脚检测器42、针脚到位光纤43和顶针气缸44,其中所述顶针气缸44位于针脚检测器42的Z轴正下方,分针气缸41和针脚检测器42在X轴方向垂直连接,针脚检测器42的X轴方向末端装有针脚到位光纤43,针脚进入分针机构8以后,首先由分针气缸41顶入针脚检测器42,经由针脚到位光纤43检测到位以后,由顶针气缸44将排序好的针脚顶入取针手掌9。[0028]图5是本发明中取针手掌9的立体结构示意图。取针手掌9包括取针气缸51和取针治具52,所述取针气缸51位于取针治具52正上方。中国工业机器人市场近年来持续表现强劲,市场容量不断扩大。青岛小型工业机器人多少钱

储料斗包括料斗、斗门气缸和挡料气缸,料斗成方形漏斗状,斗门气缸悬挂在料内壁之上,挡料气缸贯穿料斗出料口,斗门气缸的作用是将料斗里的针料不断下压,通过挡料气缸可以控制针料喂料的速度。[0006]在上述技术方案中,供料震盘上的震盘由上大下小的两个金属圆筒组成,震盘内壁上沿装有料满传感器,震盘料道的一端贯穿震盘,供料震盘的作用是储料斗中的针脚用完或者减少到一定程度时,将储料斗的针脚开闸放出,循环供料。[0007]在上述技术方案中,震盘料道和第二震盘料道在X、Y轴上互相垂直,针脚通过供料震盘排位后,经过震盘料道进入分针机构。[0008]在上述技术方案中,分针机构包括分针气缸、针脚检测器、针脚到位光纤和顶针气缸,其中顶针气缸位于针脚检测器Z轴正下方,分针气缸和针检测器X轴方向垂直连接,针脚检测器X轴方向末端装有针脚到位光纤,针脚进入分针机构以后,首先由分针气缸顶入针脚检测器,经由针脚到位光纤检测到位以后,由顶针气缸将排序好的针脚顶入取针手掌。[0009]在上述技术方案中,取针手掌包括取针气缸和取针治具,所述取针气缸位于取针治具正上方,取针气缸将分针机构中顶针气缸顶入的针脚放入取针治具中,针脚在取针治具中排列定位。青岛新机器人国内工业机器人企业竞争力较弱,国内市场份额很低。

近几年,中国的工业机器人出货量一直处在速增长阶段,其覆盖面相当之广,除了汽车及汽车零部件制造和机械加工等领域,随着3C电子、物流、医疗等应用的发展和需求的增长,工业机器人也逐步渗透到这些新兴领域。不过从应用情况来看,工业机器人现在仍然局限在替代对人体伤害比较大的工作,如喷涂、在危险气体环境中执行任务和锻造等危险系数比较的岗位。所幸,除了替代危险工作,机器人的另一大作用就体现在其对企业收益的贡献上目前很多制造业采用的都是流水线,如果是工人在工作的话,他们会因为疲劳等因素而影响到流水线的质量,这时候质量下降比较厉害,但是用机器人的话,这些问题就几乎不会出现。”
工业机器人在工业生产中能代替人做某些单调、频繁和重复的长时间作业,或是危险、恶劣环境下的作业,例如在冲压、压力铸造、热处理、焊接、涂装、塑料制品成形、机械加工和简单装配等工序上,以及在原子能工业等部门中,完成对人体有害物料的搬运或工艺操作。20世纪50年代末,美国在机械手和操作机的基础上,采用伺服机构和自动控制等技术,研制出有通用性的的工业用自动操作装置,并将其称为工业机器人;60年代初,美国研制成功两种工业机器人,并很快地在工业生产中得到应用;1969年,美国通用汽车公司用21台工业机器人组成了焊接轿车车身的自动生产线。此后,各工业发达国家都很重视研制和应用工业机器人。由于工业机器人具有一定的通用性和适应性,能适应多品种中、小批量的生产,70年代起,常与数字控制机床结合在一起,成为柔性制造单元或柔性制造系统的组成部分。我国正在努力发展工业机器人产业,引进国外技术和设备,培养人才,打开市场。

真空机器人是一种在真空环境下工作的机器人,主要应用于半导体工业中,实现晶圆在真空腔室内的传输。真空机械手难进口、受限制、用量大、通用性强,其成为制约了半导体装备整机的研发进度和整机产品竞争力的关键部件。而且国外对中国买家严加审查,归属于禁运产品目录,真空机械手已成为严重制约我国半导体设备整机装备制造的“卡脖子”问题。直驱型真空机器人技术属于原始创新技术。通过结构分析和优化设计,避开国际,设计新构型满足真空机器人对刚度和伸缩比的要求;涉及大间隙真空直接驱动电机和洁净直驱电机开展电机理论分析、结构设计、制作工艺、电机材料表面处理、低速大转矩控制、小型多轴驱动器等方面。采用轴在轴中的设计方法,减小轴之间的不同心以及惯量不对称的问题。工业机器人可以完全解决火箭喷管焊接的问题。青岛小型工业机器人多少钱
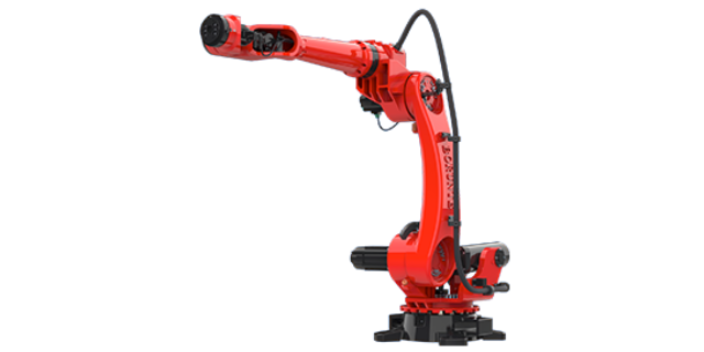
大多数工业机器人有3~6个运动自由度,其中腕部通常有1~3个运动自由度。青岛小型工业机器人多少钱
所述支撑杆一3与支撑杆二4之间设液压缸三101,且液压缸三101下端通过转轴四11转动连接支撑杆一3,液压缸三101上端通过转轴四11转动连接支撑杆二4,支撑杆二4对应支撑杆三5设有滑槽12,且支撑杆三5通过滑槽12滑动连接支撑杆二4,且支撑杆二4和支撑杆三5上均安装有固定架14,两个所述固定架14之间安装有液压缸二13,支撑杆三5的另一端转动连接有夹持机构6,所述底座1左侧上端安装有电机15。请参阅图2,所述电机15连接驱动轴16,驱动轴16贯穿底座1,且驱动轴16位于底座1内部处安装有小齿轮17,小齿轮17右端啮合大齿轮齿轮18轴心处安装有主轴19,且主轴19下端转动连接底座1底端,主轴19上端固定连接固定盘20,且固定盘20设置成圆形,所述底座1与固定盘20连接处安装有卡槽21,且卡槽21设置成环形,所述固定盘20上端焊接支撑柱2。本实用新型的工作原理是:使用时,启动电机15带动驱动轴16转动,使得小齿轮17转动,带动大齿轮18转动,使得主轴19和固定盘20转动,从而带动支撑柱2转动,能实现支撑柱2水平方向的角度调节,实用性强,启动液压缸一10,使得支撑杆一3转动,启动液压缸三101,使得支撑杆二4转动,启动液压缸二13使得支撑杆三5沿滑槽12滑动。青岛小型工业机器人多少钱
上海珂珩智能科技有限公司总部位于上海市嘉定区沪宜公路950,是一家研发设计,并销售、服务各类智能装备、自动化设备,包括:搬运机器人,喷涂机器人,涂胶机器人,装配机械手,堆垛机器人,打磨机器人,去毛刺机器人等机器人应用与集成系统,以及注塑机械手,压铸机械手,冲压机械手,伺服机械手,五轴机械手,三轴机械手,单轴机械手,斜臂机械手,横走机械手,纵走机械手,立式机械手,剪切机械手,镶嵌机械手,取件机械手等。 的公司。伯朗特销售公司作为研发设计,并销售、服务各类智能装备、自动化设备,包括:搬运机器人,喷涂机器人,涂胶机器人,装配机械手,堆垛机器人,打磨机器人,去毛刺机器人等机器人应用与集成系统,以及注塑机械手,压铸机械手,冲压机械手,伺服机械手,五轴机械手,三轴机械手,单轴机械手,斜臂机械手,横走机械手,纵走机械手,立式机械手,剪切机械手,镶嵌机械手,取件机械手等。 的企业之一,为客户提供良好的注塑机械手,压铸机械手,工业机器人,智能系统集成。伯朗特销售公司始终以本分踏实的精神和必胜的信念,影响并带动团队取得成功。伯朗特销售公司始终关注机械及行业设备市场,以敏锐的市场洞察力,实现与客户的成长共赢。


工艺品、乐器行业工件造型复杂,曲面、镂空结构多,人工喷涂很难保证每一件产品漆面质感统一,直接影响产品外观溢价。上海珂珩智能科技有限公司针对精细喷涂场景,推出伯朗特六轴喷漆机器人定制方案。伯朗特六轴喷涂机器人腕部灵活,可深入狭小腔体、复杂曲面完成精细喷涂,轨迹平滑可控,漆膜厚薄均匀,减少流挂、斑点等缺陷。设备支持示教编程,可保存多款工艺品喷涂轨迹,产品换型简单快捷,IP65 防护抵御漆雾侵蚀,整机拥有 ISO9001、CE 权威认证,防爆机型适配木器漆喷涂环境。珂珩智能熟悉乐器、工艺品喷涂工艺,技术团队上门勘测工件,设计**定位工装,优化喷涂轨迹,从机器人选型、工作站搭建到调试交付全程跟进,配套...


- 杭州工业机器人采购 2026-10-16
- 上海工业机器人制造公司 2026-10-16
- 武汉机器人零件 2026-10-16
- 苏州定制工业机器人 2026-10-15
- 重庆喷涂工业机器人多少钱 2026-10-15
- 苏州多轴冲压机器人 2026-10-15



- 福建比较好的喷涂机器人厂家推荐 11-01
- 广东工业六轴哪家好 11-01
- 武汉智能工厂六轴机器人厂家直销价格 11-01
- 杭州冲压机器人报价 11-01
- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01