
- 品牌
- 伯朗特
- 型号
- 机器人
传统工业机器人只能在固定的环境下,依赖精确的重复定位能力从事重复性的工作,还不能适应动态复杂的环境,或者跟人类合作完成同一项工作。但是我们现在的生产环节需要能适应更多应用场景的智能化工业机器人。这就需要拓宽工业机器人的应用领域和行业,积极挖掘中小企业的应用潜能。工业机器人是实现智能制造的关键基础技术。为了顺应全球工业4.0的发展,赋予工业机器人智能、增加工业机器人应用场景就成为了必由之路。现在工业机器人的应用场景不断的在增加,比如工厂流水线上,按品类挑选产品的分拣员、打磨器件的工人、检查产品质量的质检员等都被工业机器人取代。虽然机器人会替代一部分人,但这些工作大多是重复性的、繁重的,甚至有害有害的工作。很多人认为工业机器人替代人类在工作,但其实工业气人是将人类从这些工作中解放了出来,让人们去从事更多有意义的工作。我国正在努力发展工业机器人产业,引进国外技术和设备,培养人才,打开市场。焊接小型机器人

组装方便,造价低,可靠性,集成性;并且还可以根据所要搬运物体的重量,提供不同的主体框架,实现能够搬运不同重量的物体。附图说明图1是本发明实施例的结构示意图;图2是本发明实施例的结构示意图。本发明目的的实现、功能特点及优点将结合实施例,参照附图做进一步说明。具体实施方式下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述。显然,所描述的实施例是本发明的一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有作出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。需要说明,本发明实施例中所有方向性指示(诸如上、下、左、右、前、后……)用于解释在某一特定姿态(如附图所示)下各部件之间的相对位置关系、运动情况等,如果该特定姿态发生改变时,则该方向性指示也相应地随之改变。另外,在本发明中涉及“”、“第二”等的描述用于描述目的,而不能理解为指示或暗示其相对重要性或者隐含指明所指示的技术特征的数量。由此,限定有“”、“第二”的特征可以明示或者隐含地包括至少一个该特征。另外,各个实施例之间的技术方案可以相互结合。智能机器人生产设备工厂采用工业机器人生产,是可以解决很多安全生产方面的问题。

分针气缸(41)和针脚检测器(42)X轴方向垂直连接,针脚检测器(42)X轴方向末端装有针脚到位光纤(43)。6.如权利要求1所述的四轴机器人插针机,其特征在于所述取针手掌(9)包括取针气缸(51)和取针治具(52),所述取针气缸(51)位于取针治具(52)正上方。7.如权利要求1所述的四轴机器人插针机,其特征在于所述插针机器人(10)位于取针手掌(9)和注塑机模具(13)中间位置,插针机器人(10)能够360°旋转。8.如权利要求1所述的四轴机器人插针机,其特征在于所述取产品机械手(11)包括夹料气缸(61)、气夹(62)和金属支架(63),所述金属支架(63)—端焊接在机器人插针机金属台架(I)上,另一端和气夹(62)连接,气夹(62)正上方设有夹料气缸(61)。9.如权利要求1所述的四轴机器人插针机,其特征在于所述注塑机金属台架(15)与机器人插针机金属台架(I)在X轴方向上的间距为10-100cm。【摘要】本发明公开了一种四轴机器人插针机,包括机器人插针机和注塑机,其中所述机器人插针机金属台架Z轴表面至少装有两个供料震盘,每个供料震盘Z轴正上方均装有储料斗,供料震盘通过震盘料道连接到分针机构,取针手掌位于分针机构的Y轴右前侧,取针手掌的Z轴正上方装有插针机器人。
所述支撑杆两端开设有螺纹孔,所述距离调节螺栓依次穿过所述回转铰链和所述螺母与所述支撑杆转动安转。本发明还提出,所述主体框架1包括底架11、支撑架12和固定架,所述底座包括悬臂式底座和龙门式两种结构形态;所述悬臂式底座包括一个底架11和一个支撑架12,所述支撑架12轴向安装于所述底架11上,所述固定架两端分别连接所述底架11和支撑架12,与所述底架11和所述支撑架12呈三角支撑结构,所述连接臂2相对所述固定架安装于所述支撑架12上;所述龙门式底座为两个所述悬臂式底座相向设置,所述连接臂2两端一端与所述的两个所述悬臂式底座其中一个连接,另一端与另一个所述的两个所述悬臂式底座连接。本实施例中,提供一种适用于低中负载搬运的氮气平衡的固定式四轴机器人,根据所要负重的重物质量,选择对应的主体框架1,工作台通过plc系统控制,全程自动控制、可重复编程反复应用,适合不同任务的自动化设备,工作台控制y轴移动机构6、x轴移动机构5和z轴移动机构4分别移动至物置处,z轴移动机构4底端根据需要设置有m轴回转机构7,穿过回转齿轮的机械抓手,用于抓住待移动物体。m轴回转机构7能够将机械手抓住的待移动物体角度旋转,达到要实现的角度。工业机器人是一种自动化设备,机械臂是工业机器人的一种,工业机器人也有其它形式。

康道昊威资讯:四轴机器人百科,四轴机器人是工业机器人的一种,主要是采用四轴设计,外形紧凑、体积小、重量轻、用于氩弧焊接,码垛,搬运,冲压等领域,能完成稳定的搬运、焊接。康道昊威的四轴冲压机器人能够在狭小的空间内灵活的进行冲压作业,安装调试简单方便。一.四轴机器人关节四轴冲压机器人机械手每个关节的运动均由一台伺服电机和一台精度谐波减速机共同实现,每个直线轴均由伺服电机和精密丝杠共同实现;同时配以先进的电器控制柜和示教盒,其性能优越、价格低廉、操作简便。能够随意连接油压机、齿轮冲床、气动冲床、攻牙机、铆钉机等,无论冲床吨位大小、机台低、都可连接,实现设备自由组合、多角度实现各种复杂冲压动作、翻转、打废料、侧挂或斜放、堆料等,并适应连续模、单机多模的工艺要求等。预存100组产品工艺信息、方便转产。识别双料和冲床两次或多次冲压,保护工业机器人、冲床和模具的安全并能实现远程通讯。四轴冲压机械手的前两个关节可以在水平面上左右自由旋转。第三个关节由一个称为羽毛(quill)的金属杆和夹持器组成。该金属杆可以在垂直平面内向上和向下移动或围绕其垂直轴旋转,但不能倾斜。这种设计使四轴冲压机器人具有很强的刚性。工业机器人可以24小时循环工作,能够做到生产线的较大产量,并且无需给予加班的工时费用。苏州焊接机器人售价
国内工业机器人企业竞争力较弱,国内市场份额很低。焊接小型机器人
其目的是采用四轴机器人来连接供料系统到注塑模具的针脚植入,实现无人作业模式,从注塑机台等待人员作业改进到自动化作业,注塑机台的效率大幅度提升。对比现有生产技术,人工劳动生产效率每小时生产100模次,使用该设备以后,每小时可以完成200模次,效率提,实现无人作业模式的同时保证了产品质量。[0004]为实现上述方案,一种四轴机器人插针机,包括机器人插针机和注塑机,所述机器人插针机包括插针机金属台架,所述机器人插针机金属台架Z轴表面装有供料震盘和第二供料震盘,供料震盘Z轴正上方装有储料斗,第二供料震盘Z轴正上方装有第二储料斗,供料震盘通过震盘料道连接到分针机构,第二供料震盘通过第二震盘料道连接到分针机构,取针手掌位于分针机构的Y轴右前侧,取针手掌的Z轴正上方装有插针机器人,分针机构Y轴平行方向上装有取产品机械手,注塑机金属台架与机器人插针机金属台架在X轴方向平齐,插针机器人安装在注塑机金属台架Z轴表面的右前端,与取针手掌垂直,注塑机模具位于注塑机金属台架Z轴表面的位置,注塑机金属台架Z轴表面的Y轴方向下端装有一个产品料道,PLC控制屏安装在机器人插针机金属台架Z轴表面的Y轴方向上端。[0005]在上述技术方案中。焊接小型机器人
上海珂珩智能科技有限公司总部位于上海市嘉定区沪宜公路950,是一家研发设计,并销售、服务各类智能装备、自动化设备,包括:搬运机器人,喷涂机器人,涂胶机器人,装配机械手,堆垛机器人,打磨机器人,去毛刺机器人等机器人应用与集成系统,以及注塑机械手,压铸机械手,冲压机械手,伺服机械手,五轴机械手,三轴机械手,单轴机械手,斜臂机械手,横走机械手,纵走机械手,立式机械手,剪切机械手,镶嵌机械手,取件机械手等。 的公司。伯朗特销售公司作为研发设计,并销售、服务各类智能装备、自动化设备,包括:搬运机器人,喷涂机器人,涂胶机器人,装配机械手,堆垛机器人,打磨机器人,去毛刺机器人等机器人应用与集成系统,以及注塑机械手,压铸机械手,冲压机械手,伺服机械手,五轴机械手,三轴机械手,单轴机械手,斜臂机械手,横走机械手,纵走机械手,立式机械手,剪切机械手,镶嵌机械手,取件机械手等。 的企业之一,为客户提供良好的注塑机械手,压铸机械手,工业机器人,智能系统集成。伯朗特销售公司始终以本分踏实的精神和必胜的信念,影响并带动团队取得成功。伯朗特销售公司始终关注机械及行业设备市场,以敏锐的市场洞察力,实现与客户的成长共赢。


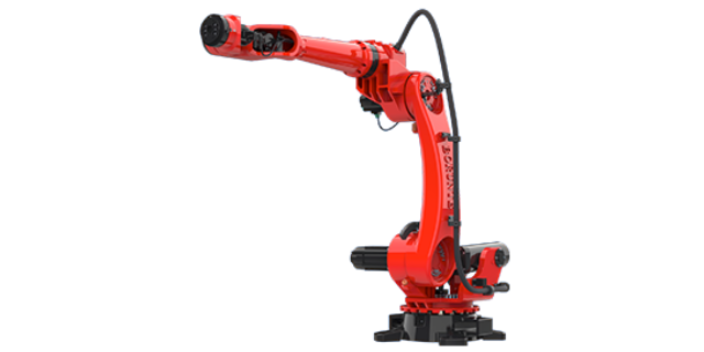
工艺品、乐器行业工件造型复杂,曲面、镂空结构多,人工喷涂很难保证每一件产品漆面质感统一,直接影响产品外观溢价。上海珂珩智能科技有限公司针对精细喷涂场景,推出伯朗特六轴喷漆机器人定制方案。伯朗特六轴喷涂机器人腕部灵活,可深入狭小腔体、复杂曲面完成精细喷涂,轨迹平滑可控,漆膜厚薄均匀,减少流挂、斑点等缺陷。设备支持示教编程,可保存多款工艺品喷涂轨迹,产品换型简单快捷,IP65 防护抵御漆雾侵蚀,整机拥有 ISO9001、CE 权威认证,防爆机型适配木器漆喷涂环境。珂珩智能熟悉乐器、工艺品喷涂工艺,技术团队上门勘测工件,设计**定位工装,优化喷涂轨迹,从机器人选型、工作站搭建到调试交付全程跟进,配套...


- 杭州工业机器人采购 2026-10-16
- 上海工业机器人制造公司 2026-10-16
- 武汉机器人零件 2026-10-16
- 苏州定制工业机器人 2026-10-15
- 重庆喷涂工业机器人多少钱 2026-10-15
- 苏州多轴冲压机器人 2026-10-15



- 福建比较好的喷涂机器人厂家推荐 11-01
- 广东工业六轴哪家好 11-01
- 武汉智能工厂六轴机器人厂家直销价格 11-01
- 杭州冲压机器人报价 11-01
- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01