
- 品牌
- 伯朗特,BORUNTE
- 型号
- 六轴
六关节工业机器人各关节是怎么压铸出来的?它的铸造生产是一个复杂的多工序组合的工艺过程,它包括以下主要工序:1)生产工艺du准备,根据要生产的零件图、生产批量和交货期限,制定生产工艺方案和工艺文件,2)生产准备,包括准备熔化用材料、造型制芯用材料和模样、芯盒、砂箱等工艺装备;3)造型与制芯;4)熔化与浇注;5)落砂清理与铸件检验等主要工序。其成形原理是:铸造生产是将金属加热熔化,使其回具有流动性,然后浇入到具有一定形状的铸型型腔中,在重力或外力(压力、离心力、电磁力等)的作用下充满型腔,冷却并凝答固成铸件(或零件)的一种金属成形方法。工业六轴机器人常用的坐标系有两个,一个是世界坐标系。即笛卡尔坐标系内向三轴方向运动的坐标系。郑州全自动六轴机器人销售公司
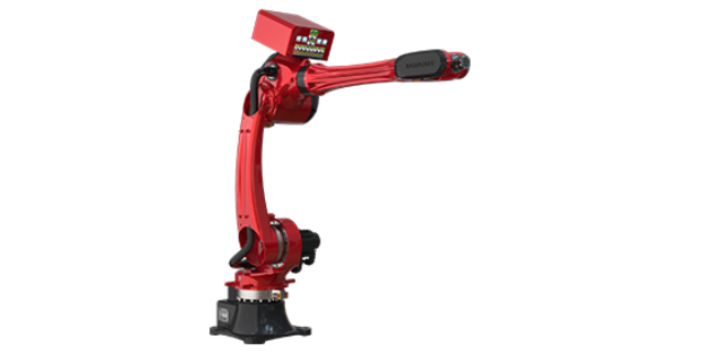
避免工作环境污染带来的人体伤害,终维护企业及员工的利益。▐柴孚申报奖项:工业机器人类之年度创新技术奖(评审类-六轴机器人)参评案例:SF6-C2080柴孚焊接机器人通过安装电机固定板转杆、活动套、夹持件以及工件主体,电机带动转杆旋转,转杆上有外螺纹,活动套的内壁有内螺纹,转杆旋转使得活动套左右滑动,带动夹持件相互靠近,将需要焊接的工件主体进行夹持固定,避免焊接的时候工件主体发生跑偏和移位,保证夹持时的平稳性。通过安装有架体、第三电机、第二螺纹丝杆、驱动块、焊接头、激光发射器、聚焦透镜、喷嘴以及冷却水管,使得第三电机通过皮带轮机构带动第二螺纹丝杆转动,驱动块的内壁设置有与第二螺纹丝杆外螺纹相匹配的内螺纹,使得驱动块带动焊接头进行水平位置的调节,便于自动调节焊接位置,同时焊接头的外部均匀缠绕有冷却水管,与焊接时由于激光光束产生的热量进行热交换,便于焊接头的冷却降温,延长使用寿命。通过在底座底部的四个拐角处均固定有减震支脚,减震支脚内部的底端均设置有槽体,槽体的内部均匀通过第二复位弹簧设置有活动件,活动件的顶端均与底座底部固定连接,且活动件与减震支脚顶部的两侧均通过复位弹簧固定连接。东莞气保焊六轴机器人六轴关节式机器人具有很高的可达性。其可以使其手部进入像汽车车身这样一个封闭的空间内进行作业。
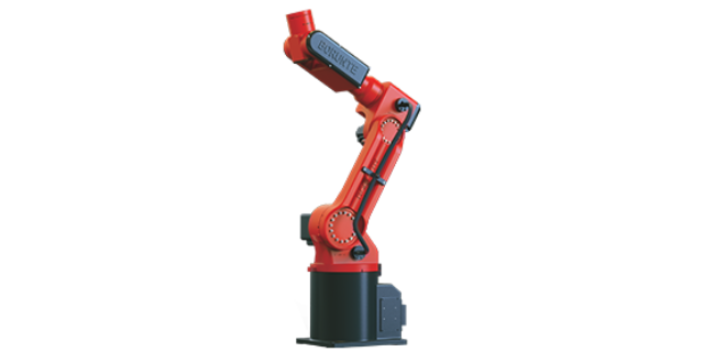
六轴串联机器人末端为什么不能连续旋转?不同品牌六轴串联机器人末端旋转角度不一样,但是都不能实现连续旋,除考虑气管线缆缠绕问题外,还有其他原因吗?1、一般六轴机器人第六轴的角度设定一般是正负360度,也有个别多一点或者少一点。比如有的可能会加到正负400,甚至无限,也有可以会减少到正负175。减少到正负175是因为在末端法兰上有气管跟信号线,无法大角度旋转。2、大部分机器人末端如果真的使用需要超过正负360,是可以以管理员身份把软限位去掉,把角度变大的。不过这种情况要很慎重。主要的考虑就是客户夹具上线缆缠绕的问题。3、再讲远一点,虽然这种情况几乎不会出现,就是绝对值编码器是会溢出的。意思是说绝对值编码器是不会一直往同一个方向无限旋转下去,到某一个时间是会出现计数超限的情况的。不过这种情况我倒从来没有遇到过,也没见有人这么用过。
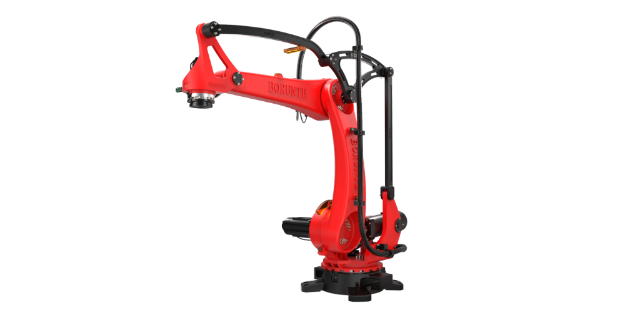
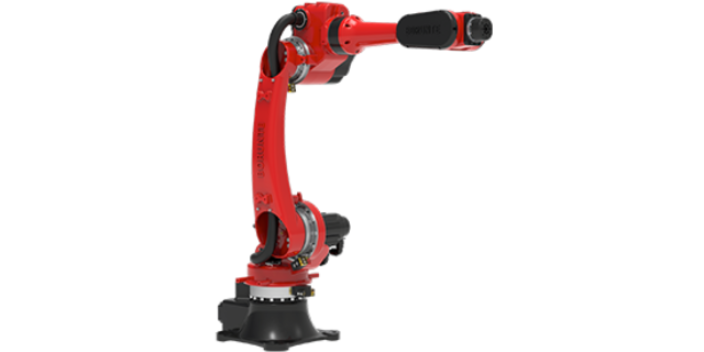
机器人本体各部分的划分如下图所示:1.腕部六轴垂直串联机器人拥有一个3轴式腕部,它包括轴4、轴5、轴6。轴6电机在小臂内部直接安装在机械手上。该电机直接驱动机械手,而在轴4和轴5上由安装在小臂背部的电机通过连接轴驱动。机器人腕部有一个连接法兰用于加装工具。当机器人腕部出现故障需要维修更换时,KUKA公司要求客户更换整个腕部,而不允许用户单独对轴4、轴5、轴6进行拆卸更换。2.小臂小臂是机器人腕部和大臂之间的连杆。它用于固定手轴4和轴5的电机。小臂由轴3电机来驱动。允许的比较大摆角采用机械方式分别由一个正向和负向的挡块加以限制。所属的缓冲器安装在小臂上。小臂上有一个带4个用于固定附加负载的螺纹安装孔。3.平衡缸平衡缸是一套装于转盘与大臂之间的组件,在机器人停止和运动时尽量减小加在轴2周围的扭矩,平衡杠采用封闭的液压气动系统来实现此目的。该系统包含两个储压器、一个液压缸(含管路)、一个压力表和一个用作防止过载的安全元件的爆破片。使用错误的方法拆卸、拆解平衡缸可能会对操作者造成严重伤害,不建议普通用户自行拆卸和维修平衡缸。4.电气接口主要包含机器人本体与控制间的电机电缆、数据电缆连接接口。我国工业四轴机器人产业发展还有很大的潜力。
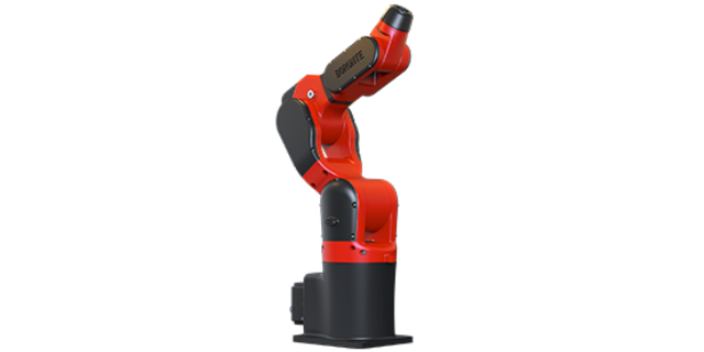
目前拥有钻石系列、金刚系列、钻石Pro系列、雷霆系列、S6系列等7大系列、49款机器人产品。自2013年成立至今,阿童木机器人已累计服务客户500家,发货量近2000台,行业覆盖食品、制药、电子、日化、新能源等民生行业。2020年,阿童木机器人天津四期生产基地投入使用,7000平生产基地,年产能达5000台,实现了工厂运维数字化、生产车间标准化和流程化。此外,阿童木机器人还开发了欧洲、东南亚代理商,产品输出海外市场。▐大族机器人大族机器人由大族激光科技产业集团股份有限公司投资组建,是在大族电机机器人研究院100多人的团队基础上孵化而成的高新技术企业。围绕智能机器人业务,大族机器人开发了机器人电机、伺服驱动器、机器人控制器、机器视觉等机器人功能部件,并成功推出相关机器人产品。2020年9月,大族机器人完成了由苏州藤信、北京鸿瀚、深圳中小担等机构投资的;12月,大族机器人正式发布轻量型6轴协作机器人ELFIN-P,可应用于自动化集成生产线、装配、拾取、焊接、研磨、喷涂、点胶、检验等领域。除此之外,目前大族机器人已经批量生产了Elfin系列6轴协作机器人,可应用于自动化集成生产线、装配、拾取、焊接、研磨、喷漆等领域。六轴机器人比5轴机器人多了1个关节可以转动,其抓手内的自然就更灵活了,可完成的任务种类容就越多。重庆六轴机器人厂家供应
六轴机器人工具坐标的坐标原点在在它的工具终端,所以它的坐标是跟着终端变化而不断变化的。郑州全自动六轴机器人销售公司
六轴工业机器人,其创新性的折叠臂让它可以安装在非常有限的空间内。劳动力成本快速飙升、越来越多精密而复杂的产品对精度要求更严格,刺激着近年来智能手机和各种其他电子产品在组装上使用更多地机器人。然而,跟单个工人完成相同任务的传统自动化解决方案却占用了更大的生产空间。制造商生产厂家们都希望机器人能安装在狭小的空间内,以便减少和降低生产成本费用,厂家们还希望使用机器人并能有效提供高产能,不得不,全新的六轴机器人正好能满足这两点需求。郑州全自动六轴机器人销售公司
上海珂珩智能科技有限公司主营品牌有伯朗特,BORUNTE,发展规模团队不断壮大,该公司其他型的公司。公司致力于为客户提供安全、质量有保证的良好产品及服务,是一家有限责任公司企业。公司始终坚持客户需求优先的原则,致力于提供高质量的注塑机械手,压铸机械手,工业机器人,智能系统集成。伯朗特销售公司顺应时代发展和市场需求,通过**技术,力图保证高规格高质量的注塑机械手,压铸机械手,工业机器人,智能系统集成。


医疗器械行业对生产环境与产品质量要求极为严格,外壳喷涂必须满足洁净、无菌、耐腐蚀等多重标准,上海珂珩智能科技有限公司的伯朗特六轴喷涂机器人,为医疗器械行业提供了符合规范的专业喷涂解决方案。该机器人可在万级洁净车间内稳定运行,机身采用光滑易清洁设计,不易积尘,可配合车间定期消毒作业。设备搭载高精度流量控制系统,涂层厚度均匀可控,可适配医用级***、耐腐蚀涂料,满足医疗器械的特殊使用要求。针对手术器械外壳、医疗设备面板等精密工件,3D 视觉定位系统可实现微米级精细喷涂,严格规避按键、接口、显示区域。上海珂珩智能科技有限公司提供完整的洁净喷涂配套方案,包含洁净喷房、废气处理、烘干固化等设备,确保整个...
- 广东工业六轴哪家好 2026-11-01
- 武汉智能工厂六轴机器人厂家直销价格 2026-11-01
- 重庆工业六轴机器人供应商家 2026-11-01
- 福建定制六轴直销价格 2026-11-01
- 上海自动化六轴机器人推荐厂家 2026-11-01
- 青岛智能工厂六轴机器人生产厂商 2026-11-01
- 江西综合六轴近期价格 2026-11-01
- 浙江直销六轴近期价格 2026-10-31
- 青岛小六轴机器人 2026-10-31
- 郑州工业用六轴机器人厂家报价 2026-10-31

- 陕西定制六轴交易价格 2026-10-31
- 东莞自动化六轴机器人厂 2026-10-31
- 品质六轴服务至上 2026-10-31
- 陕西供应六轴哪家好 2026-10-31
- 湖北智能六轴销售电话 2026-10-31
- 江西综合六轴服务至上 2026-10-30



- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01
- 江西综合六轴近期价格 11-01
- 浙江直销六轴近期价格 10-31
- 青岛小六轴机器人 10-31
- 郑州工业用六轴机器人厂家报价 10-31