
- 品牌
- 伯朗特
- 型号
- 机器人
所述驱动电机设置于所述z轴移动机构4一侧,所述驱动电机的驱动轴与所述驱动齿轮装配,所述驱动齿轮与所述回转齿轮箱啮合;所述回转齿轮上开设有安装孔。本发明还提出,所述y轴移动机构6包括驱动结构、导向结构、传动结构和支撑骨架;所述导向结构安装于所述支撑骨架上,所述传动结构安装于所述导向结构上;所述驱动结构安装于所述传动结构上,向所述传动结构提供动力。本发明还提出,所述x轴移动机构5包括第二驱动结构、第二导向结构、第二传动结构和轴承支座;所述连接臂2设置有导轨,所述第二导向结构安装于所述导轨上;所述第二驱动结构安装于所述支撑骨架上,所述第二驱动结构的驱动轴与所述第二传动结构传动连接,向所述第二传动结构提供动力;所述支撑骨架两端设置有挡板,所述挡板上设置有滑动轨,所述第二传动结构两端安装有所述轴承支座,所述轴承支座安装于所述挡板上与所述滑动轨传动连接。本发明还提出,所述z轴移动机构4安装于所述支撑骨架上。本发明还提出,所述z轴移动机构4包括单臂结构和双臂升降结构两种。本发明还提出,所述支撑线杆3包括支撑杆、回转铰链、距离调节螺栓和螺母,所述回转铰链设置有两个,分别设置于所述底座和所述连接臂2上。工业机器人的井喷式增长,既反映出这样的趋势,也将为中国制造提“智”奠定坚实基础。国内外工业机器人

本实用新型涉及机器人设备技术领域,具体是一种四轴机器人。背景技术:机器人是自动执行工作的机器装置。它既可以接受人类指挥,又可以运行预先编排的程序,也可以根据以人工智能技术制定的原则行动。它的任务是协助或取代人类工作的工作,例如生产业、建筑业,或是危险的工作。现有的四轴机器人使用时转动的角度固定,不能满足生产加工需要。因此,本领域技术人员提供了一种四轴机器人,以解决上述背景技术中提出的问题。技术实现要素:本实用新型的目的在于提供一种四轴机器人,以解决上述背景技术中提出的问题。为实现上述目的,本实用新型提供如下技术方案:一种四轴机器人,包括底座、支撑柱和电机,所述底座右侧上端安装有支撑柱,支撑柱上端连接支撑杆一,且支撑杆一通过转轴一转动连接支撑柱,支撑杆一的另一端通过转轴二转动连接支撑杆二,支撑杆一右侧安装有转轴三,支撑杆二右侧安装有转轴四,转轴三和转轴四之间安装有液压缸一,支撑杆二的另一端插装有支撑杆三,所述支撑杆一与支撑杆二之间设液压缸三,且液压缸三下端通过转轴四转动连接支撑杆一,液压缸三上端通过转轴四转动连接支撑杆二,支撑杆二对应支撑杆三设有滑槽,且支撑杆三通过滑槽滑动连接支撑杆二。上海圆弧焊接机器人随着制造业自动化和智能化的不断提升,工业机器人迅猛发展,在加工制造领域,工业机器人应用越来越成熟。

白色家电的大型设备领域对经济性和生产率的要求也越来越。降低工艺成本,提生产效率成为重中之重,自动化解决方案可以优化家用电器的生产。无论是批量生产洗衣机滚筒或是给浴缸上釉—使用机器人可以更经济有效地完成生产、加工、搬运、测量和检验工作。它可以连续可靠地完成生产任务,无需经常将沉重的部件中转。由此可以确保生产流水线的物料流通顺畅—而且始终保持恒定质量。原因是多方面的:因其具有较的生产率、重复性的精确度、很的可靠性以及光学和触觉性能,机器人几乎可以运用到家用电器生产工艺流程的所有方面。
储料斗包括料斗21、斗门气缸22和挡料气缸23,其中所述料斗21成方形漏斗状,斗门气缸22悬挂在料斗21内壁之上,挡料气缸23贯穿料斗21出料口,五金针脚在斗门气缸22不断推进中下压到料斗21出料口,可以通过挡料气缸23来控制针脚喂料的速度。[0026]图3是本发明中供料震盘的立体结构示意图。供料震盘上的震盘31由上大下小的两个金属圆筒组成,震盘31内壁上沿装有料满传感器32,震盘料道6、7的一端贯穿震盘31,供料震盘的作用是将储料斗中的针脚用完或者减少到一定程度时,将储料斗中的针脚开闸放出,循环供料。[0027]图4是本发明中分针机构8的立体结构示意图。分针机构8包括分针气缸41、针脚检测器42、针脚到位光纤43和顶针气缸44,其中所述顶针气缸44位于针脚检测器42的Z轴正下方,分针气缸41和针脚检测器42在X轴方向垂直连接,针脚检测器42的X轴方向末端装有针脚到位光纤43,针脚进入分针机构8以后,首先由分针气缸41顶入针脚检测器42,经由针脚到位光纤43检测到位以后,由顶针气缸44将排序好的针脚顶入取针手掌9。[0028]图5是本发明中取针手掌9的立体结构示意图。取针手掌9包括取针气缸51和取针治具52,所述取针气缸51位于取针治具52正上方。工业机器人只按预定程序执行一定的动作,如印刷板装配线上插零件的装置,有时称为机械手。

直角坐标型工业机器人手部空间的位置变化是通过沿着三个相互垂直的轴线移动来实现,常用于生产设备的上下料和精度的装配和检测作业。一般直角坐标型工业机器人的手臂可以垂直上下移动(Z轴方向),并可以沿着滑架和横梁上的导轨进行水平二维平面的移动(X、Y方向)。显然直角坐标型工业机器人有三个移动关节,即3个自由度。结构简单;编程容易,在X、Y、Z三个方向的运动没有耦合,便于控制系统的设计;直线运动速度快,定位精度,蔽障性能较好。工业机器人按程序输入方式区分有编程输入型和示教输入型两类。郑州通用机器人供应商
工业机器人既是智能装备产业的重要组成部分,也是支撑我国制造业转型升级的重要基础。国内外工业机器人
机器人感知系统把机器人各种内部状态信息和环境信息从信号转变为机器人自身或者机器人之间能够理解和应用的数据和信息,除了需要感知与自身工作状态相关的机械量,如位移、速度和力等,视觉感知技术是工业机器人感知的一个重要方面。视觉伺服系统将视觉信息作为反馈信号,用于控制调整机器人的位置和姿态。机器视觉系统还在质量检测、识别工件、食品分拣、包装的各个方面得到了普遍应用。感知系统由内部传感器模块和外部传感器模块组成,智能传感器的使用提了机器人的机动性、适应性和智能化水平。国内外工业机器人
上海珂珩智能科技有限公司拥有研发设计,并销售、服务各类智能装备、自动化设备,包括:搬运机器人,喷涂机器人,涂胶机器人,装配机械手,堆垛机器人,打磨机器人,去毛刺机器人等机器人应用与集成系统,以及注塑机械手,压铸机械手,冲压机械手,伺服机械手,五轴机械手,三轴机械手,单轴机械手,斜臂机械手,横走机械手,纵走机械手,立式机械手,剪切机械手,镶嵌机械手,取件机械手等。 等多项业务,主营业务涵盖注塑机械手,压铸机械手,工业机器人,智能系统集成。公司目前拥有专业的技术员工,为员工提供广阔的发展平台与成长空间,为客户提供高质的产品服务,深受员工与客户好评。上海珂珩智能科技有限公司主营业务涵盖注塑机械手,压铸机械手,工业机器人,智能系统集成,坚持“质量保证、良好服务、顾客满意”的质量方针,赢得广大客户的支持和信赖。一直以来公司坚持以客户为中心、注塑机械手,压铸机械手,工业机器人,智能系统集成市场为导向,重信誉,保质量,想客户之所想,急用户之所急,全力以赴满足客户的一切需要。


从职业健康与作业环境改善角度,上海珂珩智能科技有限公司的伯朗特六轴喷涂机器人为企业解决了喷涂岗位的用工痛点。喷涂作业产生的漆雾与有机溶剂会对人体健康造成影响,传统人工喷涂岗位人员流动性大、职业健康管理成本高。引入伯朗特六轴喷涂机器人后,可实现无人化喷涂作业,工人只需在安全区域进行设备监控与参数调整,远离漆雾危害,企业职业健康检查异常率可下降 60%。同时机器人适配密闭喷漆房作业,配合废气处理设备可集中处理涂装污染物,改善车间整体环境,帮助企业满足环保与安全生产规范要求。珂珩智能会为客户提供完整的安全操作培训,确保设备使用合规、人员作业安全。上海珂珩行政许可齐全,伯朗特喷涂机器人可适配 UV 漆...


- 苏州定制工业机器人 2026-10-15
- 重庆喷涂工业机器人多少钱 2026-10-15
- 苏州多轴冲压机器人 2026-10-15
- 重庆专业焊接机器人 2026-10-15
- 杭州机器人喷涂机械手 2026-10-15
- 小型焊接机器人 2026-10-15


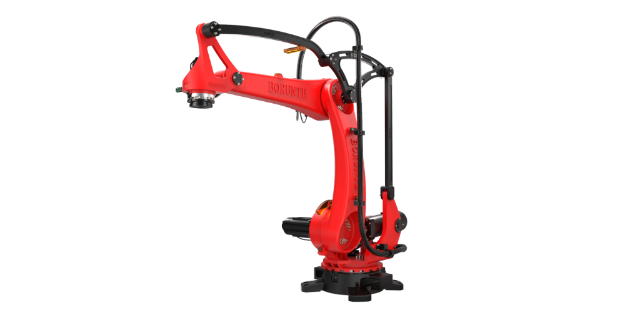
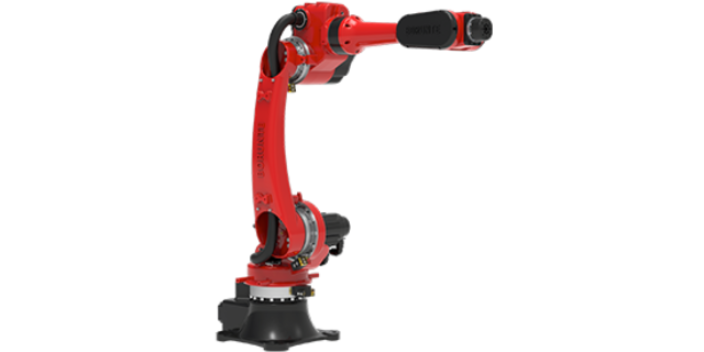

- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01
- 江西综合六轴近期价格 11-01
- 浙江直销六轴近期价格 10-31
- 青岛小六轴机器人 10-31
- 郑州工业用六轴机器人厂家报价 10-31