
- 品牌
- 伯朗特
- 型号
- 机器人
机器人是一种自动的、位置可控的、具有编程能力的多功能机械手,这种机械手具有几个轴,能够借助于可编程序操作来处理各种材料、零件、工具和装置,以执行种种任务。以下就是工业机器人分类:按照日本工业机器人学会(JIRA)的标准,可将机器人分为六类:一类:人工操作机器人。由操作员操作的多自由度装置第二类:固定顺序机器人。按预定的不变方法有步骤地依此执行任务的设备,其执行顺序难以修改。第三类:可变顺序机器人。同第二类,但其顺序易于修改。第四类:示教再现(playback)机器人。操作员引导机器人手动执行任务,记录下这些动作并由机器人以后再现执行,即机器人按照记录下的信息重复执行同样的动作。第五类:数控机器人。操作员为机器人提供运动程序,并不是手动示教执行任务。第六类:智能机器人。机器人具有感知外部环境的能力,即使其工作环境发生变化,也能够成功地完成任务。国内工业机器人企业竞争力较弱,国内市场份额很低。重庆自动焊接机器人价格

六轴机器人比四轴机器人多两个关节,因此有更多的“行动自由度”。六轴机器人的个关节能像四轴机器人一样在水平面自由旋转,后两个关节能在垂直平面移动。此外,六轴机器人有一个“手臂”,两个“腕”关节,这让它具有人类的手臂和手腕类似的能力。六轴机器人更多的关节意味着他们可以拿起水平面上任意朝向的部件,以特殊的角度放入包装产品里。他们还可以执行许多由熟练工人才能完成的操作。四轴和六轴焊接机器人的区别就是这些,实际上还有很多类型的机器人被运用到各行各业中,让人们远离不安全因素,提产品的质量和生产效率。如今机器人还在不断地研发和创新中,相信以后会有更多类型的机器人和大家见面。机器人机械臂工业机器人既是智能装备产业的重要组成部分,也是支撑我国制造业转型升级的重要基础。

工业机器人控制技术的主要任务就是控制工业机器人在工作空间中的运动位置、姿态和轨迹、操作顺序及动作的时间等。具有编程简单、软件菜单操作、友好的人机交互界面、在线操作提示和使用方便等特点。关键技术包括:(1)开放性模块化的控制系统体系结构:采用分布式CPU计算机结构,分为机器人控制器(RC),运动控制器(MC),光电隔离I/O控制板、传感器处理板和编程示教盒等。机器人控制器(RC)和编程示教盒通过串口/CAN总线进行通讯。机器人控制器(RC)的主计算机完成机器人的运动规划、插补和位置伺服以及主控逻辑、数字I/O、传感器处理等功能,而编程示教盒完成信息的显示和按键的输入。(2)模块化层次化的控制器软件系统:软件系统建立在基于开源的实时多任务操作系统Linux上,采用分层和模块化结构设计,以实现软件系统的开放性。整个控制器软件系统分为三个层次:硬件驱动层、重要层和应用层。三个层次分别面对不同的功能需求,对应不同层次的开发,系统中各个层次内部由若干个功能相对对立的模块组成,这些功能模块相互协作共同实现该层次所提供的功能。
提出的工业机器人有以下特点:将数控机床的伺服轴与遥控操纵器的连杆机构联接在一起,预先设定的机械手动作经编程输入后,系统就可以离开人的辅助而运行。这种机器人还可以接受示教而完成各种简单的重复动作,示教过程中,机械手可依次通过工作任务的各个位置,这些位置序列全部记录在存储器内,任务的执行过程中,机器人的各个关节在伺服驱动下依次再现上述位置,故这种机器人的主要技术功能被称为“可编程”和“示教再现”。1962年美国推出的一些工业机器人的控制方式与数控机床大致相似,但外形主要由类似人的手和臂组成。后来,出现了具有视觉传感器的、能识别与定位的工业机器人系统。当今工业机器人技术正逐渐向着具有行走能力、具有多种感知能力、具有较强的对作业环境的自适应能力的方向发展。当前,对全球机器人技术的发展较有影响的国家是美国和日本。美国在工业机器人技术的综合研究水平上仍处于地位,而日本生产的工业机器人在数量、种类方面则居世界。工业机器人在工业生产中能代替人做某些单调、频繁和重复的长时间作业,或是危险、恶劣环境下的作业。

直角坐标型工业机器人手部空间的位置变化是通过沿着三个相互垂直的轴线移动来实现,常用于生产设备的上下料和精度的装配和检测作业。一般直角坐标型工业机器人的手臂可以垂直上下移动(Z轴方向),并可以沿着滑架和横梁上的导轨进行水平二维平面的移动(X、Y方向)。显然直角坐标型工业机器人有三个移动关节,即3个自由度。结构简单;编程容易,在X、Y、Z三个方向的运动没有耦合,便于控制系统的设计;直线运动速度快,定位精度,蔽障性能较好。近几年,跟着机器人工业的快速开展,工业机器人已进入技能迸发期。青岛通用机器人供应商
那么,工业机器人的控制系统及示教原理分别是什么呢?重庆自动焊接机器人价格
四轴机器人插针机的制作方法【技术领域】[0001]本发明属于注塑模具加工设备技术领域,具体涉及一种四轴机器人插针机。【背景技术】[0002]随着电子产品的普及和快速发展,电子设备之间的连接器如电子插座、USB接口、数据传输接口等电子连接产品需求急剧增长,目前这些电子连接器产品多以塑胶注塑成型,然后在其成型的主体上插入针脚的生产方式为主,传统的方式是依靠人工来将针脚一一插入注塑成型的主体,人工作业时,需将针脚放入治具上,再将治具套入模具,而后进行插针,存在人力多、周期长、不良率等诸多问题,严重时还会出现针脚放反的不良现象。另外注塑机的工作原理是将塑胶原料通过料管将其熔融后注入模具型腔,人力作业时存在速度快慢的影响,会导致塑胶料在注塑机料管内呆滞时间不一,导致温度偏差,影响成型品质;自动作业能使周期时间统一,能有效的保证成型品质。为提升效率及避免不良产生,近又出现了一些自动插针设备,中国CNU公开了一种自动插针的“接线端子自动插针机”。这种自动插针机实现了机械代替人力插针,但是并未实现插针和注塑的自动连接。【发明内容】[0003]针对现有技术存在的诸多问题,本发明提供了一种四轴机器人插针机。重庆自动焊接机器人价格
上海珂珩智能科技有限公司位于上海市嘉定区沪宜公路950,拥有一支专业的技术团队。在伯朗特销售公司近多年发展历史,公司旗下现有品牌伯朗特,BORUNTE等。公司不**提供专业的研发设计,并销售、服务各类智能装备、自动化设备,包括:搬运机器人,喷涂机器人,涂胶机器人,装配机械手,堆垛机器人,打磨机器人,去毛刺机器人等机器人应用与集成系统,以及注塑机械手,压铸机械手,冲压机械手,伺服机械手,五轴机械手,三轴机械手,单轴机械手,斜臂机械手,横走机械手,纵走机械手,立式机械手,剪切机械手,镶嵌机械手,取件机械手等。 ,同时还建立了完善的售后服务体系,为客户提供良好的产品和服务。诚实、守信是对企业的经营要求,也是我们做人的基本准则。公司致力于打造***的注塑机械手,压铸机械手,工业机器人,智能系统集成。


针对多品种小批量的生产需求,上海珂珩智能科技有限公司的伯朗特六轴喷涂机器人具备出色的柔性生产能力。机器人支持离线编程功能,工程师可在软件中提前完成新工件的喷涂轨迹设计与程序仿真,无需占用现场生产设备调试时间,大幅缩短换产周期。针对不同型号、不同形状的工件,珂珩智能可预置多套作业程序,换产时一键调用即可快速切换,尤其适合产品迭代快、订单多样化的制造企业。六轴结构带来的高灵活性,让机器人既能处理平面工件,也能完成异形曲面、内腔、死角等复杂位置的喷涂作业,一条生产线即可适配多品类产品的涂装需求,帮助企业灵活应对市场需求变化。珂珩智能质量管理体系认证,伯朗特喷涂机器人水性漆利用率提升至 78%。重庆轴...


- 武汉机器人零件 2026-10-16
- 苏州定制工业机器人 2026-10-15
- 重庆喷涂工业机器人多少钱 2026-10-15
- 苏州多轴冲压机器人 2026-10-15
- 重庆专业焊接机器人 2026-10-15
- 杭州机器人喷涂机械手 2026-10-15


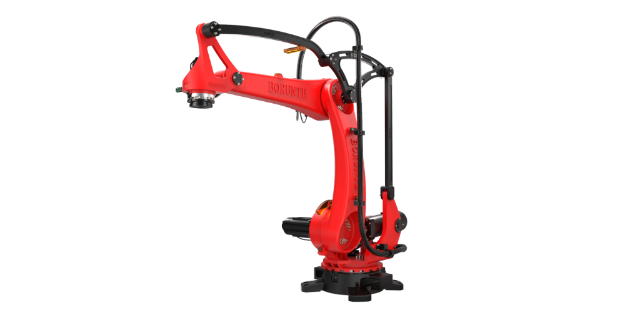
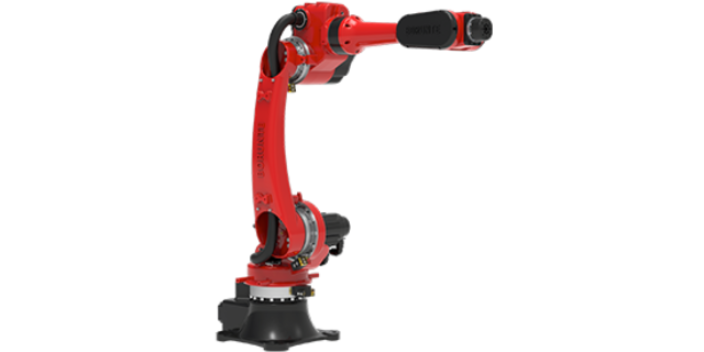

- 杭州冲压机器人报价 11-01
- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01
- 江西综合六轴近期价格 11-01
- 浙江直销六轴近期价格 10-31
- 青岛小六轴机器人 10-31