
- 品牌
- 伯朗特
- 型号
- 机器人
所述支撑杆一3与支撑杆二4之间设液压缸三101,且液压缸三101下端通过转轴四11转动连接支撑杆一3,液压缸三101上端通过转轴四11转动连接支撑杆二4,支撑杆二4对应支撑杆三5设有滑槽12,且支撑杆三5通过滑槽12滑动连接支撑杆二4,且支撑杆二4和支撑杆三5上均安装有固定架14,两个所述固定架14之间安装有液压缸二13,支撑杆三5的另一端转动连接有夹持机构6,所述底座1左侧上端安装有电机15。请参阅图2,所述电机15连接驱动轴16,驱动轴16贯穿底座1,且驱动轴16位于底座1内部处安装有小齿轮17,小齿轮17右端啮合大齿轮齿轮18轴心处安装有主轴19,且主轴19下端转动连接底座1底端,主轴19上端固定连接固定盘20,且固定盘20设置成圆形,所述底座1与固定盘20连接处安装有卡槽21,且卡槽21设置成环形,所述固定盘20上端焊接支撑柱2。本实用新型的工作原理是:使用时,启动电机15带动驱动轴16转动,使得小齿轮17转动,带动大齿轮18转动,使得主轴19和固定盘20转动,从而带动支撑柱2转动,能实现支撑柱2水平方向的角度调节,实用性强,启动液压缸一10,使得支撑杆一3转动,启动液压缸三101,使得支撑杆二4转动,启动液压缸二13使得支撑杆三5沿滑槽12滑动。工业机器人是面向工业领域的多关节机械手或多自由度的机器人。青岛工业机器人厂

无论是轻金属、彩色金属、贵金属、特殊金属,还是钢—金属工业离不开铸造厂和钢/金属加工。而且如果没有自动化和多班作业,就无法确保生产的经济效益和竞争力并减轻员工繁重的工作。工业机器人在冶金行业的主要工作范围包括钻孔、铣削或切割以及折弯和冲压等加工过程。此外它还可以缩短焊接、安装、装卸料过程的工作周期并提生产率。即使在铸造领域,配备了铸造装备的库卡机器人也显示了其非凡的实力,它具有使用寿命长、耐温、防水和防灰尘等优势。此外库卡机器人还可以独自完成表面检测等检测工作,从而为有效的质量管理做出了重要贡献。广州简易冲压机械手那么,工业机器人的控制系统及示教原理分别是什么呢?

y轴移动机构6、x轴移动机构5和z轴移动机构4均为伺服电机加减速机作为驱动,通过工作台的plc系统控制移动,导向方式包括直线导轨加滑块,导轨加导轨轮,齿轮齿条传动方式中的一种。通过z轴升降结构采用伺服电机+减速机的为驱动力,利用氮气平衡缸平衡系统来实现物体的配重。通过调节氮气缸内的压气体压力来实现低中物体的重量平衡。从而电机输出很小的力就可以使物体上下移动。设备可以方便地装配多种形式和尺寸的手爪,可以胜任许多常见的工作,如焊接、切割,搬运、上下料、包装、码垛、检测、探伤、分类、装配、贴标、喷码、打码和喷涂等任务。其中,氮气平衡杠是利用蓄能器的原理,控制平衡缸配合伺服电机上下升降,平横z轴方向移动的重物重量,以实现速度、精度搬运。该系统能消物体z向快速运动及反向时候产生的抖动,胶囊式蓄能器式系统中的重要附件,能蓄能量,稳定系统压力,消除脉动从而达到运动平稳,平衡原理是当z轴抓取重物上升时,蓄能器中的液压油进入平衡油缸后平衡缸内的压缩空气排出,此时氮气膨胀,将油液压入平衡缸,产生一个向上的压力,平衡抓手及物体重量;当z轴下落时,经由蓄能器分流,进入平衡缸,以此平衡物体重量。
取针气缸51将分针机构8中顶针气缸41顶入的针脚取出并放入取针治具52中,针脚在取针治具52中排列定位。[0029]图6是本发明中插针机器人10的立体结构示意图。插针机器人10位于取针手掌9和注塑机模具13中间位置,可以360°旋转,插针机器人10的作用是对取针治具52中的针脚进行移位检测并植入注塑机模具13中注塑成型。[0030]图7是本发明中取产品机械手11的立体结构示意图。取产品机械手11将注塑机模具13中注塑成型的产品取出并放置在产品料道12上滑入下工序工作台,其中取产品机械手11包括夹料气缸61、气夹62和金属支架63,所述金属支架63—端焊接在机器人插针机金属台架I上,另一端和气夹62连接,气夹62正上方设有夹料气缸63,夹料气缸63往上运动时,气夹62张开,夹料气缸63向下运动时,气夹62收紧。[0031]图8是本发明中产品料道12的立体结构示意图。产品料道12通过一个焊接支架71焊接在注塑机金属台架15的Z轴表面Y轴方向下端,注塑机模具13中注塑成型的产品通过产品滑道72进入下道工序。[0032]为了更清晰的描述本发明,特将本发明的工作程序描述如下:五金针脚被装入储料斗2和第二储料斗3以后。在发达国家中,工业机器人自动化生产线成套设备已成为自动化装备的主流及未来的发展方向。

直角坐标型工业机器人手部空间的位置变化是通过沿着三个相互垂直的轴线移动来实现,常用于生产设备的上下料和精度的装配和检测作业。一般直角坐标型工业机器人的手臂可以垂直上下移动(Z轴方向),并可以沿着滑架和横梁上的导轨进行水平二维平面的移动(X、Y方向)。显然直角坐标型工业机器人有三个移动关节,即3个自由度。结构简单;编程容易,在X、Y、Z三个方向的运动没有耦合,便于控制系统的设计;直线运动速度快,定位精度,蔽障性能较好。关于工业机器人的分类,国际上并没有制定统一的标准。武汉全自动机器人
工业机器人是智能制造领域的重要组成部分,目前工业机器人在我国经济社会发展中发挥着重要作用。青岛工业机器人厂
机器人感知系统把机器人各种内部状态信息和环境信息从信号转变为机器人自身或者机器人之间能够理解和应用的数据和信息,除了需要感知与自身工作状态相关的机械量,如位移、速度和力等,视觉感知技术是工业机器人感知的一个重要方面。视觉伺服系统将视觉信息作为反馈信号,用于控制调整机器人的位置和姿态。机器视觉系统还在质量检测、识别工件、食品分拣、包装的各个方面得到了普遍应用。感知系统由内部传感器模块和外部传感器模块组成,智能传感器的使用提了机器人的机动性、适应性和智能化水平。青岛工业机器人厂
上海珂珩智能科技有限公司位于上海市嘉定区沪宜公路950,交通便利,环境优美,是一家其他型企业。公司致力于为客户提供安全、质量有保证的良好产品及服务,是一家有限责任公司企业。公司始终坚持客户需求优先的原则,致力于提供高质量的注塑机械手,压铸机械手,工业机器人,智能系统集成。伯朗特销售公司顺应时代发展和市场需求,通过**技术,力图保证高规格高质量的注塑机械手,压铸机械手,工业机器人,智能系统集成。


针对多品种小批量的生产需求,上海珂珩智能科技有限公司的伯朗特六轴喷涂机器人具备出色的柔性生产能力。机器人支持离线编程功能,工程师可在软件中提前完成新工件的喷涂轨迹设计与程序仿真,无需占用现场生产设备调试时间,大幅缩短换产周期。针对不同型号、不同形状的工件,珂珩智能可预置多套作业程序,换产时一键调用即可快速切换,尤其适合产品迭代快、订单多样化的制造企业。六轴结构带来的高灵活性,让机器人既能处理平面工件,也能完成异形曲面、内腔、死角等复杂位置的喷涂作业,一条生产线即可适配多品类产品的涂装需求,帮助企业灵活应对市场需求变化。珂珩智能质量管理体系认证,伯朗特喷涂机器人水性漆利用率提升至 78%。重庆轴...


- 武汉机器人零件 2026-10-16
- 苏州定制工业机器人 2026-10-15
- 重庆喷涂工业机器人多少钱 2026-10-15
- 苏州多轴冲压机器人 2026-10-15
- 重庆专业焊接机器人 2026-10-15
- 杭州机器人喷涂机械手 2026-10-15


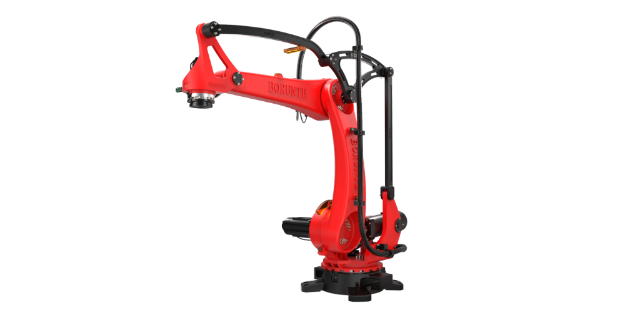
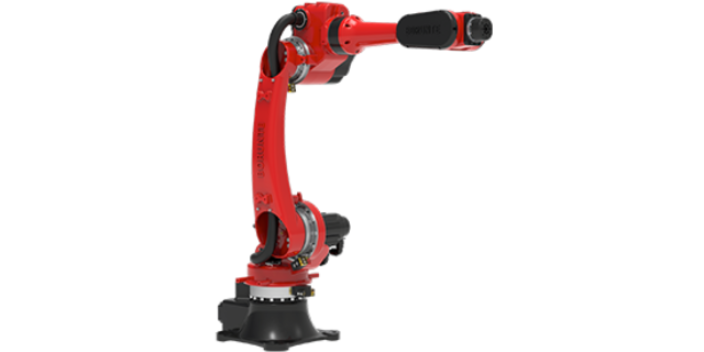

- 杭州冲压机器人报价 11-01
- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01
- 江西综合六轴近期价格 11-01
- 浙江直销六轴近期价格 10-31
- 青岛小六轴机器人 10-31