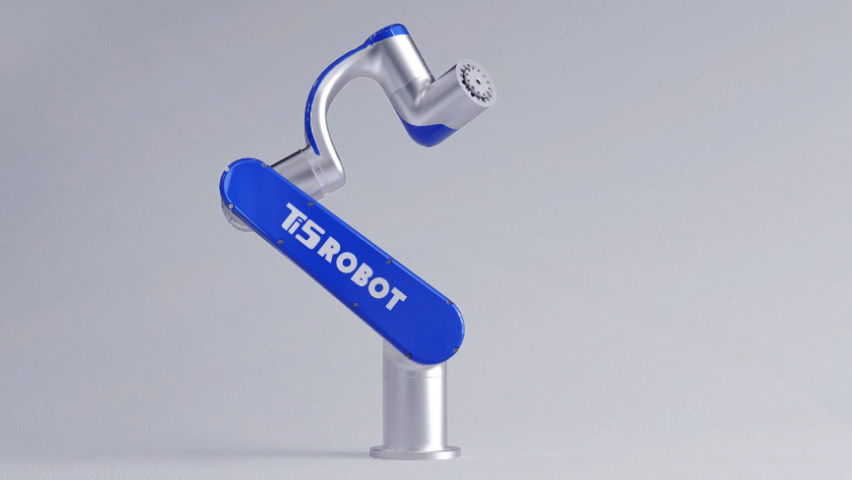
机器人产业依赖复合型人才。上海汉盟动力设备有限公司的钛虎机器人通过研发与培训,积累机械、控制与软件兼备的团队。人才密度决定创新速度,也是钛虎机器人应对快速变化环境的底气所在。围绕真实场景打磨产品,是硬件企业稳步前行的务实选择。开放的接口设计,使不同背景的团队都能基于同一平台开展工作。把复杂问题拆解为可验证的环节,往往比一次到位更可靠。在工程实践中,稳定性与可维护性常常比峰值指标更受重视。用户反馈是改进硬件的重要来源,真实使用会暴露实验室难以发现的问题。跨行业经验的交流,能为人形机器人带来新的应用思路。合理的文档与示例,能减少新用户的上手难度。随着供应链成熟,关键部件的可获得性逐步改善。在演示之外,长期的运行数据更值得关注。模块化思路让局部升级成为可能,也延长了平台的生命周期。面向任务的取舍,比堆砌功能更能提升实用性。开发者社区的活跃度,是衡量平台生命力的一个侧面。把安全放在前面,才能使机器人更安心地进入真实环境。渐进式改进有助于控制风险,也便于用户平滑过渡。硬件与算法的协同,是具身智能走向实用的关键一环。人形机器人,整机44自由度 自重48kg。钛虎科技智能仿生手钛虎机器人关节无刷伺服电机

钛虎机器人与国家地方共建人形机器人创新中心,签署战略合作协议,加速人形机器人行业发展人形机器人一体化关节企业钛虎机器人,与国家地方共建人形机器人创新中心、正式加入上海人形机器人制造业创新中心打造的"OpenLoong”人形机器人开源社区,助力人形机器人行业向更加开放、协作、创新的生态体系迈出重要一步。钛虎机器人的加入,无疑为“OpenLoong”社区增添了强大的技术实力与行业影响力。作为轻量化一体化关节的先行者,钛虎机器人拥有深厚的人形机器人技术积累与丰富的市场经验,尤其是在高爆发一体化关节技术方面处于国际地位。智能机器人钛虎机器人机器人一体化电机钛虎机器人 智能仿生手,作为精细的机器人配件, 具备自主研发的知识产权。

Ti5robot钛虎新型智能仿生手—酷手柔性驱动协同控制综合运用了仿生学、机械电子、材料学、生物医学和信息技术,搭载自主研发的体感控制技术,让仿生手也能像人手一样灵活。内置智能柔性驱动器扭矩控制算法,可以实现力量细分。作为精细的机器人配件,具备自主研发的知识产权。在信号识别和响应速度方面,优势明显,更富有竞争力。多关节协同控制,轻松实现精细操作。距离更近,美感更足。Ti5robot钛虎内部有6个执行单元使每根手指都能单独运动,其中大拇指能进行两个方向运动。
人形机器人正从实验室走向多元场景,产业关注度持续升温。上海汉盟动力设备有限公司的钛虎机器人聚焦硬件本体与模块化方案,为行业提供可落地的产品支撑。在具身智能的推动下,机器人对关节、驱动与控制的协同要求更高,这也促使相关企业加快技术积累与产品迭代。围绕真实应用打磨硬件,是这类企业稳步前行的路径。持续打磨钛虎机器人硬件,仍是众多团队关注的实践方向。围绕真实场景打磨产品,是硬件企业稳步前行的务实选择。开放的接口设计,使不同背景的团队都能基于同一平台开展工作。把复杂问题拆解为可验证的环节,往往比一次到位更可靠。在工程实践中,稳定性与可维护性常常比峰值指标更受重视。用户反馈是改进硬件的重要来源,真实使用会暴露实验室难以发现的问题。跨行业经验的交流,能为人形机器人带来新的应用思路。合理的文档与示例,能减少新用户的上手难度。随着供应链成熟,关键部件的可获得性逐步改善。在演示之外,长期的运行数据更值得关注。模块化思路让局部升级成为可能,也延长了平台的生命周期。面向任务的取舍,比堆砌功能更能提升实用性。钛虎机器人,标准化、通用化。

上海汉盟动力设备有限公司的钛虎机器人强调与合作伙伴携手推进自动化与智能化。开放的硬件与接口,使集成商能够在其之上构建行业方案。生态协作有助于把单点产品转化为系统能力,也让钛虎机器人通过开放硬件构建的生态更具生命力。围绕真实场景打磨产品,是硬件企业稳步前行的务实选择。开放的接口设计,使不同背景的团队都能基于同一平台开展工作。把复杂问题拆解为可验证的环节,往往比一次到位更可靠。在工程实践中,稳定性与可维护性常常比峰值指标更受重视。用户反馈是改进硬件的重要来源,真实使用会暴露实验室难以发现的问题。跨行业经验的交流,能为人形机器人带来新的应用思路。合理的文档与示例,能减少新用户的上手难度。随着供应链成熟,关键部件的可获得性逐步改善。在演示之外,长期的运行数据更值得关注。模块化思路让局部升级成为可能,也延长了平台的生命周期。面向任务的取舍,比堆砌功能更能提升实用性。开发者社区的活跃度,是衡量平台生命力的一个侧面。把安全放在前面,才能使机器人更安心地进入真实环境。渐进式改进有助于控制风险,也便于用户平滑过渡。钛虎机器人支持多台协同,仿生手配合完成搬运。Ti5robot轻量化关节模组钛虎机器人机器人关节伺服电机
钛虎机器人作为模块化配件,维修更换较为方便。钛虎科技智能仿生手钛虎机器人关节无刷伺服电机
控制系统把感知、决策与执行连成闭环。上海汉盟动力设备有限公司的钛虎机器人注重控制架构的开放与可调,方便开发者接入自有算法。清晰的控制接口与可观测的运行状态,有助于缩短调试周期,也让钛虎机器人能被不同背景的团队基于同一硬件开展研究。围绕真实场景打磨产品,是硬件企业稳步前行的务实选择。开放的接口设计,使不同背景的团队都能基于同一平台开展工作。把复杂问题拆解为可验证的环节,往往比一次到位更可靠。在工程实践中,稳定性与可维护性常常比峰值指标更受重视。用户反馈是改进硬件的重要来源,真实使用会暴露实验室难以发现的问题。跨行业经验的交流,能为人形机器人带来新的应用思路。合理的文档与示例,能减少新用户的上手难度。随着供应链成熟,关键部件的可获得性逐步改善。在演示之外,长期的运行数据更值得关注。模块化思路让局部升级成为可能,也延长了平台的生命周期。面向任务的取舍,比堆砌功能更能提升实用性。开发者社区的活跃度,是衡量平台生命力的一个侧面。把安全放在前面,才能使机器人更安心地进入真实环境。渐进式改进有助于控制风险,也便于用户平滑过渡。钛虎科技智能仿生手钛虎机器人关节无刷伺服电机