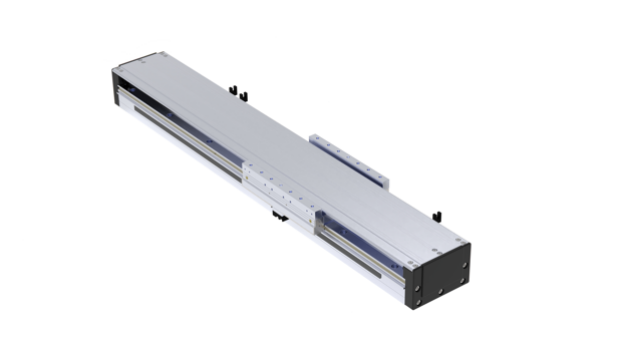
磁路系统是模组的重要部分。关键维护点在于维持定子(通常包含线圈)与动子(通常包含永磁体阵列)之间设计气隙的恒定与洁净。任何侵入气隙的金属碎屑或强磁性物质,都可能被强大的磁场吸附,轻则划伤表面,重则导致运行卡阻、线圈短路甚至永磁体局部退磁。因此,定期使用非金属、无磁性的间隙规或专业测量工具检测关键点的气隙值,并与出厂记录对比,至关重要。发现偏差需及时分析原因,可能是机械结构变形、地基沉降或支撑系统异常。此外,需检查永磁体表面保护层是否完好,防止腐蚀;检查电磁线圈的固定是否牢固,绝缘层有无破损、老化迹象,特别是高温高湿环境会加速绝缘劣化。我们的磁悬浮直驱直线电机模组系统方案支持远程监控与智能运维。嘉兴高精度磁悬浮直驱直线电机模组
系统刚性和控制带宽直接影响运动保真度和抗扰动能力。传统丝杆模组的刚性来源于丝杠的扭转和轴向刚度,但整个传动链存在弹性变形;皮带模组的皮带如同“弹簧”,刚性更低。这种机械柔性限制了控制增益的提升,易引发振荡,带宽通常低于100Hz。磁悬浮直驱模组是直接驱动,负载与电磁力源“硬连接”,传动刚度理论上无限大(实际由控制器刚度决定)。这使得控制系统可以施加较高的位置环和速度环增益,实现数百Hz甚至kHz级的控制带宽。系统能够更紧密地跟踪指令,并快速抑制来自负载或外部的扰动,实现超精密的轨迹跟踪和振动抑制。宝山区磁悬浮直驱直线电机模组全套服务磁悬浮直驱直线电机模组支持模块化扩展以满足不同行程需求。
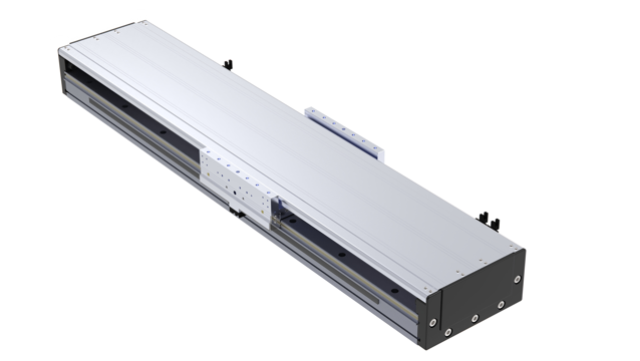
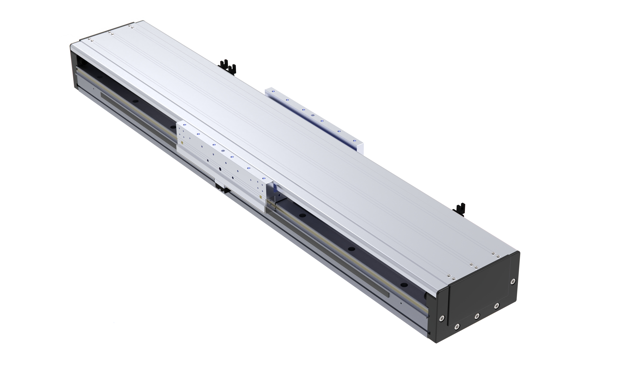
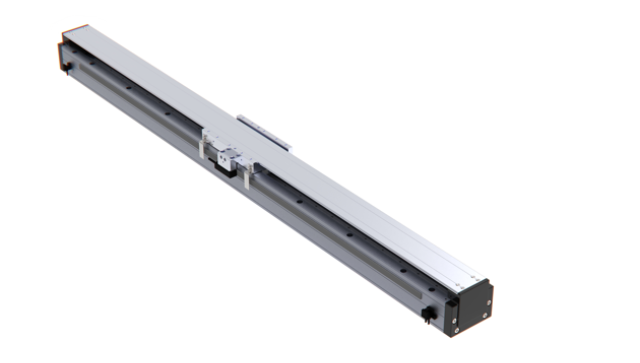
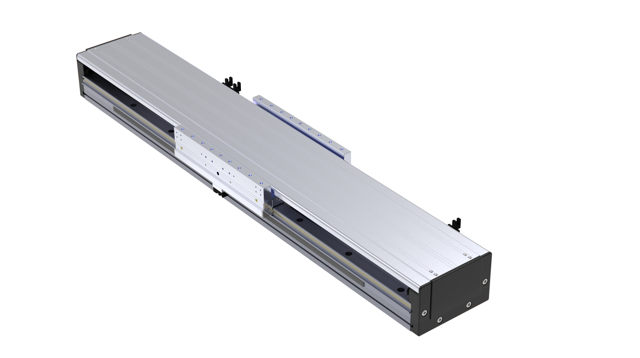
直线电机模组是将主要的直线电机与配套功能部件高度集成的“即插即用”型直线运动单元。它超越了单一的直线电机,提供了一个完整、可靠且易于安装的解决方案。一个典型的直线电机模组主要由以下几部分构成:直线电机主体:包括包含线圈的动子和由永磁体阵列构成的定子轨道,是产生推力的主要。导向与承载机构:通常采用高精度直线导轨,用于承受动子与定子之间巨大的磁吸力以及外部负载,确保运动的高刚性和稳定性。反馈系统:内置高精度位置传感器,如光栅尺或磁栅尺,用于实时检测动子位置,构成闭环控制,是实现纳米级精度的关键。结构与防护:包括模组底座、电缆管理系统(如拖链)以及防尘盖,用于保护电机和导轨,延长使用寿命。与用户自行组装直线电机系统相比,模组化设计带来了明显优势:它简化了复杂的机械对齐与调试过程,保证了各部件匹配的比较好性能;缩短了设备开发周期;并通过专业设计有效解决了散热、防护和电缆管理等问题。因此,直线电机模组已成为半导体封装与检测、精密激光加工、品质生物医疗设备及自动化生产线等领域中,实现高速、高精、高动态响应直线运动的理想标准化执行部件。
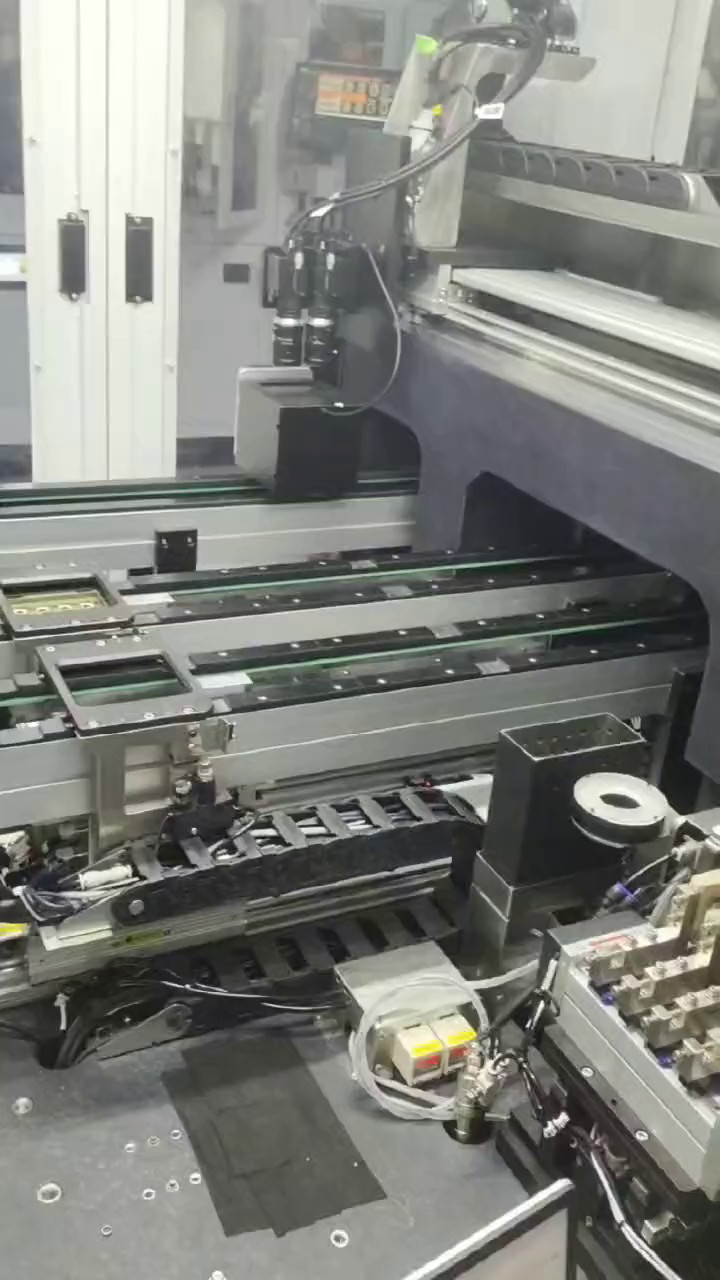
在消费电子(如手机、手表)的精密装配、检测和包装线上,对速度和精度的要求日益提高。磁悬浮直驱模组开始应用于高速并联机器人(Delta)的直线驱动单元、高精度贴装平台以及飞拍检测系统中。其极快的加速能力和精密停位,可以大幅缩短生产节拍,提升效率。在柔性电子、半导体封装的复杂工序中,其多自由度集成能力允许一个平台拾放、对准、压合等多功能,减少工站数量,提高系统集成度和灵活性。虽然当前成本较高,但磁悬浮直驱直线电机技术本身即是超高速磁悬浮列车的主要驱动与悬浮技术。在更小尺度上,它可应用于未来工厂或仓储的智能物流系统,实现物料箱或载具在复杂轨道网络上的高速、静音、无摩擦传输,并能通过单独控制实现灵活的路由和分拣。在主题公园的动感平台和虚拟现实体验设备中,也能提供更迅猛、更真实的运动反馈。随着技术成熟和成本优化,其在更广阔运输和物流领域的应用潜力巨大。在高速往复运动中磁悬浮直驱直线电机模组表现远超传统机械模组。
超长寿命与免维护,明显降低总拥有成本。机械磨损是传统模组故障停机与维护成本高昂的主因。我们的“磁悬浮直驱直线电机模组”的系统方案,凭借磁悬浮非接触工作原理,实现了理论上的无限机械寿命。模组关键部件无物理磨损,大幅降低了备件更换频率与维护人力成本。同时,系统集成的智能健康监测功能可实时诊断运行状态,实现预测性维护。从长远运营视角看,部署“磁悬浮直驱直线电机模组”的系统方案,虽初始投资较高,但其非常好的可靠性与近乎为零的维护需求,将为企业带来更低的总拥有成本与更高的设备综合效率。我们通过项目实践快速提升团队在磁悬浮直驱直线电机模组上的实战能力。宝山区磁悬浮直驱直线电机模组全套服务
磁悬浮直驱直线电机模组是半导体键合机实现芯片微米级贴合的保障。嘉兴高精度磁悬浮直驱直线电机模组
该模组是一个典型的多变量、强耦合、非线性复杂控制系统。五个自由度的磁悬浮控制与直线轴的位置/速度控制相互影响。例如,直线加速时会产生巨大的颠覆力矩,影响悬浮稳定性;而悬浮气隙的波动也可能干扰位置传感器的读数。因此,控制算法是主要技术壁垒。通常采用分层或解耦控制策略:底层是快速响应的电流环,控制各绕组或电磁铁的电流以精确产生所需力;中层是悬浮控制环(针对每个自由度),根据气隙传感器反馈,通过PID、状态反馈、鲁棒控制或智能控制算法计算所需的控制力;上层是运动轨迹规划与位置控制环。先进的控制器采用前馈补偿、扰动观测器和交叉解耦算法,以抑制各自由度间的耦合和外部扰动。嘉兴高精度磁悬浮直驱直线电机模组
苏州控为自动化科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在江苏省等地区的机械及行业设备中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同苏州控为自动化科技供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!