
- 品牌
- 伯朗特
- 型号
- 机器人
工业机器人的发展可以分为七个主要方向。首先是从串联机器人到串并混联的机器人,即多个机器人之间可以同时进行协作和并行操作。其次是从刚体机器人到刚柔体机器人,使机器人具备更灵活的运动和适应性。第三是从单机器人作业到多机器人协同工作,多个机器人可以共同完成复杂的任务。第四是将机器人技术与物联网技术相结合,实现智能柔性的自动化装配焊接。通过物联网,工业机器人具备感知能力,可以实时采集生产过程中的各种数据。第五是虚拟现实技术的应用,通过虚拟现实系统可以降低对机器人的依赖,降低生产成本,提高效率,并进一步消除机器人的安全问题。第六是将机器人技术与模式识别技术相结合,使机器人能够有效地检测零件的质量和技术条件是否符合要求。将机器人技术与人工智能相结合,实现人机协同和融合,使机器人不再受限于围栏内的操作。餐厅里的服务机器人准确地将美食送到顾客桌上,优化了用餐体验。深圳冲压机器人品牌

人机协作是工业机器人的重要趋势,也是这一增长的动力。设计用于在共享工作区中与人类安全交互的“Cobots”正在各种行业中找到自己的位置在人们需要以零星和断断续续的方式与机器人紧密合作的环境中,安全共存变得越来越重要,例如将不同的物料带入机器人,更改程序并检查新操作。协作对于提制造灵活性以适应产量,小批量生产至关重要。人们可以添加自己的独特能力来适应变化和即兴创作,而机器人可以为重复性任务增加不懈的耐力。重庆机器人制造厂家工业机器人助力精益生产,提升企业**竞争力!

现代该改良版的工业机器人可按照人工智能的方式,根据指定的原则自动化操作,如可根据接收到的信号,完成信号指令规定的运行轨迹,从而快速适应新的环境。而工业机器人系统并不是单独使用的,在工业机器人投入生产的过程中,必须要与其他设备联系在一起,而这些设备上的信号必须要通过CC-link和工业生产机器人系统信号联系在一起。因此在机器人安装出厂后,投入实际生产使用前,对工业机器人进行信号处理调试是十分必要的一个环节。具体而言,调试的过程中,需要对CC-link进行设置,但需要注意的是,调试人员设置的CC-ling信号必须要与PCC的型号、主站、从站、站信息保持一致,同时在信号设置结束后,还需要对所有信号进行列表化处理,并且在PLC编程时进行注释,要经过这样的信号调试后,工业机器人才能正式投入生产使用。
机器人感知系统将机器人的内部状态信息和环境信息转化为可理解和应用的数据和信息,这些信息可以用于机器人自身或机器人之间的交流。除了感知与机器人工作状态相关的机械量(如位移、速度和力等),视觉感知技术在工业机器人感知中起着重要的作用。视觉伺服系统利用视觉信息作为反馈信号,用于控制和调整机器人的位置和姿态。机器视觉系统在质量检测、工件识别、食品分拣和包装等方面得到广泛应用。感知系统由内部传感器模块和外部传感器模块组成,智能传感器的使用提高了机器人的机动性、适应性和智能化水平。太空探索机器人遨游星际空间,为人类寻找外星生命的踪迹。

机器人的运用范围越来越普遍,即使在很多的传统工业领域中人们也在努力使机器人代替人类工作,在食品工业中的情况也是如此。目前人们已经开发出的食品工业机器人有包装罐头机器人,自动午餐机器人和切割牛肉机器人等。从想象机器人的角度来看,切割牛的前半身这个问题不是一个简朴的问题,要考虑的细节特别的复杂,因为从牛的身体结构来看,每头牛的肢体虽然大致一样,但还是有很多不相同的地方。机器人系统必须要选择对每头牛的较佳切割方法,较大限度的减少牛肉的浪费。实际上,要使机器人系统能纯熟的模拟一个纯熟屠宰工人的动作,较终的解决方法将是把传感器技术,人工智能和机器人制造等多项技术集成起来,使机器人系统能自动顺应产品加工中的各种变化。切割牛肉的机器人将要加工的牛的肢体与数据库中存储的以前的牛的肢体的切割信息进行比较来加工每一头牛,这样就可以顺着每刀切割所定的初始路线方向来确定刀的起点和终点,然后用机器人驱动刀切入牛的身体里面。传感器系统监视切割是所用力量的大小,来确定刀是否是在切割骨头,同时把信息反馈给机器人控制系统,以控制刀片只顺着骨头的轮廓移动,从而避免损坏刀片。竞技场上,机器人足球队展开激烈对抗,展现了科技的魅力。北京工业机器人价钱
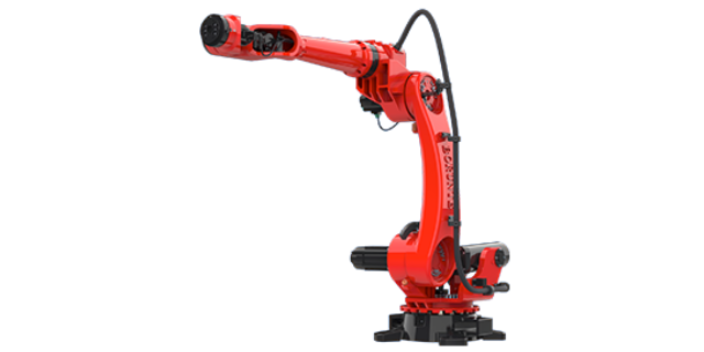
工业机器人由主体、驱动系统和控制系统三个基本部分组成。深圳冲压机器人品牌
(1)弧焊机器人系统优化集成技术:弧焊机器人采用了先进的交流伺服驱动技术,配备了精度高、刚性强的RV减速机和谐波减速器,具备出色的低速稳定性和快速响应能力,并且能够实现免维护功能。(2)协调控制技术:该技术能够协调多台机器人和变位机的运动,既能保持焊枪和工件的相对姿态以满足焊接工艺的要求,又能避免焊枪和工件之间的碰撞。(3)精确焊缝轨迹追踪技术:通过结合激光传感器和视觉传感器的离线工作方式,该技术能够实现焊缝的精确追踪。激光传感器用于实时监测焊接过程中的焊缝位置,提升了焊接机器人对复杂工件进行焊接时的灵活性和适应性。同时,通过视觉传感器的离线观察,可以获取焊缝追踪的残余偏差,并基于偏差统计获得补偿数据,从而修正机器人的运动轨迹,以获得更好的焊接质量。无论在何种工况下,该技术都能够提供优异的焊接效果。深圳冲压机器人品牌


工艺品、乐器行业工件造型复杂,曲面、镂空结构多,人工喷涂很难保证每一件产品漆面质感统一,直接影响产品外观溢价。上海珂珩智能科技有限公司针对精细喷涂场景,推出伯朗特六轴喷漆机器人定制方案。伯朗特六轴喷涂机器人腕部灵活,可深入狭小腔体、复杂曲面完成精细喷涂,轨迹平滑可控,漆膜厚薄均匀,减少流挂、斑点等缺陷。设备支持示教编程,可保存多款工艺品喷涂轨迹,产品换型简单快捷,IP65 防护抵御漆雾侵蚀,整机拥有 ISO9001、CE 权威认证,防爆机型适配木器漆喷涂环境。珂珩智能熟悉乐器、工艺品喷涂工艺,技术团队上门勘测工件,设计**定位工装,优化喷涂轨迹,从机器人选型、工作站搭建到调试交付全程跟进,配套...


- 杭州工业机器人采购 2026-10-16
- 上海工业机器人制造公司 2026-10-16
- 武汉机器人零件 2026-10-16
- 苏州定制工业机器人 2026-10-15
- 重庆喷涂工业机器人多少钱 2026-10-15
- 苏州多轴冲压机器人 2026-10-15



- 福建比较好的喷涂机器人厂家推荐 11-01
- 广东工业六轴哪家好 11-01
- 武汉智能工厂六轴机器人厂家直销价格 11-01
- 杭州冲压机器人报价 11-01
- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01