
- 品牌
- 伯朗特,BORUNTE
- 基材
- PVC
上下料机器人采用分布式CPU计算机结构,分为机器人控制器(RC),运动控制器(MC),光电隔离I/O控制板、传感器处理板和编程示教盒等。机器人控制器(RC)和编程示教盒通过串口/CAN总线进行通讯。软件系统建立在基于开源的实时多任务操作系统上,采用分层和模块化结构设计,以实现软件系统的开放性。整个控制器软件系统分为硬件驱动层、**层和应用层。通过各种信息,对上下料机器人故障进行诊断,并进行相应维护。是保证机器人安全性的关键技术。目前上下料机器人的应用工程由单台机器人工作站向机器人生产线发展,机器人控制器的联网技术变得越来越重要。控制器上具有串口、现场总线及以太网的联网功能,提高产量,节约成本。它和人工共同工作时,怎样提高整体生产效率?加工中心上下料机器人供应商
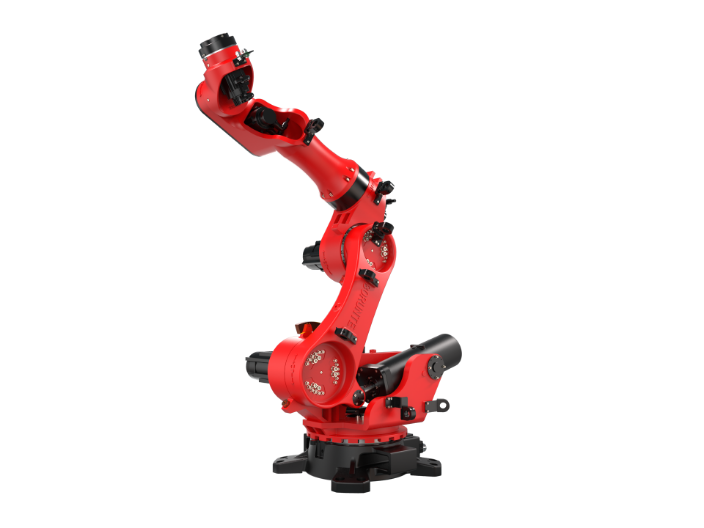
上下料机器人排气口漏气:开关阀环或开关座环损坏或活塞环损坏。更换环。活塞杆处漏气:主体底部环损坏。此时应更换环。扳机处漏气:开关阀环或开关座环损坏。更换环。上下料机器人夹钉动作太慢或夹钉行程不足:螺栓松了,前扣或板机内片磨损。此时可以将螺栓旋紧,注意前扣轴的正确位置。也可以更换前扣或板机内片。码垛机器人的出现在很大程度上减轻了人力的需求,帮助工作的效率得到很大的提升,但是机器总是会产生故障从而影响生产,上面相关一些问题的解决方法,便于大家在遇到的时候可以及时的解决。提高产量,节约成本。上海上下料机器人加工上下料机器人的应用,让企业生产更加高效、便捷。
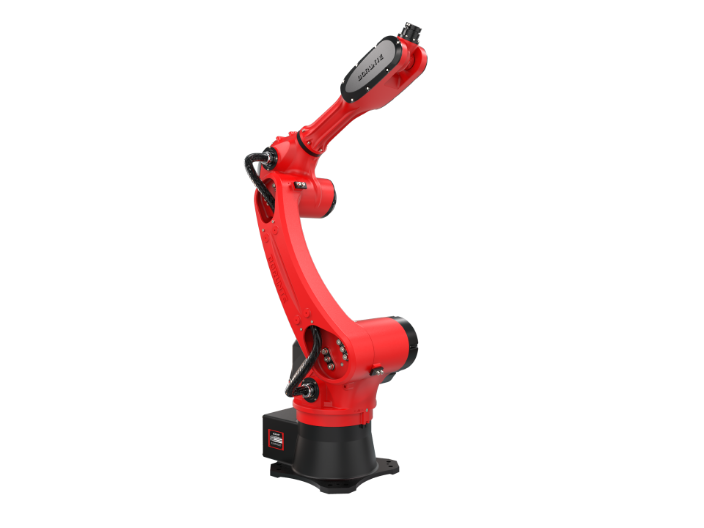
在中国机床上下料机器人的现状是,我国数控机床领域多年来处于高速发展期,而目前为止,许多机加工企业仍然在使用人工或专机的传统加工模式来进行数控的加工生产,这种落后的机床上下料生产方式,随着人口红利的逐步消失,已倒逼机加工企业向自动化生产转型。对现有的上下料机器人进行自动化改造,一般是采用数控机床机器人或多轴关节机器人改变机床在加工过程中的工件上下料方式,即采用数控机床机械手来替代人工和专机,完成工件装卸、工作翻转、工序转换,不用人或少用人,实现机械零部件加工单元和生产线,能实现24H的大批量、自动化加工。因此许多上下料机器人厂家开始对现有的数控机床进行自动化改造,通过采用采用龙门、关节型工业机器人的自动化集成进行自动化改造。提高效率,节约成本。
上下料机器人组合抓取式抓手,该类手抓适用于几个工作的协作抓放,采用几类手抓组合一起,同时满足多个工作码放。如:真空吸取式+抓取式组合机械手抓。抓取式抓手,该类机械手抓主要用于袋装物的码放,如面粉,化肥,饲料,水泥等。夹板式抓手,该类手抓主要适用于箱盒码垛,主要用于整箱或规则盒装包装物品的码放,可用于各种行业。可以一次码一箱(盒)或多箱(盒)。真空吸取式抓手,该类手抓主要适用于可吸取的码放物,吸盘吸取的码放物,如覆膜包装盒,听装啤酒箱,塑料箱,纸箱等。抓手是码垛机的重要组成部分之一,主要是用来抓取码垛物品的,也称之为机械手抓。码垛机抓手是码垛物品时不可缺少的,而且可根据不同的产品,设计不同类型的手抓,使得码垛机具有效率高、质量好、使用范围广、成本低等优势,并能很好地完成码垛作业,提高产量,节约人工成本。如何对上下料机器人的机械结构进行保养?
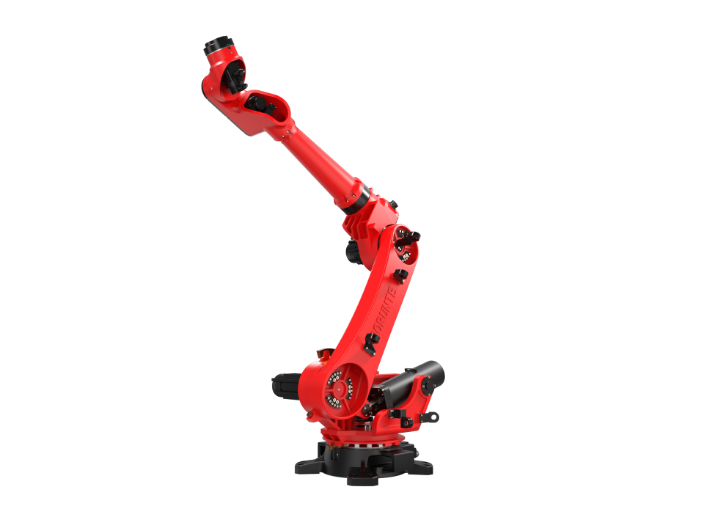
上下料机器人如何更美观,智能操作运行更便利,更完善,这是下一个要解决的问题。相信以后的将来肯定会有更多的目标,在实现这些目标的过程汇总,码垛机生产企业可以针对不同的生产需求给予不同的侧重。在实现设备的功能的同事,形象上也要多加注意,带去完美的码垛效果。上下料机器人得到普及的时候,作为生产企业,相应的问题也出来了,那就是档次的高低。从很多的商品码垛机来看,在包装的档次上面是不够的,在得到广泛应用的***,码垛机已经达到了它的基本功能,那么它的下一个发展目标,就是码垛机的档次。目前的包装机械行业中已经遍布各行各业了,那些量重的商品都用全自动码垛机器人来自动升降、换堆,复循环自动堆码达到设定要求。在现在的包装中,大部分货物要采用码垛机,可以说是基础型的包装机械。借助上下料机器人,企业提升生产效率,降低生产成本。苏州工业上下料机器人
如何保障上下料机器人的运动稳定性和可靠性?加工中心上下料机器人供应商
首先是数控机床机械手,机床机械手只能完成比较简单的搬运、抓取及上下料工作,常常作为机器人设备的附属装置,其程序是固定不变的。数控机床机械手和上下料机器人都可以很好的完成加工工件的上下料工作。都有其自身的特点。数控机床机器人工作效率高,动作节拍快,占地空间小,但是成本投入相对高一些。机床机械手工作效率高,占地空间相对大一些。但是成本的投入要少很多。这两种形式的选择还要看现场的工艺及要求来决定。现代加工工艺要求质量,数控车床机械手有着符合这个时代意义的特性。它将yin领这个时代加工工艺质的飞跃。加工中心上下料机器人供应商


在工业4.0与智能制造的浪潮下,上海珂珩智能科技有限公司的伯朗特六轴上下料机器人正**制造业自动化升级的新趋势。随着人工智能、大数据、物联网等技术的不断发展,机器人的智能化水平持续提升,珂珩智能的伯朗特六轴上下料机器人也在不断升级优化,融入更多智能技术,如视觉识别、AI算法、自适应控制等,进一步提升作业精度与效率。视觉识别技术使机器人能够实现无序抓取,无需人工对工件进行定位,大幅提升生产灵活性;AI算法可优化机器人运动轨迹,减少无效移动,提升作业效率;自适应控制技术使机器人能够根据工件材质、形状等特点自动调整抓取力度,避免工件损伤。珂珩智能始终紧跟行业发展趋势,不断提升产品与服务质量,为客户提...
- 多功能上下料机器人交易价格 2026-10-26
- 加工中心上下料机器人解决方案 2026-10-26
- 石家庄正规上下料机器人 2026-10-26
- 太原上下料机器人发展状况 2026-10-26
- 定制上下料机器人哪家好 2026-10-25
- 南京数控车床上下料机器人 2026-10-25
- 天津冲床上下料机器人 2026-10-25
- 加工中心上下料机器人服务 2026-10-25
- 工厂上下料机器人销售电话 2026-10-24
- 南京四轴上下料机器人 2026-10-24
- 苏州上下料机器人订购 2026-10-23
- 合肥上下料机器人价钱 2026-10-23
- 石家庄自动上下料机器人 2026-10-23
- 温州上下料机器人创新 2026-10-23
- 冲压机器人上下料 2026-10-22
- 重庆磨床上下料机器人 2026-10-22



- 福建比较好的喷涂机器人厂家推荐 11-01
- 广东工业六轴哪家好 11-01
- 武汉智能工厂六轴机器人厂家直销价格 11-01
- 杭州冲压机器人报价 11-01
- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01