
- 品牌
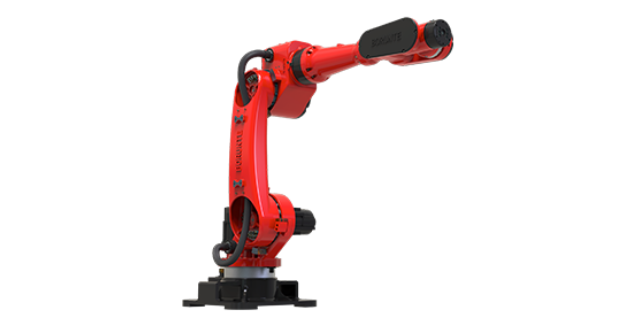
- 伯朗特,BORUNTE
- 型号
- 四轴
应用于实际数控加工中可大幅提高多面加工的工作效率和位置精度,特别是对于形状复杂、实际难以直接测量的零件,效果更加明显,本文发表于《金属加工(冷加工)》2021年第4期79-81页,作者:上海电气凯士比核电泵阀有限公司张新民,原标题:《四轴卧式加工中心工作台旋转后坐标系的自动转换》。金属加工视频号开通啦期待您的关注!《金属加工每周要闻》是金属加工微信推出的一周行业要闻栏目,集热点、行业动态、企业资讯于一体,每周一期。▲上下滑动查看更多▼更多精彩内容,扫码观看-End-☞来源:金属加工☞本文编辑:xp☞媒体合作:推荐阅读点击图片即可阅读全文哦~3月2日,腾讯正式发布较早软硬件全自研的多模态四足机器人Max,其采用创新性的足轮融合一体式设计,有腿又有轮,不*拥有“崎岖路面走得稳,平坦路面跑得快”的特长,还能双腿站立“拜年讨红包”。刘鼎是老一辈gemin家、兵工泰斗,他的一生富有传奇色彩,不能逐一详述。本文主要介绍刘鼎在机械工程技术(尤其是金属加工技术)领域的杰出贡献。在未来,智能回收箱将继续发挥其在垃圾分类和资源回收领域的重要作用。郑州高速四轴机器人

工业机器人的前两个关节可以在水平面上左右自由旋转。第三个关节由一个称为羽毛(quill)的金属杆和夹持器组成。该金属杆可以在垂直平面内向上和向下移动或围绕其垂直轴旋转,但不能倾斜。这种独特的设计使四轴机器人具有很强的刚性,从而使它们能够胜任高速和高重复性的工作。在包装应用中,四轴机器人擅长高速取放和其他材料处理任务。六轴机器人比四轴机器人多两个关节,因此有更多的“行动自由度”。六轴机器人的第个关节能像四轴机器人一样在水平面自由旋转,后两个关节能在垂直平面移动。此外,六轴机器人有一个“手臂”,两个“腕”关节,这让它具有人类的手臂和手腕类似的能力。六轴机器人更多的关节意味着他们可以拿起水平面上任意朝向的部件,以特殊的角度放入包装产品里。他们还可以执行许多由熟练工人才能完成的操作。青岛全自动四轴机器人厂家直销价格通过四轴机器人进行自动化检测,可以减少人为因素对产品质量的影响。

工业四轴机器人可以被应用在冶金行业。无论是轻金属、彩色金属、贵金属、特殊金属,还是钢,金属工业离不开铸造厂和钢/金属加工。而且如果没有自动化和多班作业,就无法确保生产的经济效益和竞争力并减轻员工繁重的工作。工业机器人在冶金行业的主要工作范围包括钻孔、铣削或切割以及折弯和冲压等加工过程。此外它还可以缩短焊接、安装、装卸料过程的工作周期并提高生产率。工业四轴机器人在冶金行业的应用,可以说很程度上为行业社会劳动生产率的提高做出了贡献。提高产量,节约成本。
显示如下界面,即工具坐标建立完成,点击“完成”保存所建立的工具坐标。、验证工具坐标打开机器人管理→步进示教→如下图所示选择,电机U+或者U-,观察特征点前列是否与参考点前列有位置变化如果有则工具的建立存在较大的误差,需要重新建立工具坐标。如无明显的位置偏差,则所建立的工具坐标较为准确可以使用。、视觉校准、建立视觉校准用序列①打开软件菜单栏→工具→视觉,显示如下界面。点击软件工具栏视觉图标,或者按快捷键Ctrl+F9也可打开视觉界面。②鼠标右键单击序列,新建一个序列,调整相机镜头的光圈和焦距以及光源的亮度,来获取一个清晰可见的图像。③在建立的视觉序列中,添加对应所需使用的视觉工具。④验证序列准确度、建立校准鼠标右键单击校准,新建一个校准,按照向导步骤完成校准过程。①输入校准名称②选择相机安装方式③选择校准用序列④选择本地坐标系(Local)本地坐标系的参数如下,需在机器人管理器→本地坐标中设置。⑤选择参考类型⑥使用自动校准⑦如下两步如无特殊要求,按照默认设置即可。⑧设置校准时机器人的运动参数,点击完成。⑨点击示教点,将校准用的特征点尽量移动到视野中心,然后点击示教→完成。⑩点击示教,等下如下界面。四轴机器人可以通过搭载激光雷达实现三维建模和地形测绘。

工业机器人目前应用的范围越来越,在制造行业中,有许多种不同用途的工业机器人参与生产,为企业带来了更多的效益和便捷,在工业生产中**常见的就是四轴工业机器人和六轴工业机器人。轴与卡迪尔坐标工业机器人的轴,可以用专业的名词“自由度”来解释。合理推测就是,当机器人的轴数增加,机器人就有更高的灵活性。四轴SCARA机器人(以下简称四轴机器人)和六轴关节式机器人(以下简称六轴机器人),其中四轴机器人是特别为高速取放作业而设计的,而六轴机器人则提供了更高的生产运动灵活性。轴与卡迪尔坐标系息息相关。三轴机器人也被称为直角坐标或者笛卡尔机器人,它的三个轴可以允许机器人沿三个轴的方向进行运动;而六轴机器人中的六轴,就是笛卡尔坐标系中的XYZ轴,及绕XYZ轴旋转的UVW轴。四轴机器人的控制系统可以通过遥控器、手机应用或计算机进行操作。上海四轴机器人生产
借助四轴机器人进行自动化搬运,可以提高物流效率和准确性。郑州高速四轴机器人
初次校正四轴机器人不带负荷,校正过程将存储用于每根轴的检测。1、工具学习(偏置学习),机器人带负荷,用于初次校正的检测偏移量将针对这个负荷得出并且存储。2、检查运行(负荷校正),检查安装在机器人上的工具的校正情况,该工具已经被学习过,可以利用该存储的检测偏移量折算成初次校正,并且计算和显示出同当前校正之间的区别。3、工具学习,机器人在初次校正后装上重工具或者携带重工件,为了使机器人能够补偿该偏差,必须学习相应的工具重量。用于初次校正的检测偏移量将针对这个负荷得出并且存储。4、软键学习,将选定待校正的轴,该轴上有颜色标记。按住许可键和程序向前键,选定的机器人轴将在程序控制下由,“+”朝“-“运动。如果成功将显示一个偏差窗口,按数据OK,数值被接受。(但该轴不会从状态窗消失)。5、检查运行,(负荷校正-带偏置),利用这个功能可以检查并且在必要时重建机器人旧的初次校正参数,而不必拆下工具,机器人将在带工具的情况下被校正。如果工具被学习过,那么初次校正的参数将根据得到的偏差被重新计算,并且得到操作者同意情况下被覆盖。例如更换电机机器人零点丢失,但技术参数还在的情况下可以使用。郑州高速四轴机器人


提升企业市场竞争力:在激烈的市场竞争中,企业需要不断提升自身的竞争力,伯朗特四轴机器人的应用为企业带来了多方面的竞争优势。首先,它提高了生产效率和产品质量,使得企业能够更快地响应市场需求,提供更质量的产品,从而赢得客户的信任和市场份额。其次,降低了生产成本,包括人力成本、原材料浪费成本等,提高了企业的盈利能力。再者,机器人的应用展示了企业的技术实力和创新能力,提升了企业的品牌形象,吸引更多的合作伙伴和客户。例如在电子消费产品市场,采用伯朗特四轴机器人生产的企业,能够以更低的价格、更高的质量推出产品,在市场竞争中脱颖而出。上海珂珩的伯朗特四轴喷涂机器人,操作简便,易于上手。郑州四轴机器人什么价持...
- 苏州智能工业四轴机器人厂家报价 2025-11-17
- 成都自动四轴机器人单价 2025-11-16
- 青岛工业四轴机器人 2025-11-16
- 青岛工业四轴机器人需要多少钱 2025-11-16
- 苏州四轴小型机器人 2025-11-16
- 杭州工业用四轴机器人价位 2025-11-16
- 北京四轴机器人厂家 2025-11-16
- 东莞四轴小型机器人 2025-11-16
- 重庆智能工厂四轴机器人厂 2025-11-16
- 重庆自动化四轴机器人单价 2025-11-15


- 武汉冲压四轴机器人 2025-11-15
- 自动四轴机器人销售公司 2025-11-15
- 深圳全自动四轴机器人销售公司 2025-11-15
- 自动四轴机器人哪种好 2025-11-14
- 杭州全自动四轴机器人哪家好 2025-11-14
- 广州工业四轴机器人厂家供应 2025-11-14




- 珂珩智能喷涂机器人怎么收费 11-02
- 杭州工业机器人需要多少钱 11-02
- 广州自动冲压机器人 11-02
- 重庆轴机械手 11-02
- 武汉全自动六轴机器人推荐厂家 11-02
- 通用六轴发展 11-02
- 辽宁定制六轴发展 11-02
- 上海直销六轴价格走势 11-01
- 福建比较好的喷涂机器人厂家推荐 11-01
- 广东工业六轴哪家好 11-01