
- 品牌
- 伯朗特,BORUNTE
- 基材
- PVC
机械手臂在冶金领域中的应用给生产过程带来了的效果。首先,机械手臂的应用可以提高生产效率。机械手臂可以通过其快速和准确的运动,快速完成生产过程中的各项操作,缩短了生产周期。与传统的人工操作相比,机械手臂可以实现24小时连续工作,不受人的疲劳和生理限制,并且可以实现高速度和高精度的操作,从而提高了生产效率。其次,机械手臂的应用可以提高产品质量。机械手臂具有高精度、高重复性和稳定性等特点,可以准确地控制生产过程中各个操作的参数和路径,避免了人为误差的发生。同时,机械手臂可以根据产品质量要求进行相应的参数调整,保证了产品质量的一致性和稳定性。因此,机械手臂的应用可以减少产品的次品率和不合格品率,提高产品的质量和合格率。上下料机器人可以通过自动化安全技术,实现对生产线的自动化安全监控和管理,保障生产安全和员工健康。郑州工业上下料机器人
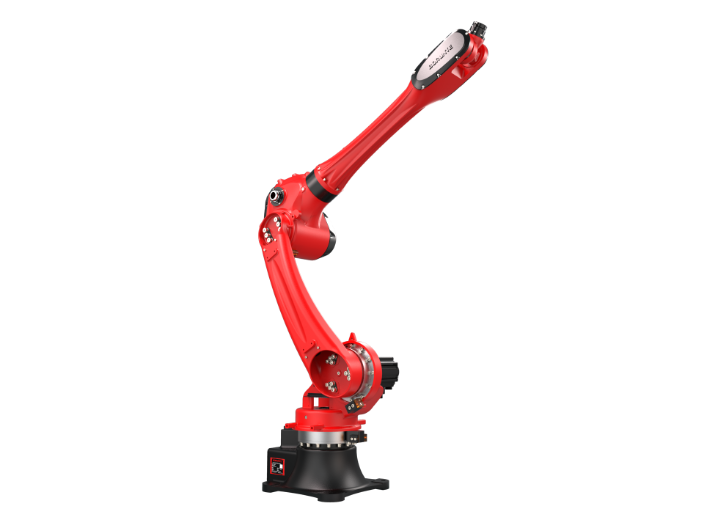
很多的恶劣的环境下人工进行堆码会造成身体上的危害,所以说实现机器作业就成为了一种解决问题的的办法,比如说在水泥搬运和打码的过程中,一些粉尘会对人体产生一些危害,如果这是用上下料机器人这种设备就会很好的解决这一问题。度,这是上下料机器人这种设备很重要的一点,因为速度会影响到整个包装流水线工作的效率,所以说这种设备的速度一般来说都会很快,可以达到两分钟六层堆码的效率,这也是为了能加快工作的一个很重要的方面。在进行堆码的过程中,对于它使用总高度也是有一定限度的,如果超出规定的总高度那就可能会出现一些工作失误和设备的损害,所以说一定注意操作总高度,希望在用这种设备时可以注意到这一点。上下料机器人的使用功率也是在一定的范围内的,只有在规定的功率范围内工作才能起到应有的效果,如果超出或者达不到它的使用功率,那它在工作时就有可能出现一些问题,就会导致工作的无法进行,所以说一定要保持它的使用功率范围。提高产量节约人工成本。 折弯机机器人上下料一般自动上下料机械手有2~3个自由度。
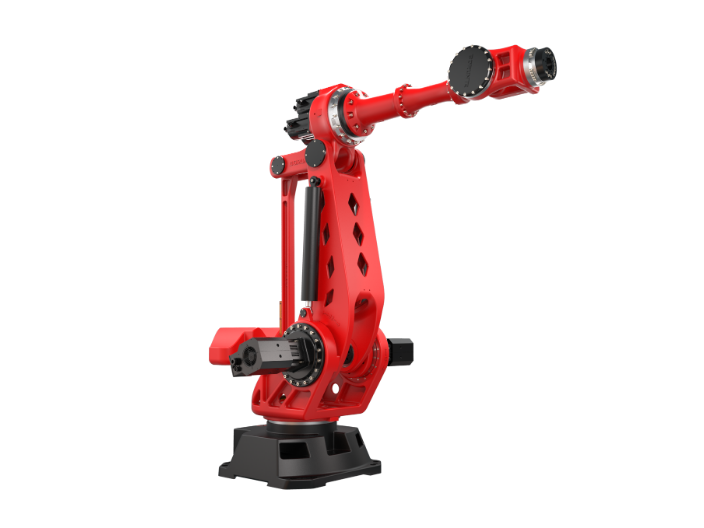
首先是数控机床机械手,机床机械手只能完成比较简单的搬运、抓取及上下料工作,常常作为机器人设备的附属装置,其程序是固定不变的。数控机床机械手和上下料机器人都可以很好的完成加工工件的上下料工作。都有其自身的特点。数控机床机器人工作效率高,动作节拍快,占地空间小,但是成本投入相对高一些。机床机械手工作效率高,占地空间相对大一些。但是成本的投入要少很多。这两种形式的选择还要看现场的工艺及要求来决定。现代加工工艺要求质量,数控车床机械手有着符合这个时代意义的特性。它将yin领这个时代加工工艺质的飞跃。
上下料机器人结构简单零部件少、故障率低。适用性强。当客户产品的尺寸、体积、形状及托盘的外形尺寸发生变化时只需在触摸屏上稍做修改即可,不会影响客户的正常的生产。全部控制可在控制柜屏幕上操作即可,操作非常简单。占地面积少。设置在狭窄的空间内,即可有效的使用。能耗低,**降低了客户的运行成本。只需定位抓起点和摆放点,教示方法简单易懂。随着物流、食品和石化等行业的不断发展,上下料机器人发挥着越来越重要的作用,它不*可以准确、高效地完成码垛作业,而且可以降低工人的劳动强度,提高产品品质。在如今科技发展迅猛的时代,包装机械作为行业的主力军在各行各业都起着至关重要的作用,尤其是上下料机器人的辅助作用更是企业非常需求的,也是不可或缺的重要设备。在塑料加工中,上下料机器人提高成型效率。
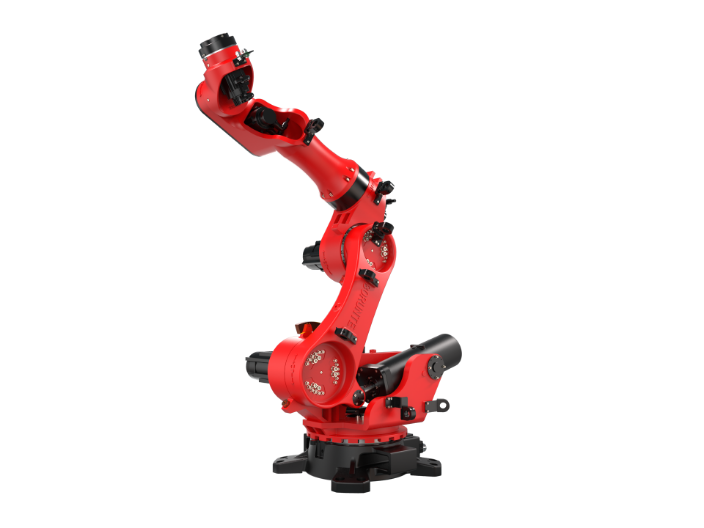
制造业智能化改造的新需求当前制造业智能化改造已成为共识,机械手臂作为智能化改造的主要装备和技术,受到了制造业企业的重视和追捧,其需求量持续增加。大数据和人工智能技术的发展大数据和人工智能技术的发展,为机械手臂提供了更多的应用场景,例如物流仓储、电子组装、汽车制造和医药生产等领域。这些新的应用领域的需求推动了机械手臂的需求量的增加。协作机器人的需求增加随着制造业从传统的单一生产模式向柔性化、个性化和定制化的生产模式转变,协作机器人作为能够与人类工人共同工作的机械手臂,其应用需求量也在不断增加。上下料机器人的模块化设计便于维护升级。沈阳数控机床上下料机器人
节省时间,提高效率,选择我们的上下料机器人,让您事业更成功。郑州工业上下料机器人
工业六轴机器人能自动执行工作,是靠自身动力和控制能力来实现各种功能的一种机器。
常见的六轴关节机器人有六个伺服电机直接通过谐波减速器、同步带轮等驱动六个关节轴的旋转,注意观察一、二、三、四轴的结构,关节一至关节四的驱动电机为空心结构,关节机器人的驱动电机采用空心轴结构应该不常见,空心轴结构的电机一般较大。
采用空心轴电机的优点是:机器人各种控制管线可以从电机中心直接穿过,无论关节轴怎么旋转,管线不会随着旋转,即使旋转,管线由于布置在旋转轴线上,所以具有*小的旋转半径。此种结构较好的解决了工业机器人的管线布局问题。
对于工业机器人的机械结构设计来说,管线布局是难点之一,怎样合理的在狭小的机械臂空间中布置各种管线(六个电机的驱动线、编码器线、刹车线、气管、电磁阀控制线、传感器线等),使其不受关节轴旋转的影响,是一个值得深入考虑的问题。
六轴机器人的腕部关节设计较为复杂,因为在腕部同时集成了三种运动。小型的六轴关节机器人的腕部关节主要采用谐波减速器。其腕部关节用到了两个谐波减速器,两个同步齿型带传动输入,中间还用到了一对锥齿轮副传动。
郑州工业上下料机器人


在工业4.0与智能制造的浪潮下,上海珂珩智能科技有限公司的伯朗特六轴上下料机器人正**制造业自动化升级的新趋势。随着人工智能、大数据、物联网等技术的不断发展,机器人的智能化水平持续提升,珂珩智能的伯朗特六轴上下料机器人也在不断升级优化,融入更多智能技术,如视觉识别、AI算法、自适应控制等,进一步提升作业精度与效率。视觉识别技术使机器人能够实现无序抓取,无需人工对工件进行定位,大幅提升生产灵活性;AI算法可优化机器人运动轨迹,减少无效移动,提升作业效率;自适应控制技术使机器人能够根据工件材质、形状等特点自动调整抓取力度,避免工件损伤。珂珩智能始终紧跟行业发展趋势,不断提升产品与服务质量,为客户提...
- 多功能上下料机器人交易价格 2026-10-26
- 加工中心上下料机器人解决方案 2026-10-26
- 石家庄正规上下料机器人 2026-10-26
- 太原上下料机器人发展状况 2026-10-26
- 定制上下料机器人哪家好 2026-10-25
- 南京数控车床上下料机器人 2026-10-25
- 天津冲床上下料机器人 2026-10-25
- 加工中心上下料机器人服务 2026-10-25
- 工厂上下料机器人销售电话 2026-10-24
- 南京四轴上下料机器人 2026-10-24
- 苏州上下料机器人订购 2026-10-23
- 合肥上下料机器人价钱 2026-10-23
- 石家庄自动上下料机器人 2026-10-23
- 温州上下料机器人创新 2026-10-23
- 冲压机器人上下料 2026-10-22
- 重庆磨床上下料机器人 2026-10-22



- 福建比较好的喷涂机器人厂家推荐 11-01
- 广东工业六轴哪家好 11-01
- 武汉智能工厂六轴机器人厂家直销价格 11-01
- 杭州冲压机器人报价 11-01
- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01