
- 品牌
- 伯朗特
- 型号
- 机器人
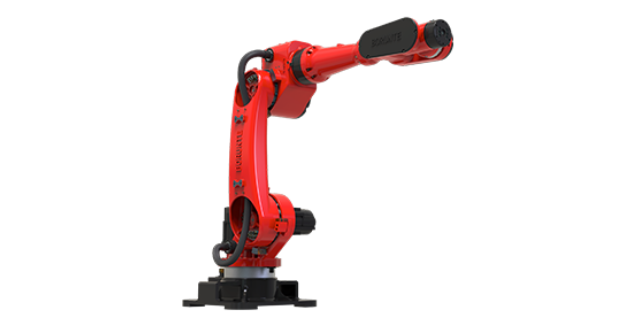
工业机器人的控制系统和示教原理有两种方式。第一种是基于PLC的运动控制方式,它利用PLC的某些输出端口通过脉冲输出指令来驱动电机,并使用通用I/O或计数部件实现电机的闭环位置控制,或者使用外部扩展的位置控制模块来实现电机的闭环位置控制。这种方式主要是通过发速脉冲控制电机的位置,常用于点到点的位置控制。第二种方式是基于主控计算机的控制方式,具体流程如下:首先,主控计算机接收工作人员输入的作业指令,然后分析解释指令,确定手的运动参数。接下来,进行运动学、动力学和插补运算,得出机器人各个关节的协调运动参数。这些参数通过通信线路输出到伺服控制级,作为各个关节伺服控制系统的给定信号。关节驱动器将该信号进行D/A转换后驱动各个关节实现协调运动。传感器将各个关节的运动输出信号反馈回伺服控制级计算机,形成局部闭环控制,从而更加精确地控制机器人手部在空间中的运动。在未来城市中,自动驾驶的机器人出租车为市民提供便捷交通。武汉智能机器人厂

提出的工业机器人有以下特点:将数控机床的伺服轴与遥控操纵器的连杆机构联接在一起,预先设定的机械手动作经编程输入后,系统就可以离开人的辅助而运行。这种机器人还可以接受示教而完成各种简单的重复动作,示教过程中,机械手可依次通过工作任务的各个位置,这些位置序列全部记录在存储器内,任务的执行过程中,机器人的各个关节在伺服驱动下依次再现上述位置,故这种机器人的主要技术功能被称为“可编程”和“示教再现”。1962年美国推出的一些工业机器人的控制方式与数控机床大致相似,但外形主要由类似人的手和臂组成。后来,出现了具有视觉传感器的、能识别与定位的工业机器人系统。当今工业机器人技术正逐渐向着具有行走能力、具有多种感知能力、具有较强的对作业环境的自适应能力的方向发展。当前,对全球机器人技术的发展较有影响的国家是美国和日本。美国在工业机器人技术的综合研究水平上仍处于地位,而日本生产的工业机器人在数量、种类方面则居世界。北京机器人哪款好机器人通过语音识别技术与人自然交流,增强了人机交互体验。

(1)弧焊机器人系统优化集成技术:弧焊机器人采用了先进的交流伺服驱动技术,配备了精度高、刚性强的RV减速机和谐波减速器,具备出色的低速稳定性和快速响应能力,并且能够实现免维护功能。(2)协调控制技术:该技术能够协调多台机器人和变位机的运动,既能保持焊枪和工件的相对姿态以满足焊接工艺的要求,又能避免焊枪和工件之间的碰撞。(3)精确焊缝轨迹追踪技术:通过结合激光传感器和视觉传感器的离线工作方式,该技术能够实现焊缝的精确追踪。激光传感器用于实时监测焊接过程中的焊缝位置,提升了焊接机器人对复杂工件进行焊接时的灵活性和适应性。同时,通过视觉传感器的离线观察,可以获取焊缝追踪的残余偏差,并基于偏差统计获得补偿数据,从而修正机器人的运动轨迹,以获得更好的焊接质量。无论在何种工况下,该技术都能够提供优异的焊接效果。
传统工业机器人只能在固定的环境下,依赖精确的重复定位能力从事重复性的工作,还不能适应动态复杂的环境,或者跟人类合作完成同一项工作。但是我们现在的生产环节需要能适应更多应用场景的智能化工业机器人。这就需要拓宽工业机器人的应用领域和行业,积极挖掘中小企业的应用潜能。工业机器人是实现智能制造的关键基础技术。为了顺应全球工业4.0的发展,赋予工业机器人智能、增加工业机器人应用场景就成为了必由之路。现在工业机器人的应用场景不断的在增加,比如工厂流水线上,按品类挑选产品的分拣员、打磨器件的工人、检查产品质量的质检员等都被工业机器人取代。虽然机器人会替代一部分人,但这些工作大多是重复性的、繁重的,甚至有害有害的工作。很多人认为工业机器人替代人类在工作,但其实工业气人是将人类从这些工作中解放了出来,让人们去从事更多有意义的工作。音乐机器人为人们演奏动听的乐曲,丰富了文化生活。

工业机器人在工业生产中扮演着重要的角色。它们可以替代人类从事一些单调、频繁、重复且时间长的工作,或者在危险、恶劣的环境下进行操作。例如,在冲压、压力铸造、热处理、焊接、涂装、塑料制品成形、机械加工和简单装配等工序中,工业机器人可以发挥作用。此外,在原子能工业等领域,工业机器人还可以完成对人体有害物料的搬运或工艺操作。20世纪50年代末,美国基于机械手和操作机的基础上,采用了伺服机构和自动控制等技术,研制出了通用性强的工业用自动操作装置,被称为工业机器人。60年代初,美国成功研制出了两种工业机器人,并迅速在工业生产中得到应用。1969年,美国通用汽车公司利用21台工业机器人组成了焊接轿车车身的自动生产线。此后,各工业发达国家都高度重视工业机器人的研制和应用。工业机器人具有一定的通用性和适应性,能够适应多品种、中小批量的生产需求。从70年代开始,工业机器人常常与数字控制机床结合使用,成为柔性制造单元或柔性制造系统的重要组成部分。友好的人机交互体验,让操作更顺畅,工作更愉快!深圳机器人机械臂
工业机器人轴承一是等截面薄壁轴承,另一类是十字交叉圆柱滚子轴承。武汉智能机器人厂
中国制造业正面临巨大挑战,需要转变为承接国际先进制造和参与国际分工的角色。在这一历史机遇中,加快工业机器人技术的研发和生产成为中国抓住机遇的主要途径。因此,我国工业机器人产业的发展需要进一步落实以下方面:首先,工业机器人技术是我国由制造大国向制造强国转变的主要手段和途径,因此需要给予国产工业机器人更多的政策和经济支持,同时参考国外先进经验,增加技术投入和改造力度。其次,在国家的科技发展计划中,应继续大力支持智能机器人的研发和应用,以实现产品和自动化制造装备的同步协调。尽管部分国产工业机器人的质量已经与国外相当,但企业在采购工业机器人时不应盲目进口,而应综合评估,优先选择国产产品。武汉智能机器人厂


一站式自动化改造助力工厂智能升级上海珂珩智能科技有限公司依托伯朗特全系列机器人产品与自身集成能力,为制造企业提供一站式上下料自动化改造服务,助力工厂实现智能化升级。服务涵盖前期的生产现状调研、自动化方案规划、效益评估,中期的设备供应、安装调试、工装配套,以及后期的操作培训、售后维保、技术升级等全环节。企业无需对接多家供应商,由上海珂珩统一负责,沟通成本低、责任清晰,项目推进效率高。针对不同规模的企业,可提供从单工位机器人上下料单元,到整条产线自动化改造的不同量级方案,灵活匹配企业预算与升级节奏。公司拥有十余年行业经验,服务过超千家制造企业,积累了丰富的项目落地经验,可有效规避改造过程中的各类问...
- 东莞自动冲压机器人 2026-11-02
- 重庆工业机器人厂家排名 2026-11-02
- 北京智能喷涂机器人 2026-11-02
- 杭州工业机器人需要多少钱 2026-11-02
- 广州自动冲压机器人 2026-11-02
- 重庆轴机械手 2026-11-02
- 杭州冲压机器人报价 2026-11-01
- 上海焊接机器人批发 2026-11-01
- 东莞冲压机械人 2026-10-19
- 北京机器人套件 2026-10-18


- 青岛新机器人 2026-10-16
- 上海多轴机器人 2026-10-16
- 青岛现在冲压机器人 2026-10-16
- 苏州自动喷涂机器人价位 2026-10-16
- 杭州工业机器人采购 2026-10-16
- 上海工业机器人制造公司 2026-10-16


- 珂珩智能喷涂机器人怎么收费 11-02
- 杭州工业机器人需要多少钱 11-02
- 广州自动冲压机器人 11-02
- 重庆轴机械手 11-02
- 武汉全自动六轴机器人推荐厂家 11-02
- 通用六轴发展 11-02
- 辽宁定制六轴发展 11-02
- 上海直销六轴价格走势 11-01
- 福建比较好的喷涂机器人厂家推荐 11-01
- 广东工业六轴哪家好 11-01