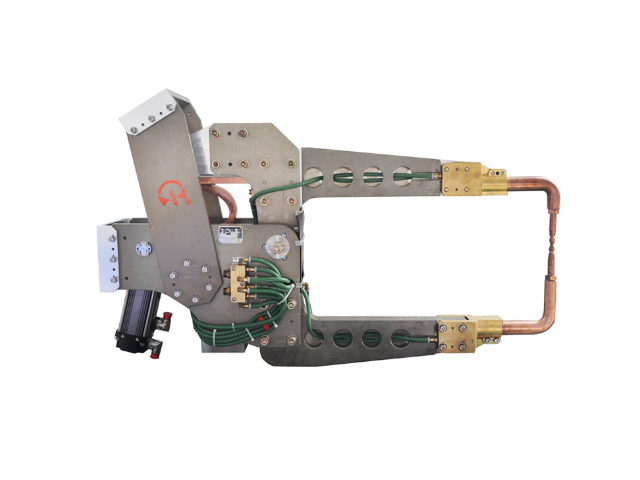
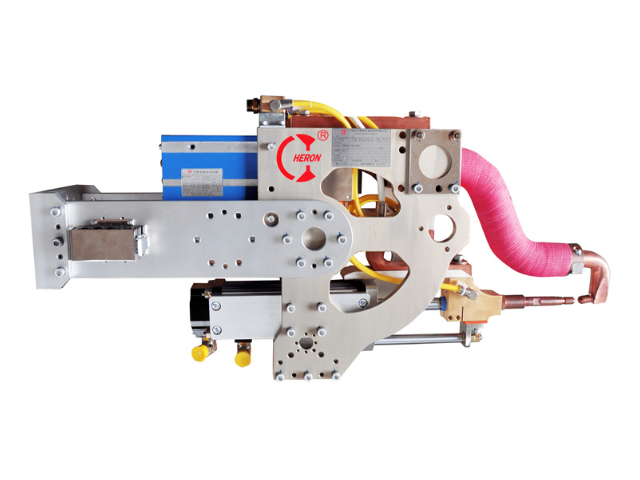
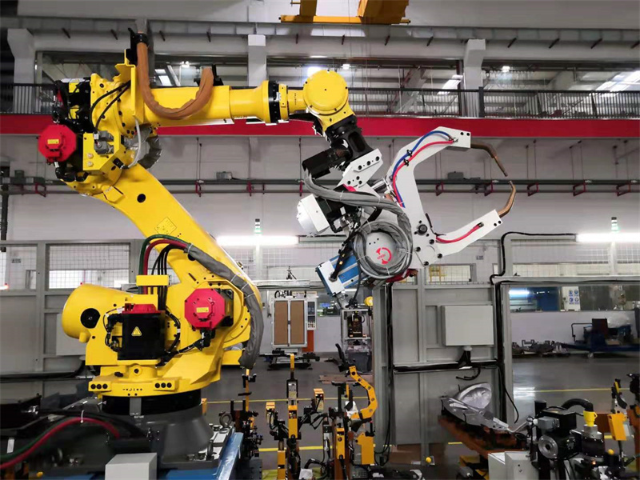
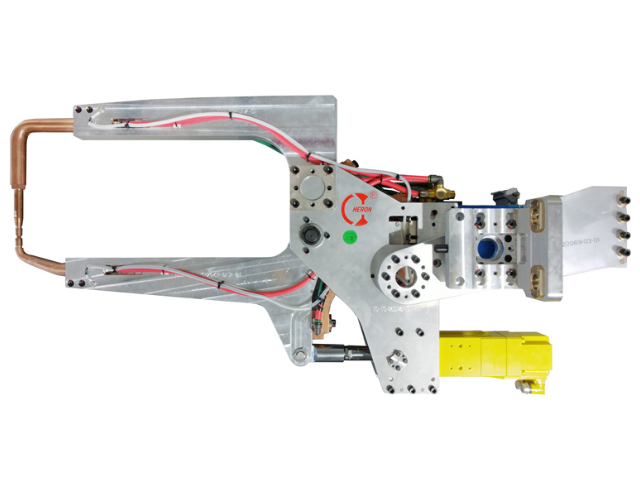
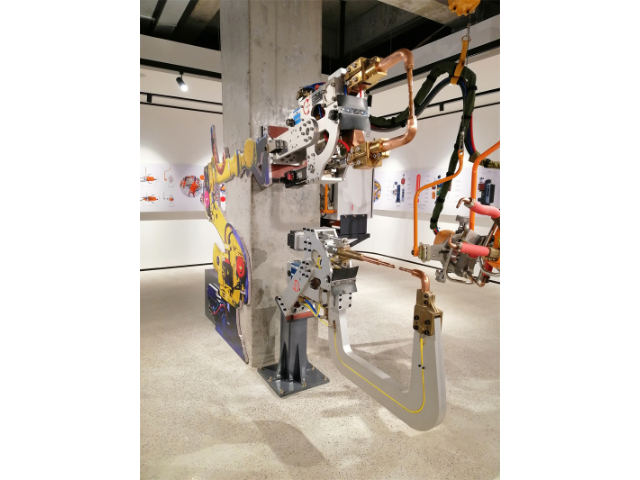
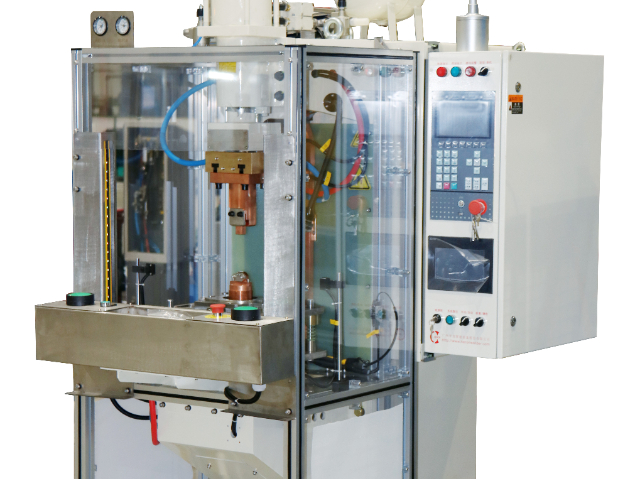
机器人焊钳的耗能效率相对较高,主要原因在于其采用了先进的电子控制技术和高效的电机驱动系统。与传统的手工焊接相比,机器人焊钳可以实现高速、高精度的焊接操作,减少了焊接时间和能源消耗。此外,机器人焊钳还可以根据焊接工件的形状和材料特性进行智能化的优化,进一步提高了焊接效率和能源利用率。另外,机器人焊钳还具有自动化程度高、稳定性好、操作精度高等优点,可以有效地降低人工操作的误差和劳动强度,提高了生产效率和产品质量。虽然机器人焊钳的投资成本相对较高,但其长期的节能效益和生产效率提升,可以为企业带来可观的经济效益和社会效益。因此,机器人焊钳在现代制造业中得到了广泛的应用和推广。机器人焊钳的操作过程中,能够实现远程监控和控制,提高生产管理的效率。陕西机器人焊钳设备
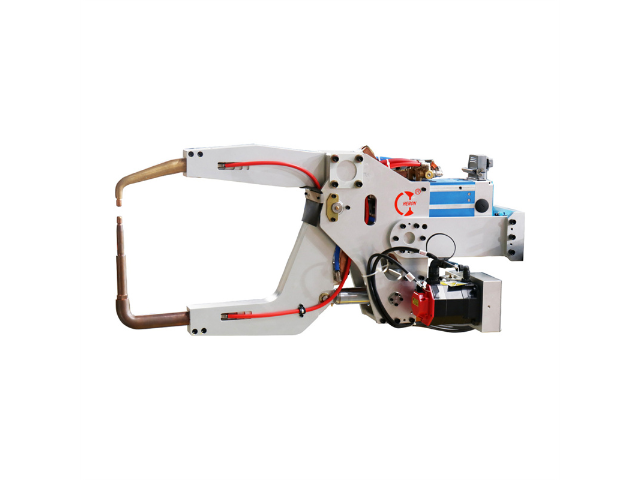
机器人焊钳的维护保养是保证其正常运行和延长使用寿命的重要措施。其主要内容包括以下几个方面:1.清洁保养:定期清洁焊钳表面和内部零部件,避免灰尘和杂物进入,影响机器人的正常运行。2.润滑维护:定期对焊钳的轴承、齿轮等零部件进行润滑,保证其灵活运转,减少磨损。3.检查维修:定期检查焊钳的各个部位是否有松动、磨损、裂纹等情况,及时进行维修和更换。4.电气维护:定期检查焊钳的电气系统,包括电缆、接线、开关等,确保其正常运行。5.程序更新:定期更新机器人焊接程序,保证其与焊钳的配合更加精确,提高焊接质量和效率。维护保养机器人焊钳需要专业技术和经验,建议由专业人员进行操作和维护,以确保机器人的正常运行和安全使用。山东专业机器人焊钳品牌排行机器人焊钳的操作简单、易于控制,能够减少人工操作的繁琐和错误。
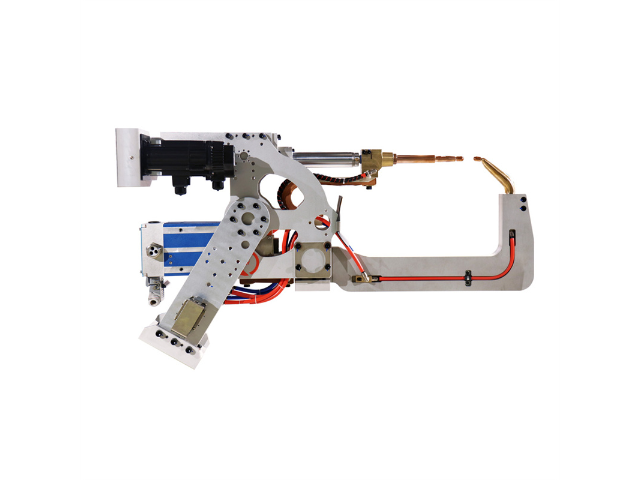
机器人焊钳在节约材料方面有很多优势。首先,机器人焊钳可以精确地控制焊接过程,从而减少焊接过程中的浪费。其次,机器人焊钳可以根据需要自动调整焊接参数,以更大程度地利用材料。此外,机器人焊钳可以在焊接过程中使用较少的焊接材料,从而减少材料的浪费。除此之外,机器人焊钳可以在焊接过程中使用先进的焊接技术,如激光焊接,从而减少材料的损耗和浪费。总之,机器人焊钳在节约材料方面具有很多优势,可以帮助企业降低成本,提高效率,提高产品质量。
机器人焊钳的工作原理是通过控制系统控制机器人的运动,使其按照预定的路径和速度进行运动,同时通过传感器感知焊接过程中的温度、电流、电压等参数,实现焊接的自动化。具体来说,机器人焊钳的工作原理包括以下几个方面:1.控制系统:机器人焊钳的控制系统包括硬件和软件两部分,硬件包括电机、传感器、控制器等,软件包括程序和算法。控制系统可以实现机器人的运动控制、焊接参数的控制和监测等功能。2.机械结构:机器人焊钳的机械结构包括机械臂、焊钳、传动系统等,机械臂可以实现多自由度的运动,焊钳可以实现焊接操作,传动系统可以将电机的转动转化为机械臂的运动。3.传感器:机器人焊钳的传感器可以感知焊接过程中的温度、电流、电压等参数,通过传感器的反馈,控制系统可以实时调整焊接参数,保证焊接质量。4.焊接参数:机器人焊钳的焊接参数包括焊接电流、电压、速度、焊接时间等,这些参数可以根据焊接材料和焊接要求进行调整,以保证焊接质量。综上所述,机器人焊钳的工作原理是通过控制系统控制机器人的运动和焊接参数,实现焊接的自动化。机器人焊钳具有高效、精确、稳定的特点,可以提高焊接效率和质量。机器人焊钳的操作速度快,能够在短时间内完成大量的焊接任务。
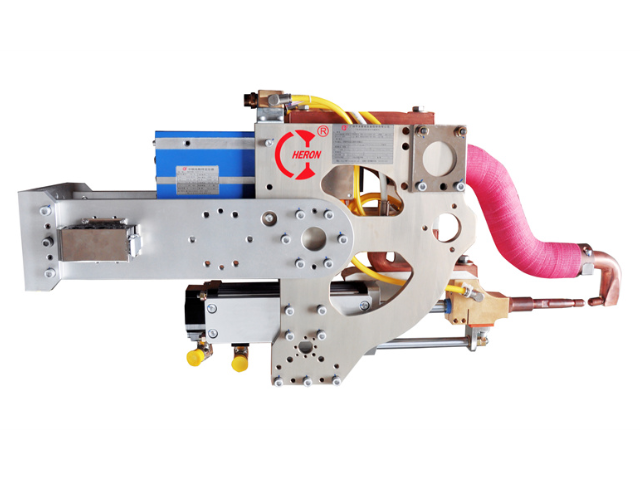
机器人焊钳在生产过程中可以通过以下几个方面来保证产量和质量:1.稳定的焊接参数:机器人焊钳可以通过预设焊接参数来保证焊接的稳定性和一致性,从而保证产量和质量的稳定性。2.精确的定位和控制:机器人焊钳可以通过精确的定位和控制来保证焊接的精度和一致性,从而保证产量和质量的稳定性。3.自动化的生产流程:机器人焊钳可以通过自动化的生产流程来提高生产效率和减少人为因素的干扰,从而保证产量和质量的稳定性。4.实时监控和反馈:机器人焊钳可以通过实时监控和反馈来及时发现和解决生产过程中的问题,从而保证产量和质量的稳定性。5.定期维护和保养:机器人焊钳需要定期进行维护和保养,以保证设备的正常运行和长期稳定性,从而保证产量和质量的稳定性。机器人焊钳的焊接质量稳定可靠,能够保证焊接接头的质量和强度。陕西机器人焊钳设备
机器人焊钳的使用可以提高生产线的生产效率和产量,提高企业的竞争力。陕西机器人焊钳设备
机器人焊钳的控制系统是由多个部分组成的,包括硬件和软件。硬件部分包括机器人本身、焊钳、传感器、控制器和电源等。软件部分则包括控制程序、运动规划、路径规划、力控制和通信等。机器人焊钳的控制系统的运作过程如下:1.运动规划:根据焊接任务的要求,通过运动规划算法计算机器人的运动轨迹和速度。2.路径规划:根据运动规划的结果,计算机器人的路径,确保机器人能够按照预定的轨迹移动。3.力控制:机器人焊钳需要对焊接件施加一定的力,以确保焊接质量。通过力传感器和控制器,控制机器人焊钳施加的力大小和方向。4.通信:机器人焊钳的控制系统需要与其他设备进行通信,如与焊接机器、传感器和计算机等进行数据交换和控制指令传输。5.控制程序:机器人焊钳的控制程序是整个控制系统的重心,它控制机器人的运动、力控制和通信等功能,确保机器人能够按照预定的轨迹和力度进行焊接。总之,机器人焊钳的控制系统是一个复杂的系统,需要多个部分协同工作,才能实现高效、精确的焊接任务。陕西机器人焊钳设备
快速焊接速度还保证了焊接质量的一致性。由于机器人焊钳能够精确控制焊接时间和参数,在快速焊接的过程...
【详情】###机器人焊钳在建筑钢结构焊接中的技术创新与应用拓展 随着科技的不断进步,机器人焊钳在建...
【详情】高效生产的自动化利器 在现代工业生产的大舞台上,机器人焊钳扮演着至关重要的角色,其自动化操...
【详情】### 机器人焊钳实现家电大规模生产的案例 一家小家电制造企业面临着订单量大幅增长但生产能...
【详情】###医疗器械生产中机器人焊钳的独特魅力 在医疗器械生产领域,机器人焊钳有着不可替代的关键...
【详情】机器人焊钳在节能环保领域的表现堪称行业典范,为制造业的绿色发展注入了新的活力。 在节能方面...
【详情】在工业制造领域,机器人焊钳的耐用性是衡量其品质的关键指标之一。我们的机器人焊钳,凭借***的耐用性优...
【详情】###机器人焊钳产品介绍 在现代工业制造领域,机器人焊钳正扮演着越来越重要的角色,成为提升...
【详情】此外,机器人焊钳还可以与其他自动化设备进行集成,形成完整的自动化生产线。它可以根据生产线上的传感...
【详情】