
- 品牌
- 伯朗特,BORUNTE
- 基材
- PVC
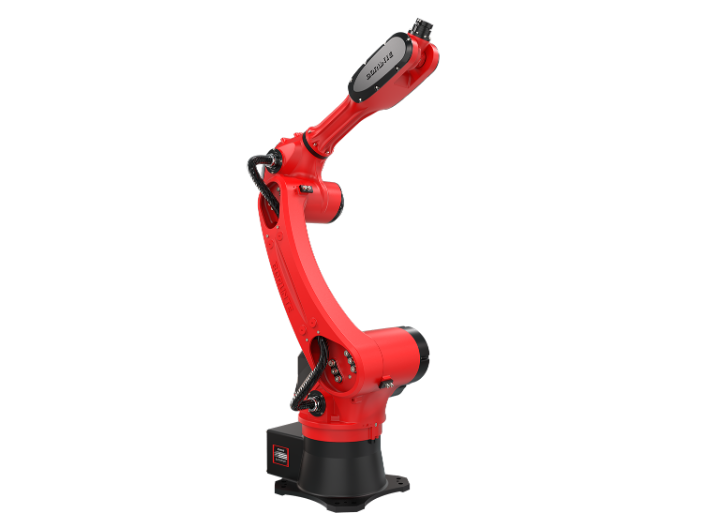
机械手臂是一种用于执行各种工业任务的机器人设备,具有高度可编程性和自动化能力。它可以应对不同的工作场景和环境,并通过具体的控制和传感技术来适应不同的需求。首先,机械手臂可以根据工作场景的不同来进行配置和调整。在工业生产线上,机械手臂通常需要拾取、搬运和装配物体,因此需要具备较高的准确度和力量。对于需要进行高速操作的工作场景,可以调整机械手臂的速度和加速度参数,以提高生产效率。而在需要进行特殊工艺操作的场景,机械手臂则需要具备更高的灵活性和准确度,可以通过增加关节数目或调整关节角度范围来实现。其次,机械手臂还需要考虑不同的环境因素。例如,在恶劣环境下,机械手臂需要具备较强的抗干扰能力和防护设计,以避免受到异物或化学物质的损害。在高温或低温环境下,机械手臂需要采用耐高温或耐低温的材料和润滑剂,以确保正常运行。同时,在潮湿或腐蚀性环境下,机械手臂可能需要采用特殊的防腐涂层或材料,以延长使用寿命。另外,机械手臂还可以根据工作场景和环境的需求进行智能化的优化。通过增加传感器和视觉系统,机械手臂可以实现对工作环境的感知和识别,以提供更准确的操作和控制。上下料机器人,实现自动化生产线的关键一环。石家庄冲床上下料机器人
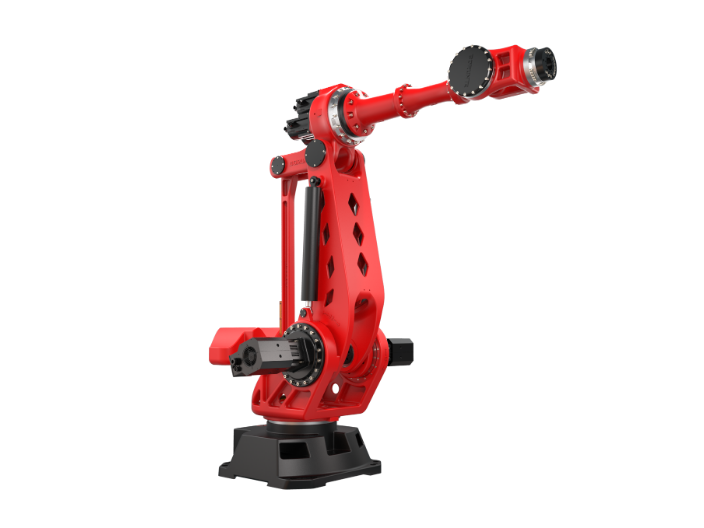
上下料机械手主要实现机床制造过程的完全自动化,并采用了集成加工技术。适用于生产线的上下料、工件翻转、工件转序等。在国内的机械加工,现今很多都是使用专机或人工进行机床上下料的方式,这在产品比较单一、产能不高的情况下是非常适合的,但是随着社会的进步和发展,科技的日益进步,产品更新换代加快,使用专机或人工进行机床上下料就暴露出了很多的不足和弱点,一方面专机占地面积大结构复杂、维修不便,不利于自动化流水线的生产;另一方面,它的柔性不够,难以适应日益加快的变化,不利于产品结构的调整;其次,使用人工会造成劳动强度的增加,容易产生工伤事故,效率也比较低下,且使用人工上下料的产品质量的稳定性不够,不能满足大批量生产的需求。提高产量,节约成本。长沙6轴上下料机器人上下料机器人助力打造数字化工厂。
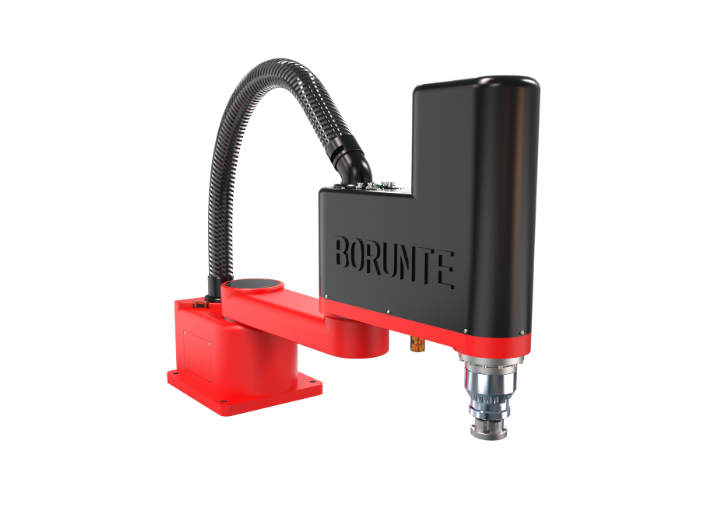
机械手臂在航空安全中的应用前景广阔。航空安全一直是航空行业的重要问题,机械手臂在航空安全中的应用可以提高安全性和可靠性。例如,机械手臂可以用于对飞机进行安全检查,比人工检查更加准确和快速,可以提前发现问题并及时解决。机械手臂还可以用于飞机起飞和降落时的自动导航,减少人为操作带来的风险。另外,机械手臂在航空货运中的应用前景也非常广阔。随着航空货运的发展,对于装卸效率的要求越来越高。传统的装卸方式依赖于人力,不*效率低下,而且很耗时。机械手臂可以通过自动化控制技术,实现航空货物的快速装卸,提高装卸效率。同时,机械手臂还可以通过搭载传感器和摄像头等设备,对货物进行自动检测和分类,提高货物处理的准确性和安全性。此外,随着航空领域对机械手臂应用需求不断扩大,机械手臂技术也在不断发展。目前,机械手臂的精度、稳定性和可靠性已经有了的提高,同时还出现了一些新型的机械手臂技术,如软体机械手臂、半透明机械手臂等。这些新技术的出现将进一步推动机械手臂在航空领域的应用,为航空行业提供更多更好的解决方案。
随着现代化生产的实现,各种机械争相往自动化的方向发展,上下料机器人自然也不例外。上下料机器人的出现在很大程度上减轻了人力的需求,帮助工作的效率得到很大的提升,提高劳动生产率。机器人没有疲劳,一天可24小时连续生产,另外随着高速高效码垛技术的应用,使用机器人码垛,效率提高的更加明显。改善了工人的劳动条件。采用机器人码垛,工人只是用来操作电脑,远离了又脏又累的搬运工作,使工人从大强度的体力劳动中解脱出来。提高产量,节约成本紧凑设计,节省空间,为您的生产线增添一抹亮色。
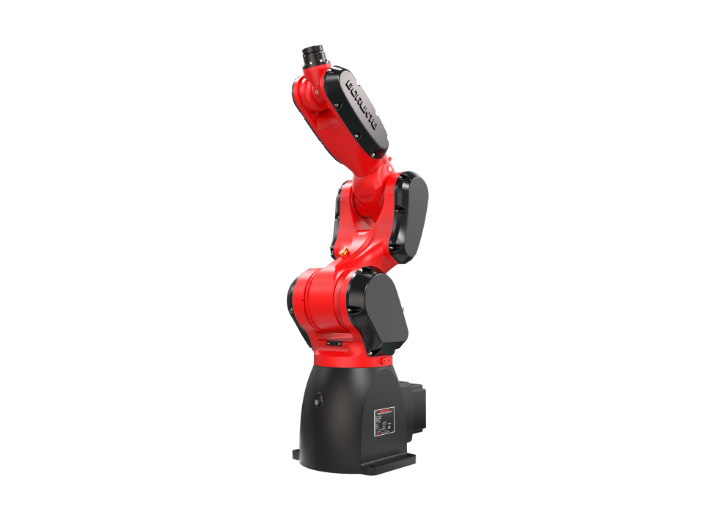
那么上下料机器人有哪些优点呢?1、自动化程度高从工厂的角度来看,上下料机器人只需要一次投入就能使用好多年,而这段时间所花的成本只是上下料机器人的维护成本。另外上下料机器人有较高的自动化程度,可以全天不间断地进行工作,以代替员工来对机床进行上下料。2、安全性高上下料机器人将工件送到机床之前是需要输入系统规定的加工程序的,可以以相同的动作工作一整天。与工人操作相比,上下料机器人是出现错误的概率几乎没有,并且不会产生疲倦感,不会因配合上的错误而造成不必要的经济损失。即便出现错误,上下料机器人也会立即按照系统设置的修复程序来进行一个调整,避免出现其他事故。3、人工成本少多数情况下,一台上下料机器人可以代替好几个员工。如机床上下料机器人,起先由一个员工照顾一台机床的上下料,之后根据情况定做上下料机器人,便可以使用一台上下料机器人来进行一台或者好几台机床的上下料,可以代替一到六个员工。具体需要根据生产情况来进行决定。上下料机器人实现多品种、小批量生产模式。福州机床上下料机器人
我们的上下料机器人不*是一款工具,更是您事业成功的得力伙伴。石家庄冲床上下料机器人
上下料机器人维护保养,先清洁后维修:对于脏污较重的电气设备,先对其按钮、接线点、接触点进行清洁,检查外部控制键是否失灵。许多故障都是由脏污及导电尘块引起的,一经清洁故障往往会排除。上下料机器人先静态后动态:在桁架机械手未通电时,判断电气设备按钮、接触器、热继电器以及保险丝的好坏,从而判定故障的所在。通电试验,听其声、测参数、判断故障,然后进行维修。上下料机器人出现故障,先动口再动手:对于有故障的桁架机械手,不应急于动手,应先询问产生故障的前后经过及故障现象。发生故障及时与技术人员沟通。上下料机器人日常检修,先直流后交流:检修时,必须先检查直流回路静态工作点,再检查交流回路动态工作点。提高产量,节约人工成本。 石家庄冲床上下料机器人


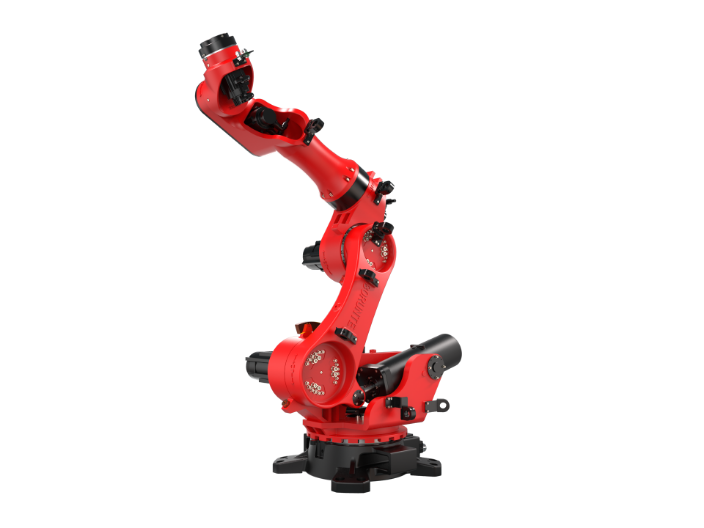
在工业4.0与智能制造的浪潮下,上海珂珩智能科技有限公司的伯朗特六轴上下料机器人正**制造业自动化升级的新趋势。随着人工智能、大数据、物联网等技术的不断发展,机器人的智能化水平持续提升,珂珩智能的伯朗特六轴上下料机器人也在不断升级优化,融入更多智能技术,如视觉识别、AI算法、自适应控制等,进一步提升作业精度与效率。视觉识别技术使机器人能够实现无序抓取,无需人工对工件进行定位,大幅提升生产灵活性;AI算法可优化机器人运动轨迹,减少无效移动,提升作业效率;自适应控制技术使机器人能够根据工件材质、形状等特点自动调整抓取力度,避免工件损伤。珂珩智能始终紧跟行业发展趋势,不断提升产品与服务质量,为客户提...
- 多功能上下料机器人交易价格 2026-10-26
- 加工中心上下料机器人解决方案 2026-10-26
- 石家庄正规上下料机器人 2026-10-26
- 太原上下料机器人发展状况 2026-10-26
- 定制上下料机器人哪家好 2026-10-25
- 南京数控车床上下料机器人 2026-10-25
- 天津冲床上下料机器人 2026-10-25
- 加工中心上下料机器人服务 2026-10-25
- 工厂上下料机器人销售电话 2026-10-24
- 南京四轴上下料机器人 2026-10-24
- 苏州上下料机器人订购 2026-10-23
- 合肥上下料机器人价钱 2026-10-23
- 石家庄自动上下料机器人 2026-10-23
- 温州上下料机器人创新 2026-10-23
- 冲压机器人上下料 2026-10-22
- 重庆磨床上下料机器人 2026-10-22



- 福建比较好的喷涂机器人厂家推荐 11-01
- 广东工业六轴哪家好 11-01
- 武汉智能工厂六轴机器人厂家直销价格 11-01
- 杭州冲压机器人报价 11-01
- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01