
- 品牌
- 伯朗特,BORUNTE
- 基材
- PVC
1.机械手臂技术的不断突破随着科学技术的不断进步和应用需求的增加,机械手臂技术在精度、可编程性、传感器技术、力觉反馈等方面不断突破和改进,使得机械手臂在制造领域的应用范围更加广。2.机械手臂的多领域应用机械手臂的应用范围越来越广,除了传统的汽车制造、电子组装、物流仓储等领域外,还涉及食品加工、医药生产、航空航天等领域。不同领域的需求推动了机械手臂技术的不断升级和创新。3.机械手臂与人工智能的结合机械手臂与人工智能的结合将使其在智能化应用方面有更广阔的前景。例如,通过机械手臂与人工智能系统的结合,可以实现自学习、自适应和智能化决策,从而提高机械手臂的智能化程度和应用水平。4.机械手臂与物联网的融合随着物联网技术的发展,机械手臂与物联网技术的融合将使其在远程监控、远程操作和数据传输方面具有更广的应用。通过与物联网系统的连接,机械手臂可以实现远程操控和远程数据传输,提高生产效率和生产质量。5.人机协作机器人的发展人机协作机器人是指机械手臂与人类工人共同工作的机器人。人机协作机器人的发展将使机械手臂在制造业中更加广应用,并且可以解决柔性化生产和定制化生产的需求。上下料机器人的可编程控制器适应不同任务。福州自动上下料机器人
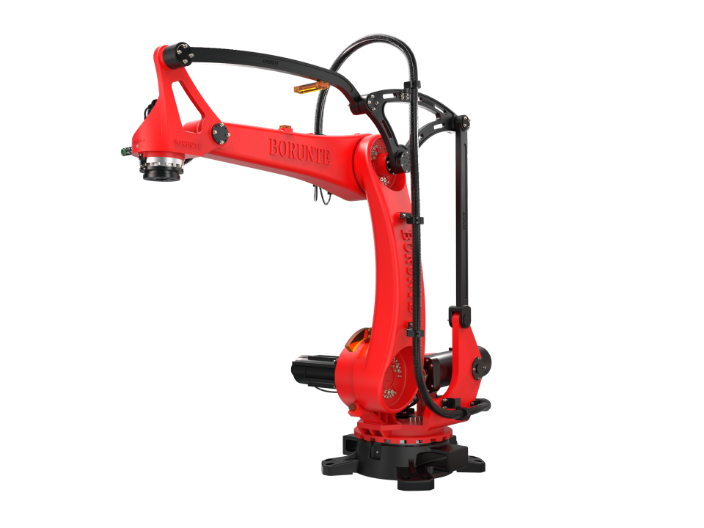
实现自动化并不自动化厂家单方面的工作,特别是改造项目,自动化不是什么都能做的,不要去神化它同时也不要对它有恐惧感,找专业团队去评估,共同探究出属于自己合理可行的方案,前期多沟通多讨论,然后再努力解决各种问题,这是一个需要双方极力配合的过程。虽说自动化不是都没都能做,但未来没有自动化是万万不能的,可能现在有些条件的确不具备上自动化,但我们从现在就得关注去改变,哪怕是从单个工作站开始,争取尽早摆拖掉纯工人作业的生产模式。一般来说,适合上下料机器人的是批量生产的产品,车床上下料机器人不像人手那么智能,一般手抓对应的加工件是固定的范围内,也就是说,一套上下料机器人比较适合于一类加工产品,如果换了,有的不**是换手爪和料盘那么简单。提高产量,北京自动上下料机器人厂家自由度越多,自动上下料机械手的灵活性越大,通用性越广其结构也越复杂。
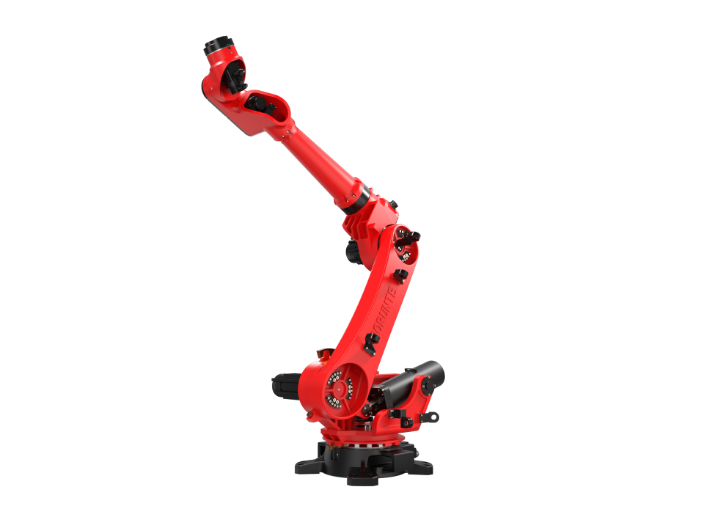
上下料机器人的布局:加工单元和生产线的自动化上的机床和机器人,根据车间场地面积,在有利于提高生产节拍的前提下,分别采用L型、环状、“品”字、“一”字等布局。工业机器人选用。根据车间有效高度,生产节拍,选用龙门(桁架式)或关节型机器人。用同样的改造费用,能尽努力,提高自动化程度和自动化水平,少用或不用人工,而提高产量。切合工厂实际,能充分满足自动化生产的需要,解决好关键问题。企业对现有的数控机床进行自动化改造,一般是采用工业机器人改变机床在加工过程中的工件上下料方式,即采用工业机器人来替代人工和专机,完成工件装卸、工作翻转、工序转换。不用人或少用人,实现机械零部件加工单元和生产线,能实现24小时的大批量、自动化加工。
随着航空领域的不断发展和机械手臂技术的迅猛进步,机械手臂已经成为航空领域不可或缺的重要设备之一。它不*能够提高生产效率,还能降低人力成本和减少人为错误,因此机械手臂在航空领域的发展前景非常广阔。本文将从多个方面探讨机械手臂在航空领域的发展前景。首先,机械手臂在航空装配中的应用前景广阔。航空装配要求工作精度高、速度快、能够完成复杂的操作。传统的装配模式依赖于人工操作,不*费时费力,而且易出错。而机械手臂具有高精度、高密度、高速度的特点,能够准确地完成各种复杂的装配任务。例如,机械手臂可以在紧凑、复杂的空间中完成航空零部件的组装,提高装配的效率和质量。其次,机械手臂在航空维修中的发展前景良好。航空维修是航空运营中不可或缺的环节,也是一个工作量大、风险高、要求精度高的任务。机械手臂可以通过搭载传感器、摄像头等设备,实现对航空器件的快速检测、定位和修复。例如,机械手臂可以快速地准确定位和更换航空发动机中的零部件,缩短了修理时间,提高了维修效率。上下料机器人降低人为因素导致的生产波动。
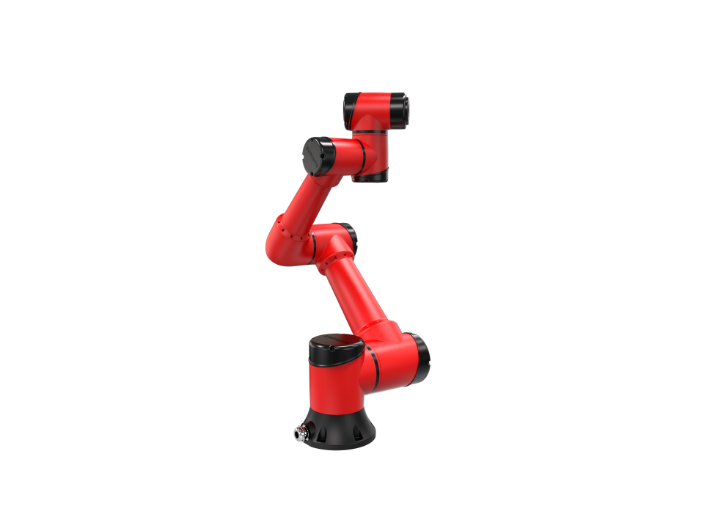
上下料机器人排气口漏气:开关阀环或开关座环损坏或活塞环损坏。更换环。活塞杆处漏气:主体底部环损坏。此时应更换环。扳机处漏气:开关阀环或开关座环损坏。更换环。上下料机器人夹钉动作太慢或夹钉行程不足:螺栓松了,前扣或板机内片磨损。此时可以将螺栓旋紧,注意前扣轴的正确位置。也可以更换前扣或板机内片。码垛机器人的出现在很大程度上减轻了人力的需求,帮助工作的效率得到很大的提升,但是机器总是会产生故障从而影响生产。上面相关一些问题的解决方法,便于大家在遇到的时候可以及时的解决。上下料机器人在纺织业中优化布料处理流程。工厂上下料机器人
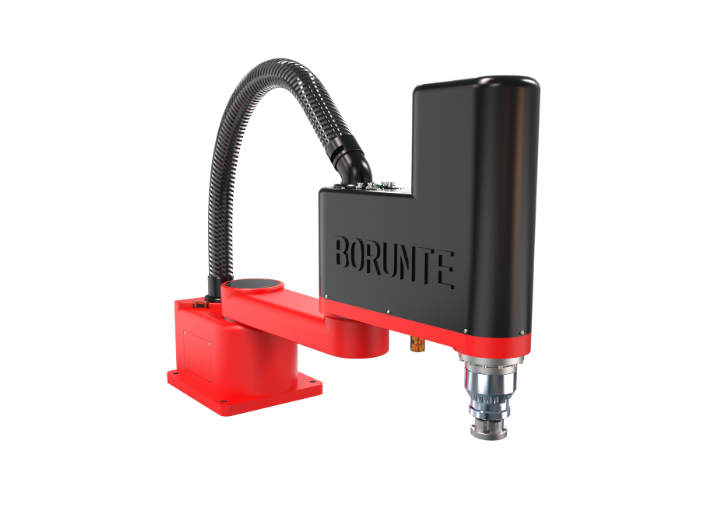
紧凑设计,节省空间,为您的生产线增添一抹亮色。福州自动上下料机器人
机械手臂是一种能够模拟人类手的运动和功能的机械设备,能够在工业生产、医疗护理、服务领域等多个领域发挥作用。而人工合作是指机械手臂能够与人类进行合作,共同完成一项任务。机械手臂与人工合作的可行性和难点是一个复杂的问题,涉及到技术、心理、法律等多个方面的考量。本文将从不同的角度探讨机械手臂与人工合作的可行性和难点。首先,从技术角度来看,机械手臂与人工合作的可行性主要取决于机械手臂的精度和稳定性。机械手臂需要能够准确地感知周围环境,并做出相应的动作。这需要先进的传感器技术、准确的运动控制系统和强大的计算能力。目前,机械手臂的技术已经取得了很大的进步,能够实现准确的运动和灵活的操作。但是,机械手臂和人类之间的动作协调和准确度仍然存在一定的差距,这是机械手臂与人工合作的一个难点。其次,从心理角度来看,机械手臂与人工合作的可行性主要取决于人类的接受程度和信任程度。由于机械手臂往往是一个陌生的存在,与人类进行合作需要建立信任和互动的关系。人类可能会担心机械手臂的安全性和可靠性,担心机械手臂会替代自己的工作。福州自动上下料机器人


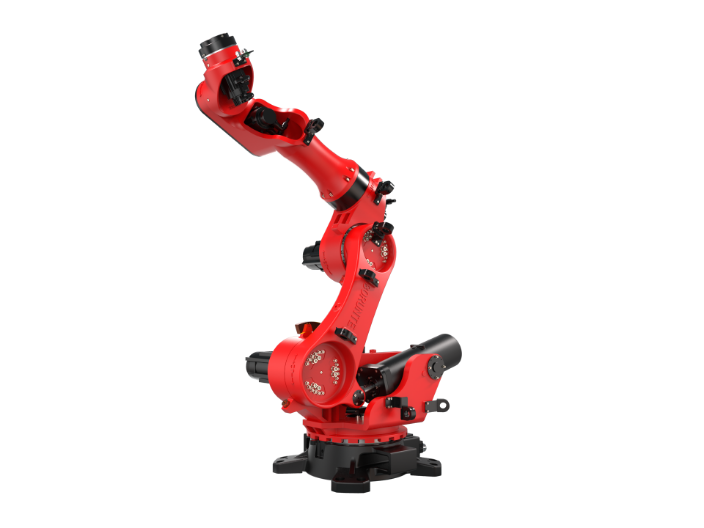
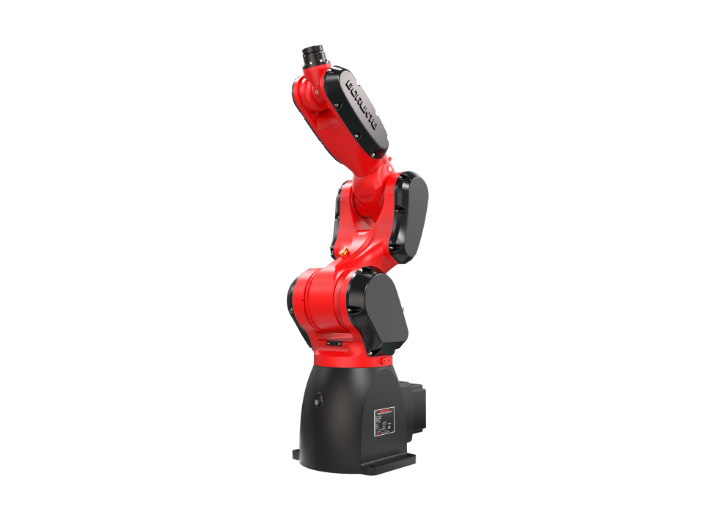
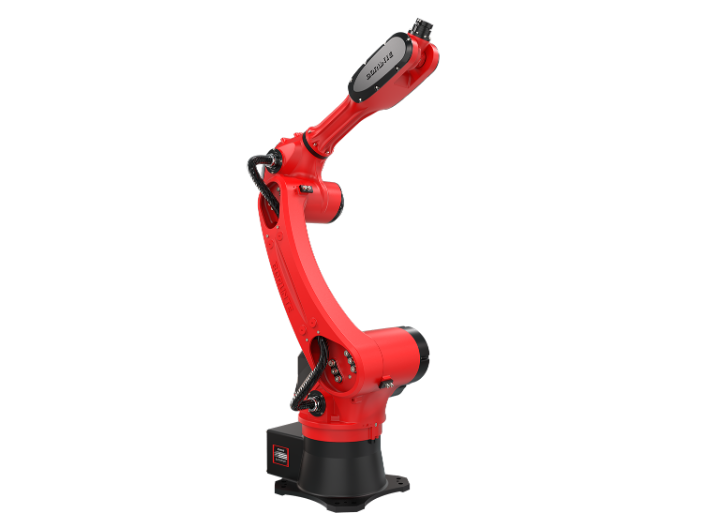
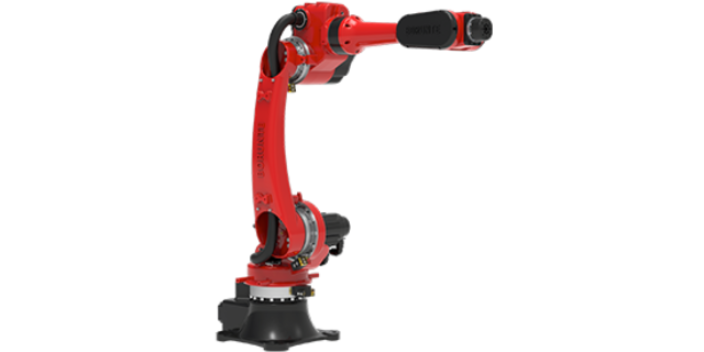
在工业4.0与智能制造的浪潮下,上海珂珩智能科技有限公司的伯朗特六轴上下料机器人正**制造业自动化升级的新趋势。随着人工智能、大数据、物联网等技术的不断发展,机器人的智能化水平持续提升,珂珩智能的伯朗特六轴上下料机器人也在不断升级优化,融入更多智能技术,如视觉识别、AI算法、自适应控制等,进一步提升作业精度与效率。视觉识别技术使机器人能够实现无序抓取,无需人工对工件进行定位,大幅提升生产灵活性;AI算法可优化机器人运动轨迹,减少无效移动,提升作业效率;自适应控制技术使机器人能够根据工件材质、形状等特点自动调整抓取力度,避免工件损伤。珂珩智能始终紧跟行业发展趋势,不断提升产品与服务质量,为客户提...
- 多功能上下料机器人交易价格 2026-10-26
- 加工中心上下料机器人解决方案 2026-10-26
- 石家庄正规上下料机器人 2026-10-26
- 太原上下料机器人发展状况 2026-10-26
- 定制上下料机器人哪家好 2026-10-25
- 南京数控车床上下料机器人 2026-10-25
- 天津冲床上下料机器人 2026-10-25
- 加工中心上下料机器人服务 2026-10-25
- 工厂上下料机器人销售电话 2026-10-24
- 南京四轴上下料机器人 2026-10-24
- 苏州上下料机器人订购 2026-10-23
- 合肥上下料机器人价钱 2026-10-23
- 石家庄自动上下料机器人 2026-10-23
- 温州上下料机器人创新 2026-10-23
- 冲压机器人上下料 2026-10-22
- 重庆磨床上下料机器人 2026-10-22



- 杭州冲压机器人报价 11-01
- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01
- 江西综合六轴近期价格 11-01
- 浙江直销六轴近期价格 10-31
- 青岛小六轴机器人 10-31