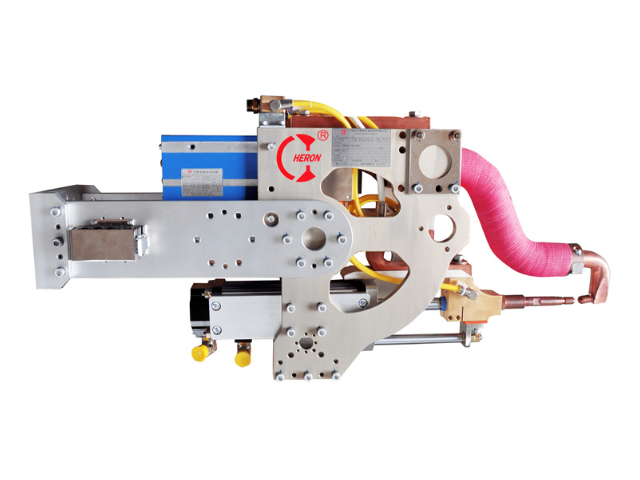
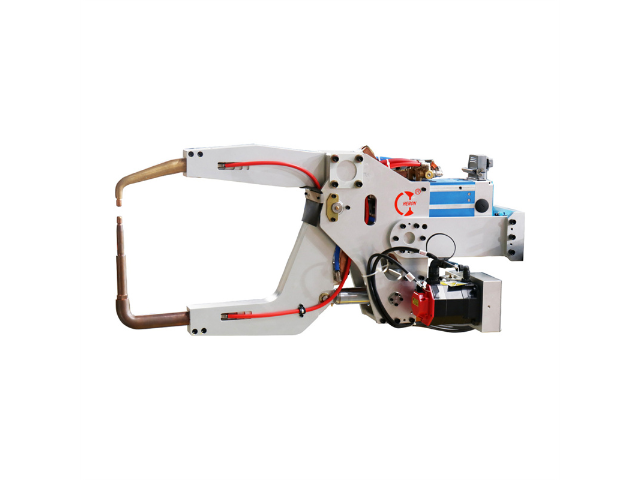
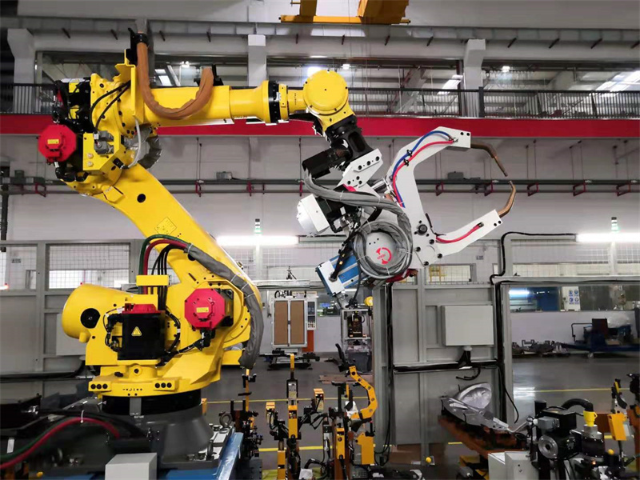
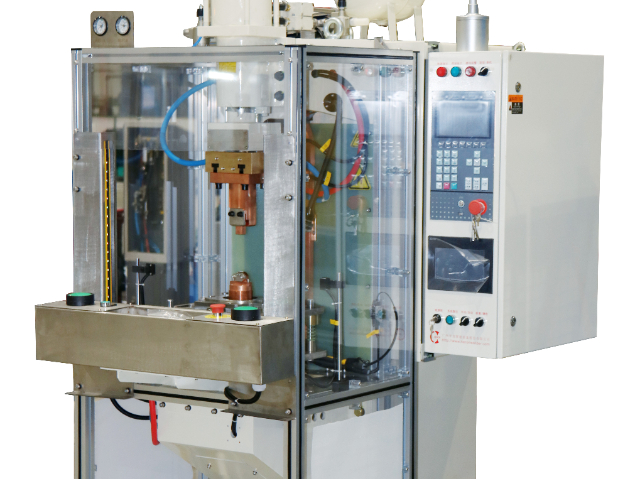
机器人焊钳在焊接过程中,材料变形是一个常见的问题。这是因为焊接时会产生高温,导致材料膨胀和收缩,从而导致变形。为了防止材料变形,可以采取以下措施:1.控制焊接温度:通过控制焊接温度,可以减少材料的膨胀和收缩。可以使用低温焊接或者采用预热的方法来控制焊接温度。2.采用适当的焊接技术:不同的焊接技术对材料的变形影响不同。选择适当的焊接技术可以减少材料的变形。例如,采用点焊或者激光焊接可以减少材料的变形。3.采用适当的焊接参数:焊接参数的选择对材料的变形也有很大的影响。选择适当的焊接参数可以减少材料的变形。例如,选择适当的焊接速度和焊接电流可以减少材料的变形。4.采用适当的夹具:夹具的选择对材料的变形也有很大的影响。选择适当的夹具可以减少材料的变形。例如,采用弹性夹具可以减少材料的变形。总之,机器人焊钳在焊接过程中,通过控制焊接温度、选择适当的焊接技术和参数、以及选择适当的夹具,可以有效地防止材料的变形。机器人焊钳的发展趋势是向着智能化、高效化、绿色化的方向发展,将为制造业的转型升级提供有力支持。苏州智能机器人焊钳电路图
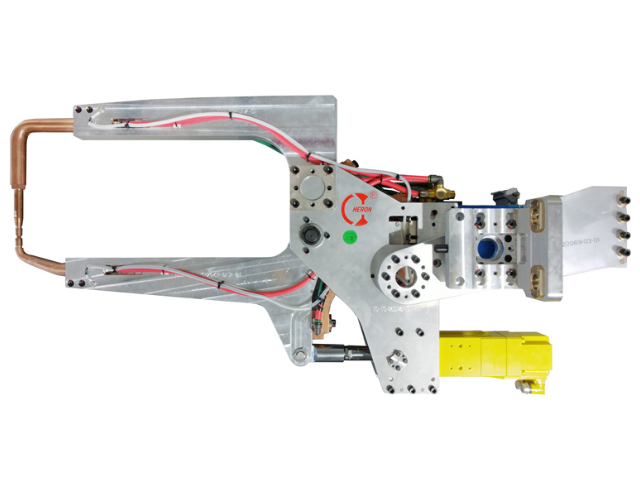
机器人焊钳的能源消耗可以通过以下几种方式进行控制:1.优化程序:通过优化焊接程序,减少焊接时间和次数,从而降低机器人的能源消耗。2.选择高效设备:选择高效的焊接设备和机器人,可以降低能源消耗。3.节能措施:采用节能措施,如使用节能灯具、调整空调温度等,可以降低机器人的能源消耗。4.定期维护:定期对机器人进行维护和保养,保持机器人的正常运行状态,可以减少机器人的能源消耗。5.使用智能控制系统:使用智能控制系统,可以实现对机器人的精确控制,从而降低机器人的能源消耗。综上所述,机器人焊钳的能源消耗可以通过多种方式进行控制,从而实现节能减排的目的。四川X型机器人焊钳供应商机器人焊钳的使用可以大幅降低人力成本,提高生产效率,降低生产成本。
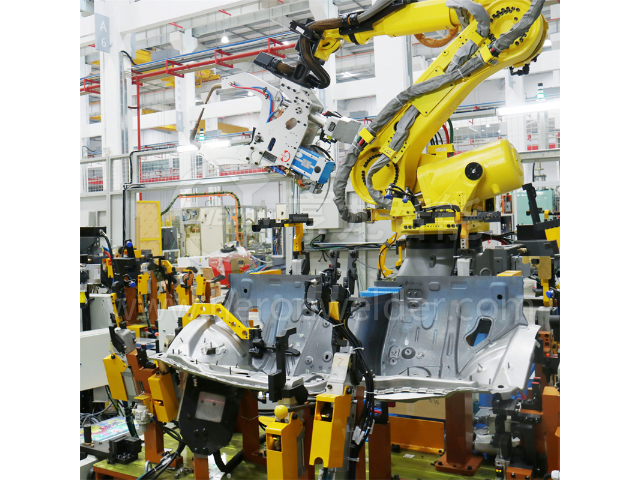
机器人焊钳的焊接质量可以通过以下几个方面进行评估和控制:1.焊接参数控制:机器人焊钳的焊接质量受到焊接参数的影响,如电流、电压、焊接速度等。通过对这些参数进行控制,可以保证焊接质量的稳定性和一致性。2.焊接过程监控:机器人焊钳的焊接过程可以通过传感器进行监控,如温度传感器、力传感器等。通过实时监控焊接过程,可以及时发现焊接质量问题并进行调整。3.焊接缺陷检测:机器人焊钳的焊接质量可以通过焊接缺陷检测进行评估,如X射线检测、超声波检测等。通过对焊接缺陷进行检测,可以及时发现焊接质量问题并进行修复。4.焊接工艺优化:机器人焊钳的焊接质量可以通过焊接工艺优化进行控制,如选择合适的焊接材料、优化焊接顺序等。通过优化焊接工艺,可以提高焊接质量和效率。综上所述,机器人焊钳的焊接质量可以通过多种方式进行评估和控制,从而保证焊接质量的稳定性和一致性。
机器人焊钳的焊接速度是可以调节的。焊接速度是指焊接过程中焊接头的移动速度,它直接影响到焊接质量和效率。机器人焊钳的焊接速度可以通过控制焊接机器人的运动速度来实现。在焊接过程中,可以通过调整机器人的运动速度来控制焊接速度,以达到更佳的焊接效果。同时,还可以通过调整焊接电流和电压等参数来进一步控制焊接速度和焊接质量。不同的焊接任务需要不同的焊接速度,因此在实际应用中需要根据具体情况进行调节。总之,机器人焊钳的焊接速度是可以调节的,通过合理的调节可以实现高效、高质量的焊接。机器人焊钳的使用能够减少环境污染和能源消耗,符合可持续发展的要求。
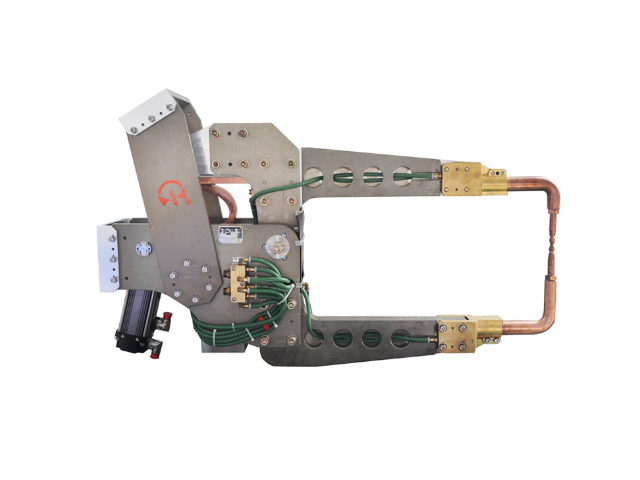
焊接机器人是通过人工智能技术、传感技术、通信技术等制造出来的用于自动化焊接作业的机械设备,具有效率高、成本低、生产周期明确、自动化水平高、产品质量稳定等特点,广泛应用于工程机械制造、汽车及汽车零部件制造、煤矿行业、市政施工、石油天然气管道、船舶制造等领域,以提高产品竞争力,保障用户的生产效益。焊接机器人在焊接过程中不需要人为参与,对工件进行自动焊接的机械设备,可以用来代替传统焊接,在焊接过程中可以实现稳定焊接,提高焊接生产线的速度,焊接机器人和传统焊接较大的区别就是它的智能控制控制系统。机器人焊钳是一种高效、精确的焊接工具,能够在短时间内完成复杂的焊接任务。上海工业机器人焊钳公司
机器人焊钳的操作界面友好,能够方便操作人员进行控制和监控。苏州智能机器人焊钳电路图
机器人焊钳的智能化程度可以从以下几个方面进行评估:1.精度和稳定性:机器人焊钳的智能化程度可以通过其精度和稳定性来评估。高精度和稳定性的机器人可以更准确地执行焊接任务,从而提高生产效率和产品质量。2.自主性:机器人焊钳的自主性也是评估其智能化程度的重要指标。具有自主决策能力的机器人可以根据不同的焊接任务和环境条件进行自主调整和优化,提高生产效率和灵活性。3.感知能力:机器人焊钳的感知能力也是评估其智能化程度的重要指标。具有感知能力的机器人可以通过传感器和视觉系统获取周围环境的信息,从而更好地适应不同的焊接任务和环境条件。4.交互能力:机器人焊钳的交互能力也是评估其智能化程度的重要指标。具有交互能力的机器人可以与人类操作员进行交互,从而更好地实现人机协作,提高生产效率和安全性。综上所述,机器人焊钳的智能化程度可以从精度和稳定性、自主性、感知能力和交互能力等多个方面进行评估。苏州智能机器人焊钳电路图
快速焊接速度还保证了焊接质量的一致性。由于机器人焊钳能够精确控制焊接时间和参数,在快速焊接的过程...
【详情】###机器人焊钳在建筑钢结构焊接中的技术创新与应用拓展 随着科技的不断进步,机器人焊钳在建...
【详情】高效生产的自动化利器 在现代工业生产的大舞台上,机器人焊钳扮演着至关重要的角色,其自动化操...
【详情】### 机器人焊钳实现家电大规模生产的案例 一家小家电制造企业面临着订单量大幅增长但生产能...
【详情】###医疗器械生产中机器人焊钳的独特魅力 在医疗器械生产领域,机器人焊钳有着不可替代的关键...
【详情】机器人焊钳在节能环保领域的表现堪称行业典范,为制造业的绿色发展注入了新的活力。 在节能方面...
【详情】在工业制造领域,机器人焊钳的耐用性是衡量其品质的关键指标之一。我们的机器人焊钳,凭借***的耐用性优...
【详情】###机器人焊钳产品介绍 在现代工业制造领域,机器人焊钳正扮演着越来越重要的角色,成为提升...
【详情】此外,机器人焊钳还可以与其他自动化设备进行集成,形成完整的自动化生产线。它可以根据生产线上的传感...
【详情】