
- 品牌
- 伯朗特,BORUNTE
- 基材
- PVC
随着航空领域的不断发展和机械手臂技术的迅猛进步,机械手臂已经成为航空领域不可或缺的重要设备之一。它不*能够提高生产效率,还能降低人力成本和减少人为错误,因此机械手臂在航空领域的发展前景非常广阔。本文将从多个方面探讨机械手臂在航空领域的发展前景。首先,机械手臂在航空装配中的应用前景广阔。航空装配要求工作精度高、速度快、能够完成复杂的操作。传统的装配模式依赖于人工操作,不*费时费力,而且易出错。而机械手臂具有高精度、高密度、高速度的特点,能够准确地完成各种复杂的装配任务。例如,机械手臂可以在紧凑、复杂的空间中完成航空零部件的组装,提高装配的效率和质量。其次,机械手臂在航空维修中的发展前景良好。航空维修是航空运营中不可或缺的环节,也是一个工作量大、风险高、要求精度高的任务。机械手臂可以通过搭载传感器、摄像头等设备,实现对航空器件的快速检测、定位和修复。例如,机械手臂可以快速地准确定位和更换航空发动机中的零部件,缩短了修理时间,提高了维修效率。上下料机器人在汽车制造业中发挥重要作用。温州自动上下料机器人
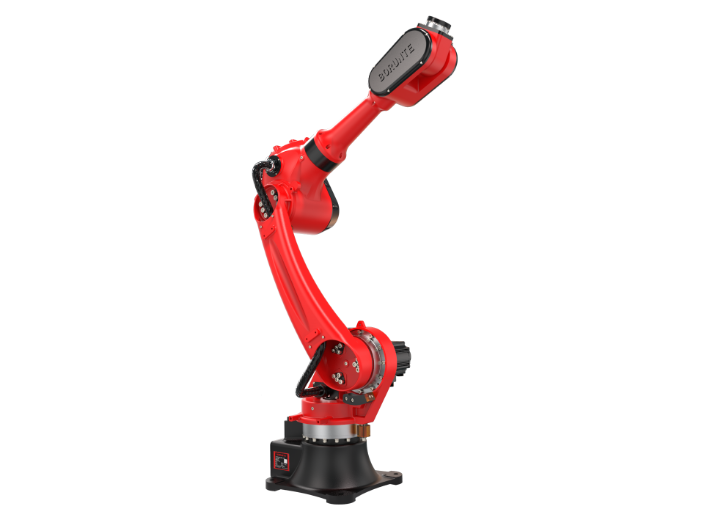
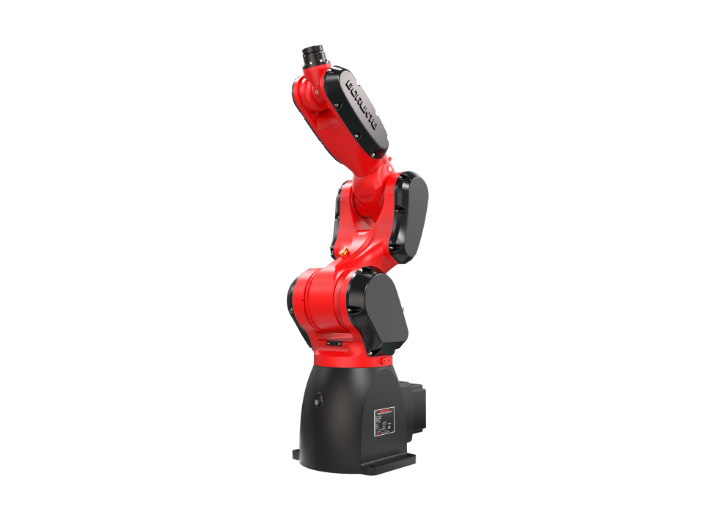
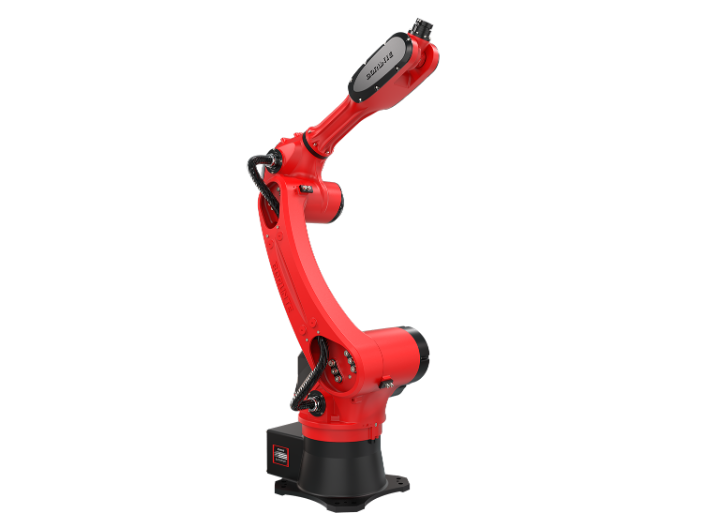
工业六轴机器人能自动执行工作,是靠自身动力和控制能力来实现各种功能的一种机器。
常见的六轴关节机器人有六个伺服电机直接通过谐波减速器、同步带轮等驱动六个关节轴的旋转,注意观察一、二、三、四轴的结构,关节一至关节四的驱动电机为空心结构,关节机器人的驱动电机采用空心轴结构应该不常见,空心轴结构的电机一般较大。
采用空心轴电机的优点是:机器人各种控制管线可以从电机中心直接穿过,无论关节轴怎么旋转,管线不会随着旋转,即使旋转,管线由于布置在旋转轴线上,所以具有*小的旋转半径。此种结构较好的解决了工业机器人的管线布局问题。
对于工业机器人的机械结构设计来说,管线布局是难点之一,怎样合理的在狭小的机械臂空间中布置各种管线(六个电机的驱动线、编码器线、刹车线、气管、电磁阀控制线、传感器线等),使其不受关节轴旋转的影响,是一个值得深入考虑的问题。
六轴机器人的腕部关节设计较为复杂,因为在腕部同时集成了三种运动。小型的六轴关节机器人的腕部关节主要采用谐波减速器。其腕部关节用到了两个谐波减速器,两个同步齿型带传动输入,中间还用到了一对锥齿轮副传动。
杭州上下料机器人厂家我们的上下料机器人不*是一款工具,更是您事业成功的得力伙伴。
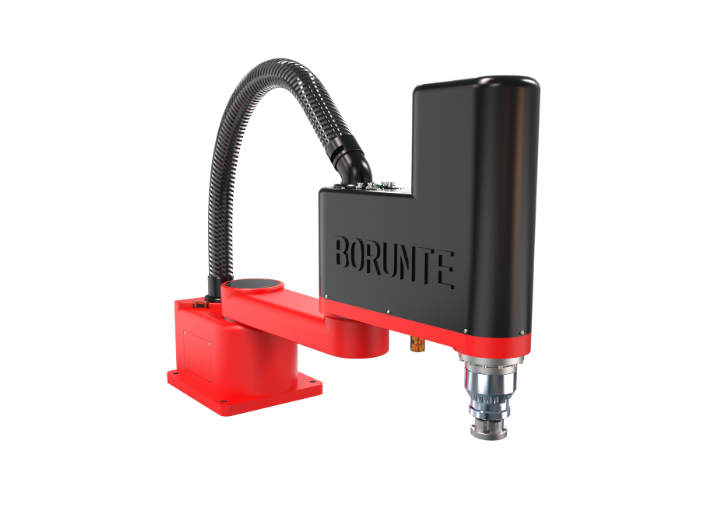
上下料机器人维护保养,先清洁后维修:对于脏污较重的电气设备,先对其按钮、接线点、接触点进行清洁,检查外部控制键是否失灵。许多故障都是由脏污及导电尘块引起的,一经清洁故障往往会排除。上下料机器人先静态后动态:在桁架机械手未通电时,判断电气设备按钮、接触器、热继电器以及保险丝的好坏,从而判定故障的所在。通电试验,听其声、测参数、判断故障,然后进行维修。上下料机器人出现故障,先动口再动手:对于有故障的桁架机械手,不应急于动手,应先询问产生故障的前后经过及故障现象。发生故障及时与技术人员沟通。上下料机器人日常检修,先直流后交流:检修时,必须先检查直流回路静态工作点,再检查交流回路动态工作点。提高产量,节约人工成本。
机械手臂是一种能够模拟人类手臂运动的机械装置,应用于各个领域,包括冶金领域。在冶金领域中,机械手臂的应用可以提高生产效率,增强产品质量,并且减少人力资源的消耗。下面将详细介绍机械手臂在冶金领域中的应用及效果。首先,机械手臂在冶金领域中的应用主要包括以下几个方面:熔炉操作、产品搬运、焊接和切割等。其中,熔炉操作是机械手臂在冶金领域中常见的应用之一。机械手臂可以被安装在熔炉周围,通过其灵活的臂部运动,可以准确地控制物料的装载、卸载和搅拌等操作,有效地提高了生产效率和产品质量。其次,机械手臂在冶金领域中的应用还包括产品搬运。在冶金生产过程中,需要大量的物料和产品的搬运工作,而机械手臂可以代替人工完成这些工作。机械手臂具有高精度和重复性,可以准确地控制物料和产品的搬运路径和位置,减少了搬运过程中的人为误差,并且可以实现自动化生产,提高了生产效率和产品质量。上下料机器人的高精度夹具适应各种形状物料。
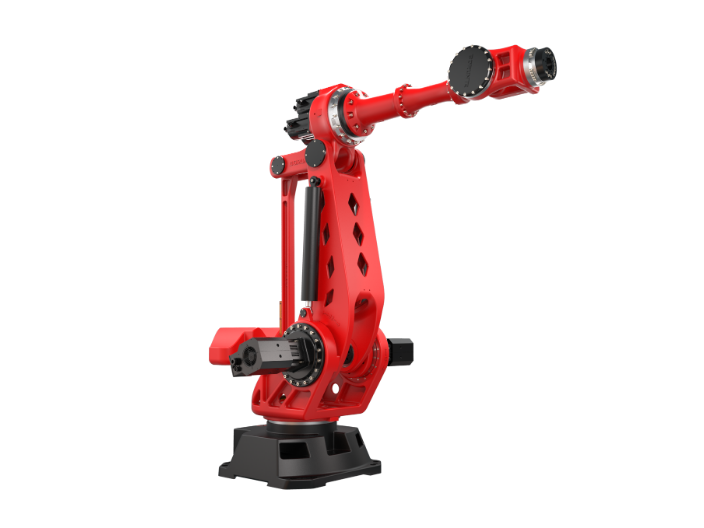
上下料机器人技术发展相当迅猛,这种发展趋势跟当今制造领域出现的多品种少批量的发展趋势相适应的,上下料机器人以其高柔性工作能力和小占地面积,并且能够同时处理多种物料和垛型,愈来愈受到广大用户的青睐并迅速占据码垛市场,被广泛应用到各行各业。上下料机器人在未来的发展一片光明。工厂普遍使用上下料机器人是大势所趋。随着科技的进步以及现代化进程的加快,人们对搬运速度的要求越来越高。传统的上下料机器人只能应用在物料轻便、尺寸和形状变化大、吞吐量小的场合,这已经远远不能满足工业的需求,上下料机器人应运而生。上下料机器人可以通过自动化数据分析技术,实现对生产数据的自动化分析和优化,提高生产效率和质量。宁波成型上下料机器人
上下料机器人可以根据生产计划自动调度,实现生产线的智能化管理。温州自动上下料机器人
上下料机器人采用分布式CPU计算机结构,分为机器人控制器(RC),运动控制器(MC),光电隔离I/O控制板、传感器处理板和编程示教盒等。机器人控制器(RC)和编程示教盒通过串口/CAN总线进行通讯。软件系统建立在基于开源的实时多任务操作系统上,采用分层和模块化结构设计,以实现软件系统的开放性。整个控制器软件系统分为硬件驱动层、**层和应用层。通过各种信息,对上下料机器人故障进行诊断,并进行相应维护,是保证机器人安全性的关键技术。目前上下料机器人的应用工程由单台机器人工作站向机器人生产线发展,机器人控制器的联网技术变得越来越重要。控制器上具有串口、现场总线及以太网的联网功能。提高产量,节约人工成本。温州自动上下料机器人


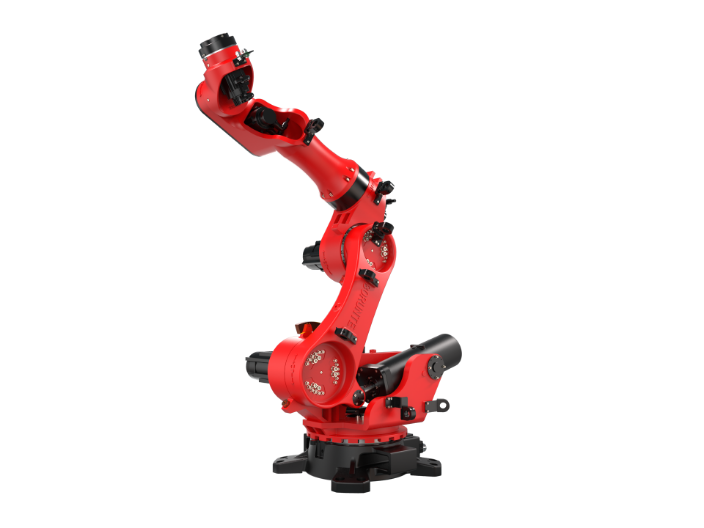
在工业4.0与智能制造的浪潮下,上海珂珩智能科技有限公司的伯朗特六轴上下料机器人正**制造业自动化升级的新趋势。随着人工智能、大数据、物联网等技术的不断发展,机器人的智能化水平持续提升,珂珩智能的伯朗特六轴上下料机器人也在不断升级优化,融入更多智能技术,如视觉识别、AI算法、自适应控制等,进一步提升作业精度与效率。视觉识别技术使机器人能够实现无序抓取,无需人工对工件进行定位,大幅提升生产灵活性;AI算法可优化机器人运动轨迹,减少无效移动,提升作业效率;自适应控制技术使机器人能够根据工件材质、形状等特点自动调整抓取力度,避免工件损伤。珂珩智能始终紧跟行业发展趋势,不断提升产品与服务质量,为客户提...
- 多功能上下料机器人交易价格 2026-10-26
- 加工中心上下料机器人解决方案 2026-10-26
- 石家庄正规上下料机器人 2026-10-26
- 太原上下料机器人发展状况 2026-10-26
- 定制上下料机器人哪家好 2026-10-25
- 南京数控车床上下料机器人 2026-10-25
- 天津冲床上下料机器人 2026-10-25
- 加工中心上下料机器人服务 2026-10-25
- 工厂上下料机器人销售电话 2026-10-24
- 南京四轴上下料机器人 2026-10-24
- 苏州上下料机器人订购 2026-10-23
- 合肥上下料机器人价钱 2026-10-23
- 石家庄自动上下料机器人 2026-10-23
- 温州上下料机器人创新 2026-10-23
- 冲压机器人上下料 2026-10-22
- 重庆磨床上下料机器人 2026-10-22


- 重庆轴机械手 11-02
- 武汉全自动六轴机器人推荐厂家 11-02
- 通用六轴发展 11-02
- 辽宁定制六轴发展 11-02
- 上海直销六轴价格走势 11-01
- 福建比较好的喷涂机器人厂家推荐 11-01
- 广东工业六轴哪家好 11-01
- 武汉智能工厂六轴机器人厂家直销价格 11-01
- 杭州冲压机器人报价 11-01
- 重庆工业六轴机器人供应商家 11-01