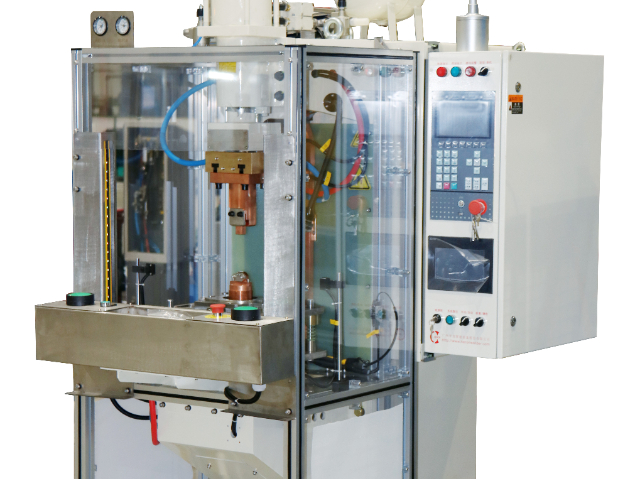
机器人焊钳在焊接过程中,材料变形是一个常见的问题。这是因为焊接时会产生高温,导致材料膨胀和收缩,从而导致变形。为了防止材料变形,可以采取以下措施:1.控制焊接温度:通过控制焊接温度,可以减少材料的膨胀和收缩。可以使用低温焊接或者采用预热的方法来控制焊接温度。2.采用适当的焊接技术:不同的焊接技术对材料的变形影响不同。选择适当的焊接技术可以减少材料的变形。例如,采用点焊或者激光焊接可以减少材料的变形。3.采用适当的焊接参数:焊接参数的选择对材料的变形也有很大的影响。选择适当的焊接参数可以减少材料的变形。例如,选择适当的焊接速度和焊接电流可以减少材料的变形。4.采用适当的夹具:夹具的选择对材料的变形也有很大的影响。选择适当的夹具可以减少材料的变形。例如,采用弹性夹具可以减少材料的变形。总之,机器人焊钳在焊接过程中,通过控制焊接温度、选择适当的焊接技术和参数、以及选择适当的夹具,可以有效地防止材料的变形。机器人焊钳的使用能够提高企业的竞争力和市场占有率。陕西点焊机器人焊钳
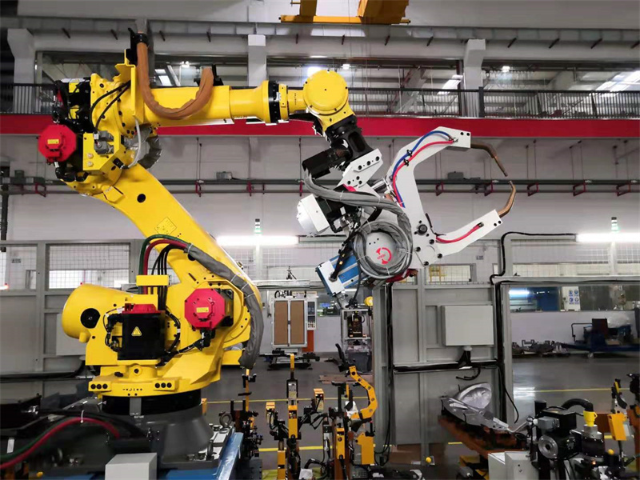
机器人焊钳的维护和保养周期取决于多个因素,包括使用频率、工作环境、材料质量等。一般来说,机器人焊钳的维护和保养周期应该在每个月或每个季度进行一次,以确保其正常运行和延长使用寿命。在维护和保养机器人焊钳时,需要注意以下几点:1.清洁:定期清洁焊钳表面和内部,以防止灰尘和污垢积累,影响焊接质量。2.润滑:焊钳的运动部件需要定期润滑,以减少磨损和摩擦,延长使用寿命。3.检查:定期检查焊钳的电气连接和机械部件,确保其正常运行和安全性。4.更换:如果焊钳的零部件出现磨损或损坏,需要及时更换,以避免影响焊接质量和安全性。总之,机器人焊钳的维护和保养周期应该根据实际情况进行调整,以确保其正常运行和延长使用寿命。西安伺服机器人焊钳哪家好机器人焊钳的操作简单,能够降低人员培训成本和时间。
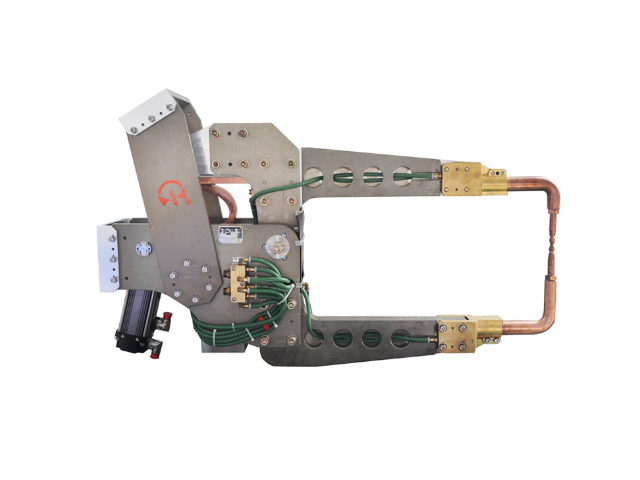
机器人焊钳的控制系统是由多个部分组成的,包括硬件和软件。硬件部分包括机器人本身、焊钳、传感器、控制器和电源等。软件部分则包括控制程序、运动规划、路径规划、力控制和通信等。机器人焊钳的控制系统的运作过程如下:1.运动规划:根据焊接任务的要求,通过运动规划算法计算机器人的运动轨迹和速度。2.路径规划:根据运动规划的结果,计算机器人的路径,确保机器人能够按照预定的轨迹移动。3.力控制:机器人焊钳需要对焊接件施加一定的力,以确保焊接质量。通过力传感器和控制器,控制机器人焊钳施加的力大小和方向。4.通信:机器人焊钳的控制系统需要与其他设备进行通信,如与焊接机器、传感器和计算机等进行数据交换和控制指令传输。5.控制程序:机器人焊钳的控制程序是整个控制系统的重心,它控制机器人的运动、力控制和通信等功能,确保机器人能够按照预定的轨迹和力度进行焊接。总之,机器人焊钳的控制系统是一个复杂的系统,需要多个部分协同工作,才能实现高效、精确的焊接任务。
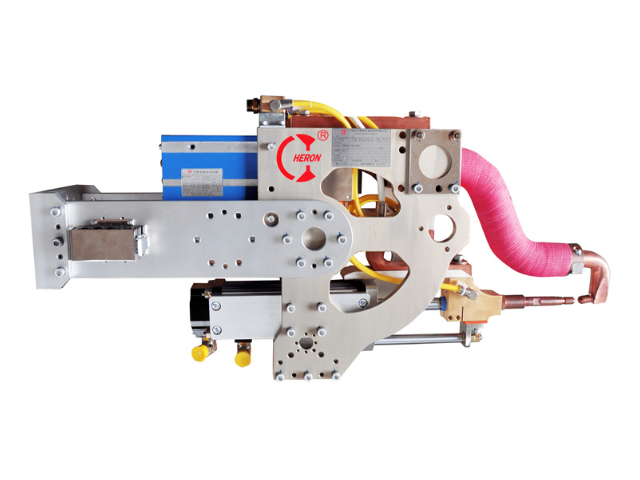
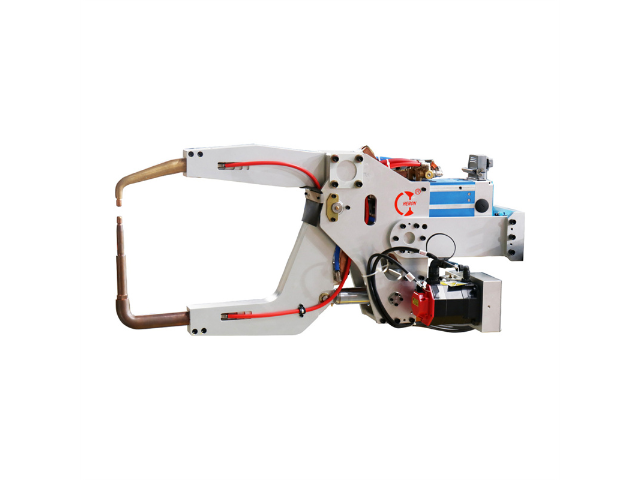
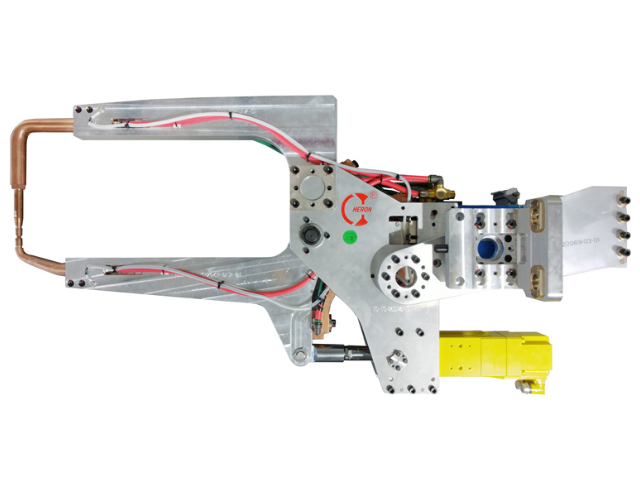
机器人焊钳是一种自动化焊接设备,由机器人手臂和焊钳组成。焊钳是机器人焊接的关键部件,它的结构设计直接影响到焊接质量和效率。机器人焊钳的结构通常包括以下几个部分:1.夹持器:夹持器是焊钳的主要部件,用于夹持焊接工件。夹持器通常由两个夹爪组成,夹爪之间的距离可以根据焊接工件的大小进行调整。2.电极:电极是焊接时传递电流的部件,通常由铜制成。电极的形状和大小可以根据焊接工件的形状和大小进行设计。3.冷却系统:焊接时会产生大量的热量,需要通过冷却系统来降温。冷却系统通常由水冷或气冷组成。4.传感器:传感器用于检测焊接工件的位置和形状,以便机器人可以准确地夹持焊接工件和进行焊接。5.控制系统:控制系统用于控制机器人焊钳的运动和焊接参数,包括焊接电流、焊接速度、焊接时间等。总之,机器人焊钳的结构设计需要考虑到焊接工件的形状和大小,以及焊接质量和效率的要求。通过合理的结构设计和控制系统,机器人焊钳可以实现高效、精确、稳定的自动化焊接。机器人焊钳的使用可以减少焊接误差和缺陷,提高产品质量。
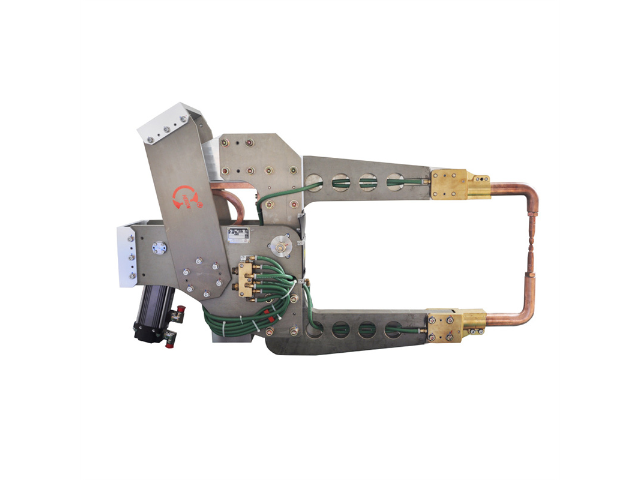
机器人焊钳的智能化程度可以从以下几个方面进行评估:1.精度和稳定性:机器人焊钳的智能化程度可以通过其精度和稳定性来评估。高精度和稳定性的机器人可以更准确地执行焊接任务,从而提高生产效率和产品质量。2.自主性:机器人焊钳的自主性也是评估其智能化程度的重要指标。具有自主决策能力的机器人可以根据不同的焊接任务和环境条件进行自主调整和优化,提高生产效率和灵活性。3.感知能力:机器人焊钳的感知能力也是评估其智能化程度的重要指标。具有感知能力的机器人可以通过传感器和视觉系统获取周围环境的信息,从而更好地适应不同的焊接任务和环境条件。4.交互能力:机器人焊钳的交互能力也是评估其智能化程度的重要指标。具有交互能力的机器人可以与人类操作员进行交互,从而更好地实现人机协作,提高生产效率和安全性。综上所述,机器人焊钳的智能化程度可以从精度和稳定性、自主性、感知能力和交互能力等多个方面进行评估。机器人焊钳采用先进的自动化技术,能够实现高质量的焊接效果。安徽模块化机器人焊钳型号
机器人焊钳具有高度的可编程性,可以根据不同的焊接需求进行定制化设置。陕西点焊机器人焊钳
机器人焊钳在焊接过程中保持稳定需要考虑以下几个方面:1.机器人的运动控制:机器人需要具备精确的运动控制能力,以确保焊钳在焊接过程中的稳定性。机器人的运动控制系统需要具备高精度的位置控制和速度控制能力,以确保焊钳在焊接过程中的稳定性。2.焊钳的结构设计:焊钳的结构设计需要考虑到焊接工件的形状和大小,以确保焊钳能够牢固地夹住工件,并且在焊接过程中不会发生松动或者抖动。焊钳的结构设计还需要考虑到焊接过程中的热变形和热膨胀,以确保焊钳在焊接过程中的稳定性。3.焊接参数的控制:焊接参数的控制对于焊接过程的稳定性也非常重要。焊接参数包括焊接电流、焊接电压、焊接速度等,这些参数需要根据焊接工件的材料和形状进行调整,以确保焊接过程的稳定性。4.环境因素的控制:焊接过程中的环境因素也会对焊接过程的稳定性产生影响。例如,焊接过程中的风力、震动、温度等因素都需要进行控制,以确保焊接过程的稳定性。陕西点焊机器人焊钳
快速焊接速度还保证了焊接质量的一致性。由于机器人焊钳能够精确控制焊接时间和参数,在快速焊接的过程...
【详情】###机器人焊钳在建筑钢结构焊接中的技术创新与应用拓展 随着科技的不断进步,机器人焊钳在建...
【详情】高效生产的自动化利器 在现代工业生产的大舞台上,机器人焊钳扮演着至关重要的角色,其自动化操...
【详情】### 机器人焊钳实现家电大规模生产的案例 一家小家电制造企业面临着订单量大幅增长但生产能...
【详情】###医疗器械生产中机器人焊钳的独特魅力 在医疗器械生产领域,机器人焊钳有着不可替代的关键...
【详情】机器人焊钳在节能环保领域的表现堪称行业典范,为制造业的绿色发展注入了新的活力。 在节能方面...
【详情】在工业制造领域,机器人焊钳的耐用性是衡量其品质的关键指标之一。我们的机器人焊钳,凭借***的耐用性优...
【详情】###机器人焊钳产品介绍 在现代工业制造领域,机器人焊钳正扮演着越来越重要的角色,成为提升...
【详情】此外,机器人焊钳还可以与其他自动化设备进行集成,形成完整的自动化生产线。它可以根据生产线上的传感...
【详情】