
- 品牌
- 伯朗特
- 型号
- 机器人
中国制造业面临着向转变,承接国际先进制造、参与国际分工的巨大挑战。加快工业机器人技术的研究开发与生产是中国抓住这个历史机遇的主要途径。因此我国工业机器人产业发展要进一步落实:一,工业机器人技术是我国由制造大国向制造强国转变的主要手段和途径,对国产工业机器人有更多的政策与经济支持,参考国外先进经验,加大技术投入与改造;第二,在国家的科技发展计划中,应该继续对智能机器人研究开发与应用给予大力支持,形成产品和自动化制造装备同步协调的新局面;第三,部分国产工业机器人质量已经与国外相当,企业采购工业机器人时不要盲目进口,应该综合评估,立足国产。智能故障诊断系统,实时监控运行状态,维护简单便捷!杭州工业行业机器人

取针气缸51将分针机构8中顶针气缸41顶入的针脚取出并放入取针治具52中,针脚在取针治具52中排列定位。[0029]图6是本发明中插针机器人10的立体结构示意图。插针机器人10位于取针手掌9和注塑机模具13中间位置,可以360°旋转,插针机器人10的作用是对取针治具52中的针脚进行移位检测并植入注塑机模具13中注塑成型。[0030]图7是本发明中取产品机械手11的立体结构示意图。取产品机械手11将注塑机模具13中注塑成型的产品取出并放置在产品料道12上滑入下工序工作台,其中取产品机械手11包括夹料气缸61、气夹62和金属支架63,所述金属支架63—端焊接在机器人插针机金属台架I上,另一端和气夹62连接,气夹62正上方设有夹料气缸63,夹料气缸63往上运动时,气夹62张开,夹料气缸63向下运动时,气夹62收紧。[0031]图8是本发明中产品料道12的立体结构示意图。产品料道12通过一个焊接支架71焊接在注塑机金属台架15的Z轴表面Y轴方向下端,注塑机模具13中注塑成型的产品通过产品滑道72进入下道工序。[0032]为了更清晰的描述本发明,特将本发明的工作程序描述如下:五金针脚被装入储料斗2和第二储料斗3以后。机器人喷涂机械手码垛机器人是机械制造和计算机技术有机结合的产物。

进一步地,所述搬运机构包括依次组合安装的y轴移动机构、x轴移动机构和z轴移动机构,所述工作台安装于所述y轴移动机构上。进一步地,所述氮气自动平衡系统包括蓄能器和平衡杠,所述蓄能器安装于所述底座上,与所述平衡杠组合安装,所述平衡杠与所述z轴移动机构安装。进一步地,所述调节机构为m轴回转机构,所述m轴回转机构安装于所述z轴移动机构底端,所述m轴回转机构包括驱动电机、驱动齿轮和回转齿轮,所述驱动电机设置于所述z轴移动机构一侧,所述驱动电机的驱动轴与所述驱动齿轮装配,所述驱动齿轮与所述回转齿轮箱啮合;所述回转齿轮上开设有安装孔。进一步地,所述y轴移动机构包括驱动结构、导向结构、传动结构和支撑骨架;所述导向结构安装于所述支撑骨架上,所述传动结构安装于所述导向结构上;所述驱动结构安装于所述传动结构上,向所述传动结构提供动力。进一步地,所述x轴移动机构包括第二驱动结构、第二导向结构、第二传动结构和轴承支座;所述连接臂设置有导轨,所述第二导向结构安装于所述导轨上;所述第二驱动结构安装于所述支撑骨架上,所述第二驱动结构的驱动轴与所述第二传动结构传动连接,向所述第二传动结构提供动力;所述支撑骨架两端设置有挡板。
所述驱动电机设置于所述z轴移动机构4一侧,所述驱动电机的驱动轴与所述驱动齿轮装配,所述驱动齿轮与所述回转齿轮箱啮合;所述回转齿轮上开设有安装孔。本发明还提出,所述y轴移动机构6包括驱动结构、导向结构、传动结构和支撑骨架;所述导向结构安装于所述支撑骨架上,所述传动结构安装于所述导向结构上;所述驱动结构安装于所述传动结构上,向所述传动结构提供动力。本发明还提出,所述x轴移动机构5包括第二驱动结构、第二导向结构、第二传动结构和轴承支座;所述连接臂2设置有导轨,所述第二导向结构安装于所述导轨上;所述第二驱动结构安装于所述支撑骨架上,所述第二驱动结构的驱动轴与所述第二传动结构传动连接,向所述第二传动结构提供动力;所述支撑骨架两端设置有挡板,所述挡板上设置有滑动轨,所述第二传动结构两端安装有所述轴承支座,所述轴承支座安装于所述挡板上与所述滑动轨传动连接。本发明还提出,所述z轴移动机构4安装于所述支撑骨架上。本发明还提出,所述z轴移动机构4包括单臂结构和双臂升降结构两种。本发明还提出,所述支撑线杆3包括支撑杆、回转铰链、距离调节螺栓和螺母,所述回转铰链设置有两个,分别设置于所述底座和所述连接臂2上。专业伯朗特机械手-厂家直销-伯朗特机械手质量供应商。

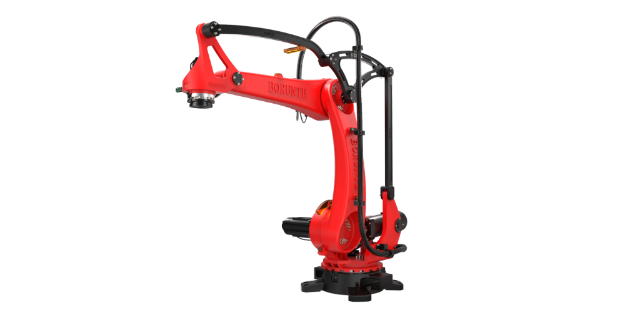
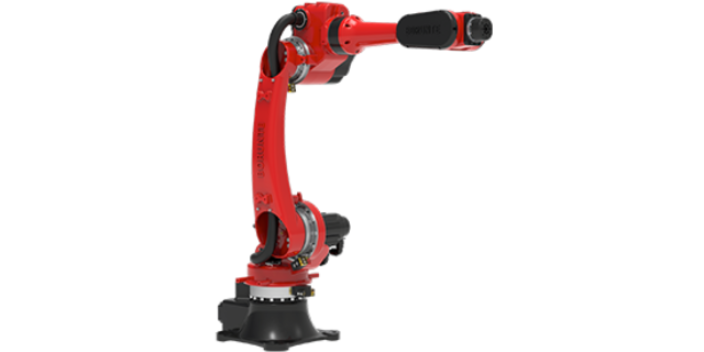
圆柱坐标机器人的空间运动是用一个回转运动及两个直线运动来实现的。这种机器人构造比较简单,精度还可以,常用于搬运作业。其工作空间是一个圆柱状的空间。球坐标机器人的空间运动是由两个回转运动和一个直线运动来实现的。这种机器人结构简单、成本较低,但精度不很。主要应用于搬运作业。其工作空间是一个类球形的空间。关节型机器人的空间运动是由三个回转运动实现的。关节型机器人动作灵活,结构紧凑,占地面积小。相对机器人本体尺寸,其工作空间比较大。此种机器人在工业中应用十分普遍,如焊接、喷漆、搬运、装配等作业,都普遍采用这种类型的机器人。关节型机器人结构,有水平关节型和垂直关节型两种。机器人记者实时报道新闻事件,提高了新闻的时效性。北京冲压机械手设备
上海 专享!伯朗特机器人 智能无人配送机器人。杭州工业行业机器人
从机械结构来看,工业机器人总体上分为串联机器人和并联机器人。串联机器人的特点是一个轴的运动会改变另一个轴的坐标原点,而并联机器人一个轴运动则不会改变另一个轴的坐标原点。早期的工业机器人都是采用串联机构。并联机构定义为动平台和定平台通过至少两个的运动链相连接,机构具有两个或两个以上自由度,且以并联方式驱动的一种闭环机构。并联机构有两个构成部分,分别是手腕和手臂。手臂活动区域对活动空间有很大的影响,而手腕是工具和主体的连接部分。与串联机器人相比较,并联机器人具有刚度大、结构稳定、承载能力大、微动精度、运动负荷小的优点。在位置求解上,串联机器人的正解容易,但反解十分困难;而并联机器人则相反,其正解困难,反解却非常容易。杭州工业行业机器人


从职业健康与作业环境改善角度,上海珂珩智能科技有限公司的伯朗特六轴喷涂机器人为企业解决了喷涂岗位的用工痛点。喷涂作业产生的漆雾与有机溶剂会对人体健康造成影响,传统人工喷涂岗位人员流动性大、职业健康管理成本高。引入伯朗特六轴喷涂机器人后,可实现无人化喷涂作业,工人只需在安全区域进行设备监控与参数调整,远离漆雾危害,企业职业健康检查异常率可下降 60%。同时机器人适配密闭喷漆房作业,配合废气处理设备可集中处理涂装污染物,改善车间整体环境,帮助企业满足环保与安全生产规范要求。珂珩智能会为客户提供完整的安全操作培训,确保设备使用合规、人员作业安全。上海珂珩行政许可齐全,伯朗特喷涂机器人可适配 UV 漆...


- 苏州定制工业机器人 2026-10-15
- 重庆喷涂工业机器人多少钱 2026-10-15
- 苏州多轴冲压机器人 2026-10-15
- 重庆专业焊接机器人 2026-10-15
- 杭州机器人喷涂机械手 2026-10-15
- 小型焊接机器人 2026-10-15



- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01
- 江西综合六轴近期价格 11-01
- 浙江直销六轴近期价格 10-31
- 青岛小六轴机器人 10-31
- 郑州工业用六轴机器人厂家报价 10-31