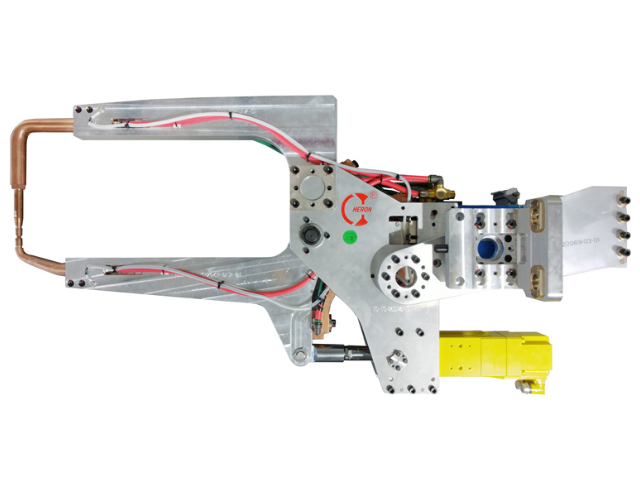
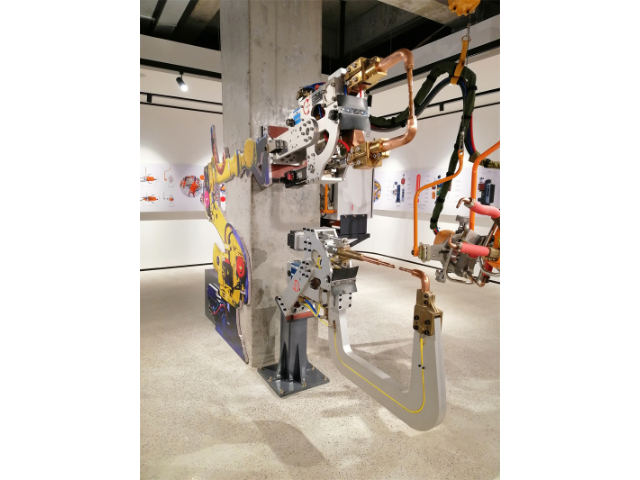
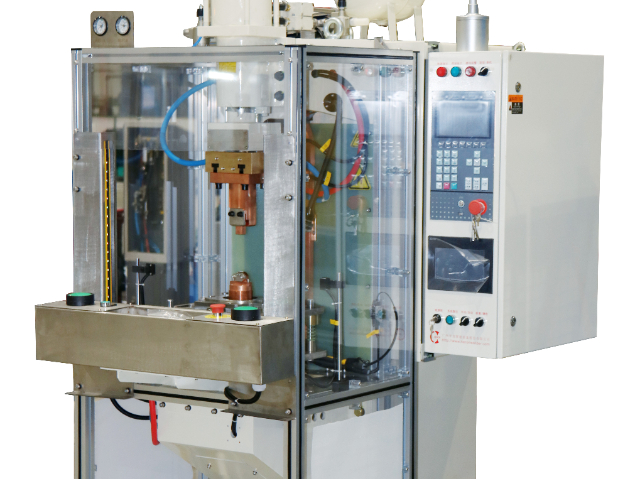
机器人焊钳在焊接过程中可以通过调整焊接参数来应对不同的材料和厚度。首先,机器人焊钳需要根据焊接材料的种类和厚度选择合适的焊接电流、电压、焊接速度等参数。对于较薄的材料,机器人焊钳可以采用较小的电流和速度,以避免过度加热和变形。对于较厚的材料,机器人焊钳需要采用较大的电流和速度,以确保焊接质量和焊缝的牢固性。此外,机器人焊钳还可以通过使用不同的焊接头和焊接材料来适应不同的材料和厚度。例如,对于不同种类的钢材,机器人焊钳可以选择不同种类的焊接头和焊接材料,以确保焊接质量和焊缝的牢固性。同时,机器人焊钳还可以根据焊接材料的特性和要求,选择不同的焊接方式,如MIG焊、TIG焊等,以满足不同的需求。机器人焊钳的使用能够提高生产线的灵活性和响应速度,适应市场需求的变化。石家庄模块化机器人焊钳报价
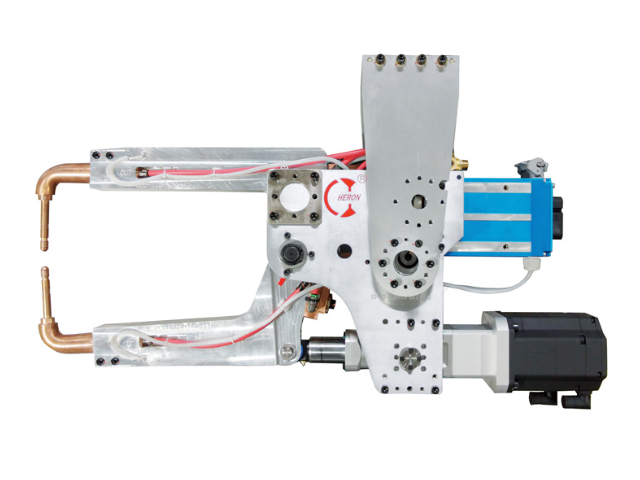
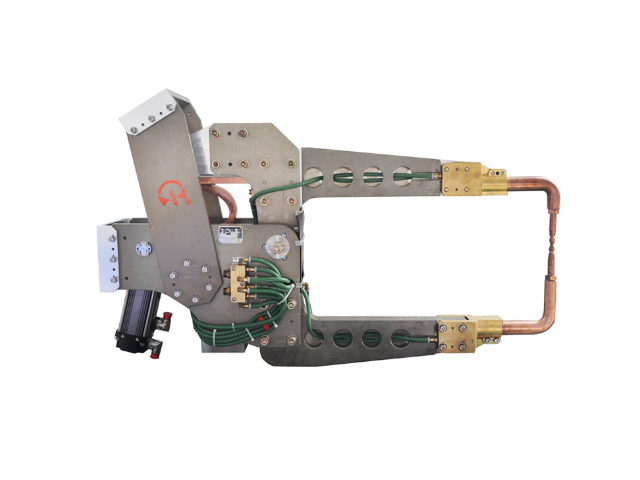
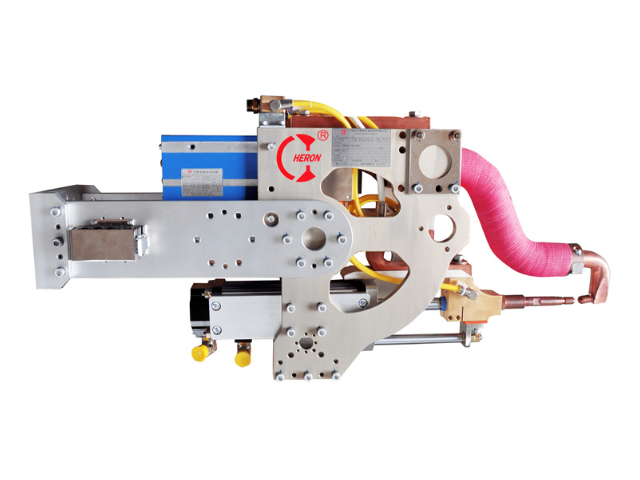
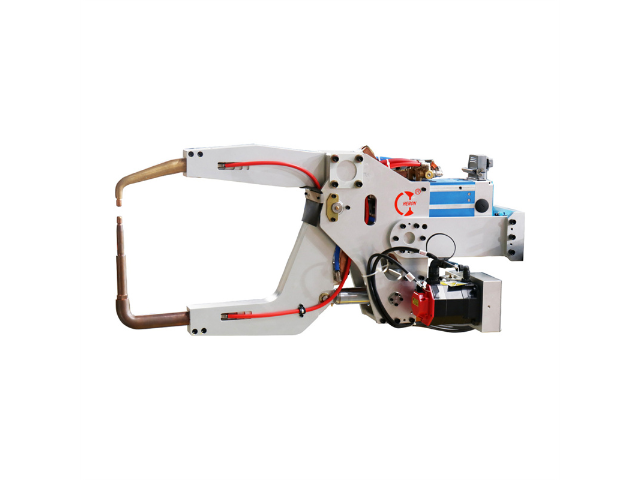
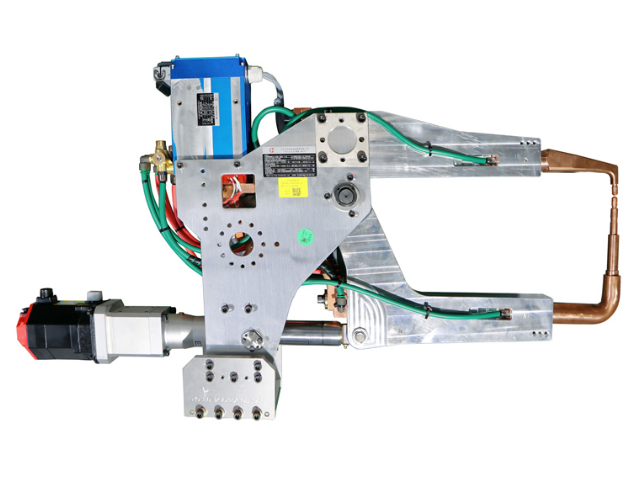
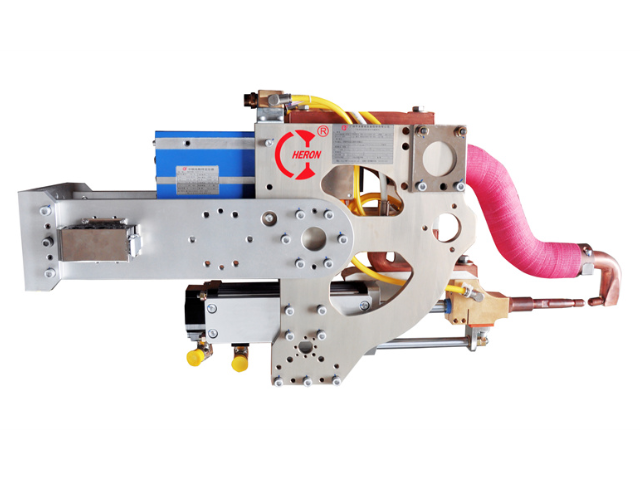
机器人焊钳是工业焊接自动化设备,它代替了传统的手动焊接,并具有高效率、高精度、高稳定性的特点。机器人焊钳有很多种类型,如X型和C型机器人焊钳。X型焊钳两个焊接臂在同一平行水平上,焊接时焊接形状跟动作程闭合打开式;C型焊钳动侧跟电机同轴,在焊接时动侧动作为上升下降式,上升跟不动侧电极帽相结合,钳口形状为C型。还有中频和工频变压器机器人焊钳,中频机器人焊钳使用的是中频变压器,在焊接工件的一瞬间电压可达到需要的数值,焊接效果相当理想;工频机器人焊钳使用的是工频变压器,在焊接的时候电压不稳定,电压无法一瞬间达到焊接电压需求的数值,所以焊接效果比中频焊钳要差。石家庄智能机器人焊钳机器人焊钳的操作过程中不会产生有害气体和噪音,对环境和人体健康无害。
机器人焊钳在焊接过程中,要保证熔池的稳定性,需要注意以下几点:1.控制焊接电流和电压:焊接电流和电压是影响熔池稳定性的重要因素。机器人焊钳需要根据焊接材料的特性和焊接工艺要求,合理设置焊接电流和电压,以保证熔池的稳定性。2.控制焊接速度:焊接速度也是影响熔池稳定性的重要因素。机器人焊钳需要根据焊接材料的特性和焊接工艺要求,合理设置焊接速度,以保证熔池的稳定性。3.控制焊接角度:焊接角度也会影响熔池的稳定性。机器人焊钳需要根据焊接材料的特性和焊接工艺要求,合理设置焊接角度,以保证熔池的稳定性。4.控制焊接气体流量:焊接气体流量也是影响熔池稳定性的重要因素。机器人焊钳需要根据焊接材料的特性和焊接工艺要求,合理设置焊接气体流量,以保证熔池的稳定性。5.检查焊接设备和焊接材料:机器人焊钳需要定期检查焊接设备和焊接材料的质量,以保证焊接质量和熔池的稳定性。
机器人焊钳的抗干扰能力是非常重要的,因为焊接过程中会受到很多干扰,如电磁干扰、机械振动、温度变化等。如果机器人焊钳的抗干扰能力不强,就会导致焊接质量不稳定,甚至出现焊接失败的情况。为了提高机器人焊钳的抗干扰能力,需要从以下几个方面进行优化:1.电磁屏蔽:在机器人焊钳的设计中,需要考虑电磁屏蔽的问题,采用合适的电磁屏蔽材料和结构,减少电磁干扰对机器人的影响。2.控制系统优化:机器人焊钳的控制系统需要进行优化,采用高精度的控制算法和传感器,提高控制精度和稳定性,减少机械振动对焊接质量的影响。3.温度控制:焊接过程中温度的变化会对焊接质量产生影响,因此需要采用合适的温度控制技术,保持焊接区域的稳定温度,提高焊接质量。4.故障检测:机器人焊钳需要具备故障检测和自动修复的功能,及时发现和处理故障,保证焊接过程的稳定性和可靠性。综上所述,机器人焊钳的抗干扰能力是非常重要的,需要从多个方面进行优化,提高机器人焊钳的稳定性和可靠性,保证焊接质量的稳定和一致性。机器人焊钳的操作简单,能够降低人员培训成本和时间。
机器人焊钳的精度和稳定性是通过多种方式来保障的。首先,机器人焊钳的设计和制造需要严格按照相关标准和规范进行,确保其结构和性能符合要求。其次,机器人焊钳需要配备高精度传感器和控制系统,以实时监测和调整焊接过程中的参数,确保焊接质量和稳定性。此外,机器人焊钳还需要进行精细的校准和调试,以确保其运动轨迹和焊接力度的精度和稳定性。除此之外,机器人焊钳的维护和保养也非常重要,需要定期进行检查和维修,以保证其长期稳定运行。综上所述,机器人焊钳的精度和稳定性需要通过多种手段来保障,包括设计制造、传感器控制、校准调试和维护保养等方面的工作。机器人焊钳的使用能够提高企业的竞争力和市场占有率。石家庄模块化机器人焊钳报价
机器人焊钳采用先进的传感技术和控制系统,能够实现高精度的焊接操作。石家庄模块化机器人焊钳报价
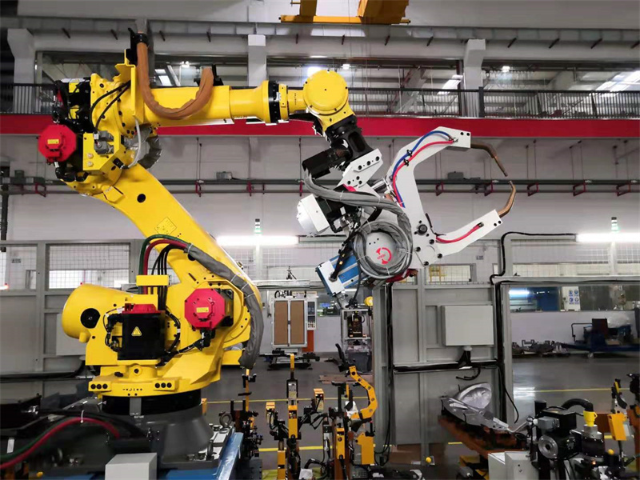
机器人焊钳的操作原理是通过程序控制机器人的动作,将焊钳移动到需要焊接的位置,然后进行焊接操作。机器人焊钳通常由机器人手臂、焊钳、焊接电源、控制系统等组成。首先,机器人手臂会根据程序指令移动到需要焊接的位置,然后焊钳会夹住需要焊接的工件。接着,焊接电源会提供所需的电流和电压,将焊接材料加热至熔化状态,使其与工件融合在一起。焊接完成后,机器人手臂会将焊钳移开,完成一次焊接操作。机器人焊钳的操作原理主要依赖于程序控制和自动化技术,可以实现高效、精确的焊接操作,提高生产效率和产品质量。同时,机器人焊钳还具有安全、稳定、可靠等优点,可以在恶劣环境下进行焊接操作,减少人工干预,降低劳动强度和安全风险。石家庄模块化机器人焊钳报价
快速焊接速度还保证了焊接质量的一致性。由于机器人焊钳能够精确控制焊接时间和参数,在快速焊接的过程...
【详情】###机器人焊钳在建筑钢结构焊接中的技术创新与应用拓展 随着科技的不断进步,机器人焊钳在建...
【详情】高效生产的自动化利器 在现代工业生产的大舞台上,机器人焊钳扮演着至关重要的角色,其自动化操...
【详情】### 机器人焊钳实现家电大规模生产的案例 一家小家电制造企业面临着订单量大幅增长但生产能...
【详情】###医疗器械生产中机器人焊钳的独特魅力 在医疗器械生产领域,机器人焊钳有着不可替代的关键...
【详情】机器人焊钳在节能环保领域的表现堪称行业典范,为制造业的绿色发展注入了新的活力。 在节能方面...
【详情】在工业制造领域,机器人焊钳的耐用性是衡量其品质的关键指标之一。我们的机器人焊钳,凭借***的耐用性优...
【详情】###机器人焊钳产品介绍 在现代工业制造领域,机器人焊钳正扮演着越来越重要的角色,成为提升...
【详情】此外,机器人焊钳还可以与其他自动化设备进行集成,形成完整的自动化生产线。它可以根据生产线上的传感...
【详情】