
- 品牌
- 伯朗特
- 型号
- 机器人
取针气缸51将分针机构8中顶针气缸41顶入的针脚取出并放入取针治具52中,针脚在取针治具52中排列定位。[0029]图6是本发明中插针机器人10的立体结构示意图。插针机器人10位于取针手掌9和注塑机模具13中间位置,可以360°旋转,插针机器人10的作用是对取针治具52中的针脚进行移位检测并植入注塑机模具13中注塑成型。[0030]图7是本发明中取产品机械手11的立体结构示意图。取产品机械手11将注塑机模具13中注塑成型的产品取出并放置在产品料道12上滑入下工序工作台,其中取产品机械手11包括夹料气缸61、气夹62和金属支架63,所述金属支架63—端焊接在机器人插针机金属台架I上,另一端和气夹62连接,气夹62正上方设有夹料气缸63,夹料气缸63往上运动时,气夹62张开,夹料气缸63向下运动时,气夹62收紧。[0031]图8是本发明中产品料道12的立体结构示意图。产品料道12通过一个焊接支架71焊接在注塑机金属台架15的Z轴表面Y轴方向下端,注塑机模具13中注塑成型的产品通过产品滑道72进入下道工序。[0032]为了更清晰的描述本发明,特将本发明的工作程序描述如下:五金针脚被装入储料斗2和第二储料斗3以后。24小时不间断工作,不知疲倦,助您抢占市场先机!东莞冲压机厂家

现代该改良版的工业机器人可按照人工智能的方式,根据指定的原则自动化操作,如可根据接收到的信号,完成信号指令规定的运行轨迹,从而快速适应新的环境。而工业机器人系统并不是单独使用的,在工业机器人投入生产的过程中,必须要与其他设备联系在一起,而这些设备上的信号必须要通过CC-link和工业生产机器人系统信号联系在一起。因此在机器人安装出厂后,投入实际生产使用前,对工业机器人进行信号处理调试是十分必要的一个环节。具体而言,调试的过程中,需要对CC-link进行设置,但需要注意的是,调试人员设置的CC-ling信号必须要与PCC的型号、主站、从站、站信息保持一致,同时在信号设置结束后,还需要对所有信号进行列表化处理,并且在PLC编程时进行注释,要经过这样的信号调试后,工业机器人才能正式投入生产使用。重庆工业机器人销售焊接机器人是从事焊接工作的自动化焊接设备。

其目的是采用四轴机器人来连接供料系统到注塑模具的针脚植入,实现无人作业模式,从注塑机台等待人员作业改进到自动化作业,注塑机台的效率大幅度提升。对比现有生产技术,人工劳动生产效率每小时生产100模次,使用该设备以后,每小时可以完成200模次,效率提,实现无人作业模式的同时保证了产品质量。[0004]为实现上述方案,一种四轴机器人插针机,包括机器人插针机和注塑机,所述机器人插针机包括插针机金属台架,所述机器人插针机金属台架Z轴表面装有供料震盘和第二供料震盘,供料震盘Z轴正上方装有储料斗,第二供料震盘Z轴正上方装有第二储料斗,供料震盘通过震盘料道连接到分针机构,第二供料震盘通过第二震盘料道连接到分针机构,取针手掌位于分针机构的Y轴右前侧,取针手掌的Z轴正上方装有插针机器人,分针机构Y轴平行方向上装有取产品机械手,注塑机金属台架与机器人插针机金属台架在X轴方向平齐,插针机器人安装在注塑机金属台架Z轴表面的右前端,与取针手掌垂直,注塑机模具位于注塑机金属台架Z轴表面的位置,注塑机金属台架Z轴表面的Y轴方向下端装有一个产品料道,PLC控制屏安装在机器人插针机金属台架Z轴表面的Y轴方向上端。[0005]在上述技术方案中。
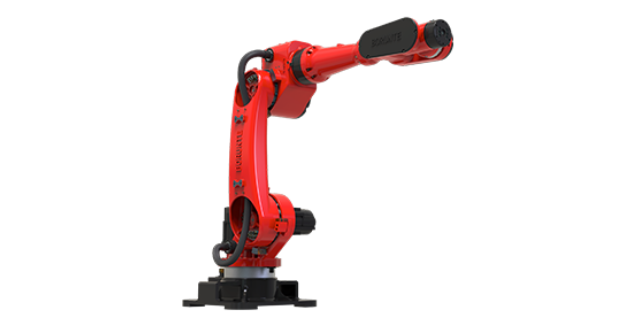
机械手臂是“一种固定或移动式的机器,其构造通常由一系列相互链接或相对滑动的零件组成,用以抓取或移动物体,能够实现自动控制、可重复程序设计、多自由度(轴)。其工作方式主要通过沿着X、Y、Z轴上做线性运动以到达目标位置。”根据ISO8373定义,工业机器人是自动执行工作的机器装置,是靠自身动力和控制能力来实现各种功能的一种机器。它可以接受人类指挥,也可以按照预先编排的程序运行,现代的工业机器人还可以根据人工智能技术制定的原则行动。机械臂是机器人领域中使用较广的一种机械装置,普遍应用于工业、医疗、太空领域。机械臂分四轴五轴六轴多轴,3D/2D机器人,机械臂、油压机械臂等,虽然种类很多,但是它们有一个共同点就是能接收指令并精确定位到三维(或者二维)空间上的点进行作业。机器人与机械臂不同的是,机器人既可以接收人类的指令,还可以按照人类预先编排好程序执行作业,还可以根据人工智能指定的原则行动。在未来机器人将更多地协助或取代人类的工作,特别是一些重复性的工作,危险的工作等。智能学习功能让机器人不断优化性能,越用越聪明!

工业机器人控制技术的主要任务就是控制工业机器人在工作空间中的运动位置、姿态和轨迹、操作顺序及动作的时间等。具有编程简单、软件菜单操作、友好的人机交互界面、在线操作提示和使用方便等特点。关键技术包括:(1)开放性模块化的控制系统体系结构:采用分布式CPU计算机结构,分为机器人控制器(RC),运动控制器(MC),光电隔离I/O控制板、传感器处理板和编程示教盒等。机器人控制器(RC)和编程示教盒通过串口/CAN总线进行通讯。机器人控制器(RC)的主计算机完成机器人的运动规划、插补和位置伺服以及主控逻辑、数字I/O、传感器处理等功能,而编程示教盒完成信息的显示和按键的输入。(2)模块化层次化的控制器软件系统:软件系统建立在基于开源的实时多任务操作系统Linux上,采用分层和模块化结构设计,以实现软件系统的开放性。整个控制器软件系统分为三个层次:硬件驱动层、重要层和应用层。三个层次分别面对不同的功能需求,对应不同层次的开发,系统中各个层次内部由若干个功能相对对立的模块组成,这些功能模块相互协作共同实现该层次所提供的功能。六轴工业机器人的全部控制由一台微型计算机完成。机器人渠道
搬运机器人是用于搬运物件的工业机器人,将工件从原位置移动到另一个指定位置。东莞冲压机厂家
(1)技术先进工业机器人集精密化、柔性化、智能化、软件应用开发等先进制造技术于一体,通过对过程实施检测、控制、优化、调度、管理和决策,实现增加产量、提质量、降低成本、减少资源消耗和环境污染,是工业自动化水平的较体现。(2)技术升级工业机器人与自动化成套装备具备精细制造、精细加工以及柔性生产等技术特点,是继动力机械、计算机之后,出现的多面延伸人的体力和智力的新一代的生产工具,是实现生产数字化、自动化、网络化以及智能化的重要手段。(3)应用领域普遍工业机器人与自动化成套装备是生产过程的关键设备,可用于制造、安装、检测、物流等生产环节,并普遍应用于汽车整车及汽车零部件、工程机械、轨道交通、低压电器、电力、IC装备、、金融、医药、冶金及印刷出版等众多行业,应用领域非常普遍。(4)技术综合性强工业机器人与自动化成套技术,集中并融合了多项学科,涉及多项技术领域,包括工业机器人控制技术、机器人动力学及仿真、机器人构建有限元分析、激光加工技术、模块化程序设计、智能测量、建模加工一体化、工厂自动化以及精细物流等先进制造技术,技术综合性强。东莞冲压机厂家


一站式自动化改造助力工厂智能升级上海珂珩智能科技有限公司依托伯朗特全系列机器人产品与自身集成能力,为制造企业提供一站式上下料自动化改造服务,助力工厂实现智能化升级。服务涵盖前期的生产现状调研、自动化方案规划、效益评估,中期的设备供应、安装调试、工装配套,以及后期的操作培训、售后维保、技术升级等全环节。企业无需对接多家供应商,由上海珂珩统一负责,沟通成本低、责任清晰,项目推进效率高。针对不同规模的企业,可提供从单工位机器人上下料单元,到整条产线自动化改造的不同量级方案,灵活匹配企业预算与升级节奏。公司拥有十余年行业经验,服务过超千家制造企业,积累了丰富的项目落地经验,可有效规避改造过程中的各类问...
- 东莞自动冲压机器人 2026-11-02
- 重庆工业机器人厂家排名 2026-11-02
- 北京智能喷涂机器人 2026-11-02
- 杭州工业机器人需要多少钱 2026-11-02
- 广州自动冲压机器人 2026-11-02
- 重庆轴机械手 2026-11-02
- 杭州冲压机器人报价 2026-11-01
- 上海焊接机器人批发 2026-11-01
- 东莞冲压机械人 2026-10-19
- 北京机器人套件 2026-10-18


- 青岛新机器人 2026-10-16
- 上海多轴机器人 2026-10-16
- 青岛现在冲压机器人 2026-10-16
- 苏州自动喷涂机器人价位 2026-10-16
- 杭州工业机器人采购 2026-10-16
- 上海工业机器人制造公司 2026-10-16


- 珂珩智能喷涂机器人怎么收费 11-02
- 杭州工业机器人需要多少钱 11-02
- 广州自动冲压机器人 11-02
- 重庆轴机械手 11-02
- 武汉全自动六轴机器人推荐厂家 11-02
- 通用六轴发展 11-02
- 辽宁定制六轴发展 11-02
- 上海直销六轴价格走势 11-01
- 福建比较好的喷涂机器人厂家推荐 11-01
- 广东工业六轴哪家好 11-01