
- 品牌
- 伯朗特
- 型号
- 机器人
弧焊机器人主要有熔化极焊接作业和非熔化极焊接作业两种类型,具有可长期进行焊接作业、保证焊接作业的生产率、质量和稳定性等特点。激光焊接的特点是被焊接工件变形极小,几乎没有连接间隙,焊接深度/宽度比,因此焊接质量比传统焊接方法。机器人激光切割系统一方面具有工业机器人的特点:能够自由、灵活的实现各种复杂三维曲线加工轨迹;另一方面采用柔韧性好、能够远距离传输激光光纤作为传输介质,不会对机器人的运动路径产生限制作用。上下料机器人系统具有有效率和稳定性,结构简单更易于维护,可以满足不同种类产品的生产,对用户来说,可以很快进行产品结构的调整和扩大产能,并且可以极大降低产业工人的劳动强度。锻造机器人由先进的电脑及程序自动控制,能完全代替人工,完成锻造生产过程中的连续上料、翻转、下料等危险性、简单重复性、劳动强度的工作,同时能有效降低劳动强度及危险性,提生产自动化程度,提生产效率。机器人腕部部分有:腕部旋转气缸,大小托杯,手爪连接板盘,手爪滑块导轨,气缸与手爪。青岛工业自动化工业机器人

直角坐标型工业机器人手部空间的位置变化是通过沿着三个相互垂直的轴线移动来实现,常用于生产设备的上下料和精度的装配和检测作业。一般直角坐标型工业机器人的手臂可以垂直上下移动(Z轴方向),并可以沿着滑架和横梁上的导轨进行水平二维平面的移动(X、Y方向)。显然直角坐标型工业机器人有三个移动关节,即3个自由度。结构简单;编程容易,在X、Y、Z三个方向的运动没有耦合,便于控制系统的设计;直线运动速度快,定位精度,蔽障性能较好。青岛冲压机器人品牌高度自定义设置,满足不同行业和场景需求,应用比较广!

储料斗包括料斗21、斗门气缸22和挡料气缸23,其中所述料斗21成方形漏斗状,斗门气缸22悬挂在料斗21内壁之上,挡料气缸23贯穿料斗21出料口,五金针脚在斗门气缸22不断推进中下压到料斗21出料口,可以通过挡料气缸23来控制针脚喂料的速度。[0026]图3是本发明中供料震盘的立体结构示意图。供料震盘上的震盘31由上大下小的两个金属圆筒组成,震盘31内壁上沿装有料满传感器32,震盘料道6、7的一端贯穿震盘31,供料震盘的作用是将储料斗中的针脚用完或者减少到一定程度时,将储料斗中的针脚开闸放出,循环供料。[0027]图4是本发明中分针机构8的立体结构示意图。分针机构8包括分针气缸41、针脚检测器42、针脚到位光纤43和顶针气缸44,其中所述顶针气缸44位于针脚检测器42的Z轴正下方,分针气缸41和针脚检测器42在X轴方向垂直连接,针脚检测器42的X轴方向末端装有针脚到位光纤43,针脚进入分针机构8以后,首先由分针气缸41顶入针脚检测器42,经由针脚到位光纤43检测到位以后,由顶针气缸44将排序好的针脚顶入取针手掌9。[0028]图5是本发明中取针手掌9的立体结构示意图。取针手掌9包括取针气缸51和取针治具52,所述取针气缸51位于取针治具52正上方。
近几年,中国的工业机器人出货量一直处在速增长阶段,其覆盖面相当之广,除了汽车及汽车零部件制造和机械加工等领域,随着3C电子、物流、医疗等应用的发展和需求的增长,工业机器人也逐步渗透到这些新兴领域。不过从应用情况来看,工业机器人现在仍然局限在替代对人体伤害比较大的工作,如喷涂、在危险气体环境中执行任务和锻造等危险系数比较的岗位。所幸,除了替代危险工作,机器人的另一大作用就体现在其对企业收益的贡献上目前很多制造业采用的都是流水线,如果是工人在工作的话,他们会因为疲劳等因素而影响到流水线的质量,这时候质量下降比较厉害,但是用机器人的话,这些问题就几乎不会出现。”四轴冲压机械手的前两个关节可以在水平面上左右自由旋转。

电子类的IC、贴片元器件,工业机器人在这些领域的应用均较普遍。目前世界工业界装机较多的工业机器人是SCARA型四轴机器人。第二位的是串联关节型垂直6轴机器人。罗百辉指出,超过全球工业机器人装机量一半的这两种工业机器人是我们关注的重点。在手机生产领域,视觉机器人,例如分拣装箱、撕膜系统、激光塑料焊接、速四轴码垛机器人等适用于触摸屏检测、擦洗、贴膜等一系列流程的自动化系统的应用。专区内机器人均由国内生产商根据电子生产行业需求所特制,小型化、简单化的特性实现了电子组装精度、有效的生产,满足了电子组装加工设备日益精细化的需求,而自动化加工更是极大提升生产效益。据有关数据表明,产品通过机器人抛光,成品率可从87%提到93%,因此无论“机器手臂”还是更的机器人,投入使用后都会使生产效率大幅提。在包装应用中,四轴机械手擅长高速取放和其他材料处理任务。多轴冲压机器人
几轴机器人通常是指关节型机器人,几轴又叫几个自由度,是工业机器人的灵活性的指标。青岛工业自动化工业机器人
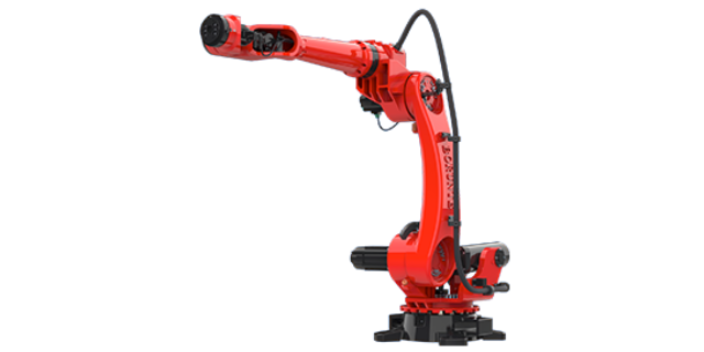
机械手臂是“一种固定或移动式的机器,其构造通常由一系列相互链接或相对滑动的零件组成,用以抓取或移动物体,能够实现自动控制、可重复程序设计、多自由度(轴)。其工作方式主要通过沿着X、Y、Z轴上做线性运动以到达目标位置。”根据ISO8373定义,工业机器人是自动执行工作的机器装置,是靠自身动力和控制能力来实现各种功能的一种机器。它可以接受人类指挥,也可以按照预先编排的程序运行,现代的工业机器人还可以根据人工智能技术制定的原则行动。机械臂是机器人领域中使用较广的一种机械装置,普遍应用于工业、医疗、太空领域。机械臂分四轴五轴六轴多轴,3D/2D机器人,机械臂、油压机械臂等,虽然种类很多,但是它们有一个共同点就是能接收指令并精确定位到三维(或者二维)空间上的点进行作业。机器人与机械臂不同的是,机器人既可以接收人类的指令,还可以按照人类预先编排好程序执行作业,还可以根据人工智能指定的原则行动。在未来机器人将更多地协助或取代人类的工作,特别是一些重复性的工作,危险的工作等。青岛工业自动化工业机器人


工艺品、乐器行业工件造型复杂,曲面、镂空结构多,人工喷涂很难保证每一件产品漆面质感统一,直接影响产品外观溢价。上海珂珩智能科技有限公司针对精细喷涂场景,推出伯朗特六轴喷漆机器人定制方案。伯朗特六轴喷涂机器人腕部灵活,可深入狭小腔体、复杂曲面完成精细喷涂,轨迹平滑可控,漆膜厚薄均匀,减少流挂、斑点等缺陷。设备支持示教编程,可保存多款工艺品喷涂轨迹,产品换型简单快捷,IP65 防护抵御漆雾侵蚀,整机拥有 ISO9001、CE 权威认证,防爆机型适配木器漆喷涂环境。珂珩智能熟悉乐器、工艺品喷涂工艺,技术团队上门勘测工件,设计**定位工装,优化喷涂轨迹,从机器人选型、工作站搭建到调试交付全程跟进,配套...


- 杭州工业机器人采购 2026-10-16
- 上海工业机器人制造公司 2026-10-16
- 武汉机器人零件 2026-10-16
- 苏州定制工业机器人 2026-10-15
- 重庆喷涂工业机器人多少钱 2026-10-15
- 苏州多轴冲压机器人 2026-10-15



- 福建比较好的喷涂机器人厂家推荐 11-01
- 广东工业六轴哪家好 11-01
- 武汉智能工厂六轴机器人厂家直销价格 11-01
- 杭州冲压机器人报价 11-01
- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01