
- 品牌
- 伯朗特
- 型号
- 机器人
[0020]图7是图1中取产品机械手的立体结构示意图。[0021]图8是图1中产品料道的立体结构示意图。[0022]图中:1_机器人插针机金属台架,2-储料斗,3-第二储料斗,4-供料震盘,5-第二供料震盘,6-震盘料道,7-第二震盘料道,8-分针机构,9-取针手掌,10-插针机器人,11-取产品机械手,12-产品料道,13-注塑机模具,14-PLC控制屏,15-注塑机金属台架,21-料斗,22-斗门气缸,23-挡料气缸,31-震盘,32-料满传感器,41-分针气缸,42-针脚检测器,43-针脚到位光纤,44-顶针气缸,51-取针气缸,52-取针治具,61-夹料气缸,62-气夹,63-金属支架,71-焊接支架,72-产品滑道。【具体实施方式】[0023]下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整的描述,显然,所描述的实施例是本发明一部分实施例,而不是全部的实施例。本领域普通人员在没有做出创造性劳动前提下所获得的所有其他实施例,均属于本发明的保护范围。[0024]实施例:四轴机器人插针机图1是本发明的立体结构示意图。所述的四轴机器人插针机,包括机器人插针机和注塑机,所述机器人插针机包括插针机金属台架1,所述机器人插针机金属台架I的Z轴表面装有供料震盘4和第二供料震盘5。工业机器人实现自动化生产流程,大幅提升生产效率!上海精密机器人

20世纪40年代中后期,机器人的研究与发明得到了更多人的关心与关注。50年代以后,美国橡树岭国家实验室开始研究能搬运核原料的遥控操纵机械手,这是一种主从型控制系统,主机械手的运动。系统中加入力反馈,可使操作者获知施加力的大小,主从机械手之间有防护墙隔开,操作者可通过观察窗或闭路电视对从机械手操作机进行有效的监视,主从机械手系统的出现为机器人的产生为近代机器人的设计与制造作了铺垫。1954年美国戴沃尔较早提出了工业机器人的概念,并申请。该的要点是借助伺服技术控制机器人的关节,利用人手对机器人进行动作示教,机器人能实现动作的记录和再现。这就是所谓的示教再现机器人。现有的机器人差不多都采用这种控制方式。1959年UNIMATION公司的初台工业机器人在美国诞生,开创了机器人发展的新纪元。圆形机器人工业机器人在机械结构上有类似人的行走、腰转、大臂、小臂、手腕、手爪等部分,在电脑上可以控制。

制造强劲的专门适用于极重载荷的库卡铸造机器人的另一个原因:污染、温或外部环境恶劣的领域。操作简便的控制系统和的软件包使机器人的应用十分灵活—无论是直接用于注塑机、还是用于连接两道工序,或是用于运输极为沉重的工件。因其具有较佳的定位性能、很的承载力以及可以安全可靠地进行度作业等优势等。机器人以其模块化的结构设计、灵活的控制系统、应用软件能够满足铸造行业整个自动化应用领域的较要求。它不*防水,而且耐脏、抗热。它甚至可以直接在注塑机旁、内部和上方用于取出工件。此外它还可以可靠地将工艺单元和生产单元连接起来。另外在去毛边、磨削或钻孔等精加工作业以及进行质量检测方面,机器人表现非凡。
所述注塑机包括注塑机金属台架(15),所述注塑机金属台架(15)与机器人插针机金属台架(I)在X轴方向平齐且中间隔开,插针机器人(10)安装在注塑机金属台架(15)Z轴表面的右前端,与取针手掌(9)垂直,注塑机模具(13)位于注塑机金属台架(15)Z轴表面的位置,注塑机金属台架(15)Z轴表面的Y轴方向下端装有一个产品料道(12),PLC控制屏(14)安装在机器人插针机金属台架(I)Z轴表面的Y轴方向上端。2.如权利要求1所述的四轴机器人插针机,其特征在于所述储料斗(2)包括料斗(21)、斗门气缸(22)和挡料气缸(23),料斗(21)呈方形漏斗状,斗门气缸(22)悬挂在料斗(21)内壁之上,挡料气缸(23)贯穿料斗(21)出料口。3.如权利要求1所述的四轴机器人插针机,其特征在于所述震盘料道(6)和第二震盘料道(7)在X、Y轴上互相垂直。4.如权利要求1所述的四轴机器人插针机,其特征在于所述供料震盘(4)上的震盘(31)由上大下小的两个金属圆筒组成,震盘(31)内壁上沿装有料满传感器(32),震盘料道(6)的一端贯穿震盘(31)。5.如权利要求1所述的四轴机器人插针机,其特征在于所述分针机构(8)包括分针气缸(41)、针脚检测器(42)、针脚到位光纤(43)和顶针气缸(44),其中顶针气缸(44)位于针脚检测器(42)Z轴正下方。而六轴机器人中的六轴,就是笛卡尔坐标系中的X Y Z轴,及绕X Y Z轴旋转的U V W轴。

图2为一种四轴机器人中底座的结构示意图。图3为一种四轴机器人中支撑杆二和支撑杆三的连接结构示意图。图中:1-底座,2-支撑柱,3-支撑杆一,4-支撑杆二,5-支撑杆三,6-夹持机构,7-转轴一,8-转轴二,9-转轴三,10-液压缸一,11-转轴四,12-滑槽,13-液压缸二,14-固定架,15-电机,16-驱动轴,17-小齿轮,齿轮,19-主轴,20-固定盘,21-卡槽,101-液压缸三。具体实施方式下面将结合本实用新型实施例中的附图,对本实用新型实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例是本实用新型一部分实施例,而不是全部的实施例。基于本实用新型中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本实用新型保护的范围。请参阅图1,本实用新型实施例中,一种四轴机器人,包括底座1、支撑柱2和电机15,所述底座1右侧上端安装有支撑柱2,支撑柱2上端连接支撑杆一3,且支撑杆一3通过转轴一7转动连接支撑柱2,支撑杆一3的另一端通过转轴二8转动连接支撑杆二4,支撑杆一3右侧安装有转轴三9,支撑杆二4右侧安装有转轴四11,转轴三9和转轴四11之间安装有液压缸一10,支撑杆二4的另一端插装有支撑杆三5。准确定位技术确保机器人运行稳定可靠,提高良品率!重庆喷涂机器人价钱
工业机器人与人工智能完美结合,实现智能化生产新篇章!上海精密机器人
从而使它们能够胜任速和重复性的工作。在包装应用中,四轴工业机器人擅长速取放和其他材料处理义务。二.四轴机器人产品特点1、冲压、液压自动化生产机器人2、四轴机构,灵活运动,适合多种工况3、伺服驱动,性能稳定,提运行精度4、配套客户现有机床,实现自动冲压5、操作简便,界面友好,方便员工学习三.四轴机器人作用四轴冲压机械手可以将多套模具安装在统一台冲床上生产主动化生产,削减冲床投资,四轴冲压机械手削减了延续冲压的模具投资与速冲床的投资,以通俗的设备与模具实现主动化延续生产,适合产品拉伸生产,如压锅、水杯、滤清器等产品,变换机种时*须简单调试即可。四轴机器人机械手整机采用了4套伺服电机驱动,可实现定点定位,运行稳定;不同于其他厂家机械手臂采用模组,康道昊威采用两条导轨组成机械手臂,使手臂行程双行程手臂,设备整体很扎实,不易因材料太重而变形;四轴机器人整机将强电和弱电分开处理,不会受干扰;不同于其他厂家的电线和走线凌乱,裸露在外,承恩机器人电线采用全封闭式的走线和排线,设备外部看不见电线,延长设备寿命,外观优美。上海精密机器人


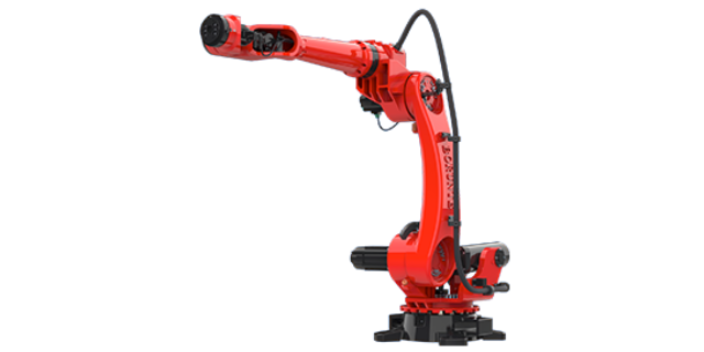
针对多品种小批量的生产需求,上海珂珩智能科技有限公司的伯朗特六轴喷涂机器人具备出色的柔性生产能力。机器人支持离线编程功能,工程师可在软件中提前完成新工件的喷涂轨迹设计与程序仿真,无需占用现场生产设备调试时间,大幅缩短换产周期。针对不同型号、不同形状的工件,珂珩智能可预置多套作业程序,换产时一键调用即可快速切换,尤其适合产品迭代快、订单多样化的制造企业。六轴结构带来的高灵活性,让机器人既能处理平面工件,也能完成异形曲面、内腔、死角等复杂位置的喷涂作业,一条生产线即可适配多品类产品的涂装需求,帮助企业灵活应对市场需求变化。珂珩智能质量管理体系认证,伯朗特喷涂机器人水性漆利用率提升至 78%。重庆轴...


- 武汉机器人零件 2026-10-16
- 苏州定制工业机器人 2026-10-15
- 重庆喷涂工业机器人多少钱 2026-10-15
- 苏州多轴冲压机器人 2026-10-15
- 重庆专业焊接机器人 2026-10-15
- 杭州机器人喷涂机械手 2026-10-15



- 福建比较好的喷涂机器人厂家推荐 11-01
- 广东工业六轴哪家好 11-01
- 武汉智能工厂六轴机器人厂家直销价格 11-01
- 杭州冲压机器人报价 11-01
- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01