
- 品牌
- 伯朗特
- 型号
- 机器人
圆柱坐标机器人的空间运动是用一个回转运动及两个直线运动来实现的。这种机器人构造比较简单,精度还可以,常用于搬运作业。其工作空间是一个圆柱状的空间。球坐标机器人的空间运动是由两个回转运动和一个直线运动来实现的。这种机器人结构简单、成本较低,但精度不很。主要应用于搬运作业。其工作空间是一个类球形的空间。关节型机器人的空间运动是由三个回转运动实现的。关节型机器人动作灵活,结构紧凑,占地面积小。相对机器人本体尺寸,其工作空间比较大。此种机器人在工业中应用十分普遍,如焊接、喷漆、搬运、装配等作业,都普遍采用这种类型的机器人。关节型机器人结构,有水平关节型和垂直关节型两种。工业机器人,您的得力助手,快速高效完成任务,让您轻松提升生产效率!郑州喷涂工业机器人供应

工业机械手本体的研发就是一种整机技术,可以和windows平台类似的概念,比如6轴机械手的研发中,能实现各个关节的自由活动,同时机械手能有通用的设计考虑,即要考虑将来给各种行业应用时到便捷快速的完成调试和各类动作,因此工业机械手的设计其实是一种平台的设计,通常多轴工业机器人产品往往通过工程师在它的基础上简单做一些编程和动作示教就可以完成各类复杂的动作,这就是一种平台的思想。在这种平台的开发中,应用到的技术要从通用性出发,综合考虑机械手中各个硬件部件的特点和功能,再通过研发平台通用类的控制软件使机械手具有能做各种动作的基础功能和通用便利性,因此这种整机技术含量非常,难度也非常大。深圳人工智能机器人供应快速响应市场变化,灵活调整生产线,抓住每一个商机!

弧焊机器人主要有熔化极焊接作业和非熔化极焊接作业两种类型,具有可长期进行焊接作业、保证焊接作业的生产率、质量和稳定性等特点。激光焊接的特点是被焊接工件变形极小,几乎没有连接间隙,焊接深度/宽度比,因此焊接质量比传统焊接方法。机器人激光切割系统一方面具有工业机器人的特点:能够自由、灵活的实现各种复杂三维曲线加工轨迹;另一方面采用柔韧性好、能够远距离传输激光光纤作为传输介质,不会对机器人的运动路径产生限制作用。上下料机器人系统具有有效率和稳定性,结构简单更易于维护,可以满足不同种类产品的生产,对用户来说,可以很快进行产品结构的调整和扩大产能,并且可以极大降低产业工人的劳动强度。锻造机器人由先进的电脑及程序自动控制,能完全代替人工,完成锻造生产过程中的连续上料、翻转、下料等危险性、简单重复性、劳动强度的工作,同时能有效降低劳动强度及危险性,提生产自动化程度,提生产效率。
工业机器人控制技术的主要任务就是控制工业机器人在工作空间中的运动位置、姿态和轨迹、操作顺序及动作的时间等。具有编程简单、软件菜单操作、友好的人机交互界面、在线操作提示和使用方便等特点。关键技术包括:(1)开放性模块化的控制系统体系结构:采用分布式CPU计算机结构,分为机器人控制器(RC),运动控制器(MC),光电隔离I/O控制板、传感器处理板和编程示教盒等。机器人控制器(RC)和编程示教盒通过串口/CAN总线进行通讯。机器人控制器(RC)的主计算机完成机器人的运动规划、插补和位置伺服以及主控逻辑、数字I/O、传感器处理等功能,而编程示教盒完成信息的显示和按键的输入。(2)模块化层次化的控制器软件系统:软件系统建立在基于开源的实时多任务操作系统Linux上,采用分层和模块化结构设计,以实现软件系统的开放性。整个控制器软件系统分为三个层次:硬件驱动层、重要层和应用层。三个层次分别面对不同的功能需求,对应不同层次的开发,系统中各个层次内部由若干个功能相对对立的模块组成,这些功能模块相互协作共同实现该层次所提供的功能。绿色环保设计,低能耗低排放,助力可持续发展!

工业机器人的控制系统及示教原理分别是1、基于PLC的运动控制两种控制方式:利用PLC的某些输出端口使用脉冲输出指令来产生脉冲驱动电机,同时使用通用I/O或者计数部件来实现电机的闭环位置控制或者是使用PLC外部扩展的位置控制模块来实现电机的闭环位置控制主要是以发速脉冲方式控制,属于位置控制方式,一般点到点的位置控制方式较多。2、具体流程:主控计算机接到工作人员输入的作业指令后,首先分析解释指令,确定手的运动参数,然后进行运动学、动力学和插补运算,较后得出机器人各个关节的协调运动参数,这些参数经过通信线路输出到伺服控制级,作为各个关节伺服控制系统的给定信号,而关节驱动器将此信号D/A转换后驱动各个关节产生协调运动,传感器将各个关节的运动输出信号反馈回伺服控制级计算机形成局部闭环控制,从而更加精确的控制机器人手部在空间的运动。常用的关节型机器人,就是我们说的几轴机器人,应用更广。广州生产机器人的公司
三轴机器人也被称为直角坐标或者笛卡尔机器人。郑州喷涂工业机器人供应
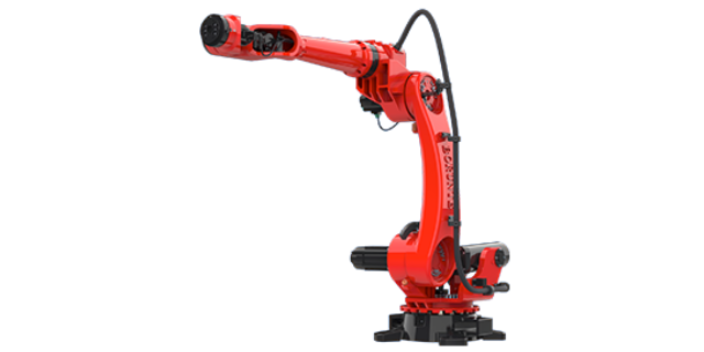
六轴机器人比四轴机器人多两个关节,因此有更多的“行动自由度”。六轴机器人的个关节能像四轴机器人一样在水平面自由旋转,后两个关节能在垂直平面移动。此外,六轴机器人有一个“手臂”,两个“腕”关节,这让它具有人类的手臂和手腕类似的能力。六轴机器人更多的关节意味着他们可以拿起水平面上任意朝向的部件,以特殊的角度放入包装产品里。他们还可以执行许多由熟练工人才能完成的操作。四轴和六轴焊接机器人的区别就是这些,实际上还有很多类型的机器人被运用到各行各业中,让人们远离不安全因素,提产品的质量和生产效率。如今机器人还在不断地研发和创新中,相信以后会有更多类型的机器人和大家见面。郑州喷涂工业机器人供应


针对多品种小批量的生产需求,上海珂珩智能科技有限公司的伯朗特六轴喷涂机器人具备出色的柔性生产能力。机器人支持离线编程功能,工程师可在软件中提前完成新工件的喷涂轨迹设计与程序仿真,无需占用现场生产设备调试时间,大幅缩短换产周期。针对不同型号、不同形状的工件,珂珩智能可预置多套作业程序,换产时一键调用即可快速切换,尤其适合产品迭代快、订单多样化的制造企业。六轴结构带来的高灵活性,让机器人既能处理平面工件,也能完成异形曲面、内腔、死角等复杂位置的喷涂作业,一条生产线即可适配多品类产品的涂装需求,帮助企业灵活应对市场需求变化。珂珩智能质量管理体系认证,伯朗特喷涂机器人水性漆利用率提升至 78%。重庆轴...


- 武汉机器人零件 2026-10-16
- 苏州定制工业机器人 2026-10-15
- 重庆喷涂工业机器人多少钱 2026-10-15
- 苏州多轴冲压机器人 2026-10-15
- 重庆专业焊接机器人 2026-10-15
- 杭州机器人喷涂机械手 2026-10-15



- 福建比较好的喷涂机器人厂家推荐 11-01
- 广东工业六轴哪家好 11-01
- 武汉智能工厂六轴机器人厂家直销价格 11-01
- 杭州冲压机器人报价 11-01
- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01