
- 品牌
- 伯朗特
- 型号
- 机器人
无论是空心玻璃、平面玻璃、管状玻璃,还是玻璃纤维—现代化、含矿物的科技材料是电子和通讯、化学、医药和化妆品工业中非常重要的组成部分。而且如今它对于建筑工业和其他工业分支来说也是不可或缺的。特别是对于洁净度要求非常的玻璃,工业机器人是较好的选择。洁净玻璃搬运系统。双手协调洁净搬运机械手,工作环境洁净度10000级。该机械手包含X1、X2、Z1、Z2和R五自由度,采用伺服电机驱动,具有速度、快速响应、重复定位精度的特点。在X方向上X1轴、X2轴共用一对导轨,做交替协调运动,其中Z1轴末端带有旋转轴R。机械手末端带有端拾器,用于取放工件。RB35J可用在玻璃制造、平板显示(FPD)等行业需两个机械手轮流交替进行搬运、码垛的场合。绿色环保设计,低能耗低排放,助力可持续发展!国产工业机器人厂家

工业机器人发展的七大路径一,从串联机器人到串并混联的机器人。第二,从刚体机器人到刚柔体机器人。第三,从单机器人作业到多机器人协同工作。第四,机器人技术与物联网技术相结合。通过工业机器人和物联网的结合,催生出智能柔性的自动化装配焊接。通过物联网,工业机器人具有感知的能力,也就是具有了视觉、触觉,能够实时采集生产过程中的各种数据。第五,虚拟现实结合。虚拟现实结合系统可以降低对机器人依赖,降低生产成本,提有效率,进一步消除机器人的安全问题。通过虚拟现实的模拟,机器人的每一个轨迹和位置,都能在使用者的预料和控制当中,防止出现意外。第六,机器人技术与模式识别技术的结合。模式识别用于机器人的检测特别有效,机器人在加工零件时,能够检查出有没有质量的瑕疵、不符合的技术条件等。第七,机器人技术与人工智能的结合。机器人与人工智能相结合后,机器人将不再被固定在围栏内,而是人机协同与人机融合。武汉机械手机器人工业机器人在机械结构上有类似人的行走、腰转、大臂、小臂、手腕、手爪等部分,在电脑上可以控制。

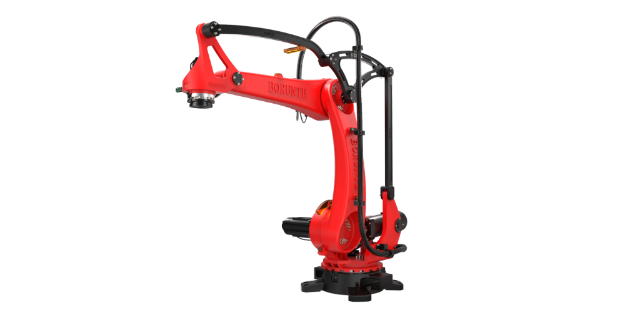
但是必须是以本领域普通技术人员能够实现为基础,当技术方案的结合出现相互矛盾或无法实现时应当认为这种技术方案的结合不存在,也不在本发明要求的保护范围之内。应当理解,此处所描述的具体实施例用以解释本发明,并不用于限定本发明。参照图1-2,本发明提供的一种固定式四轴机器人,包括:主体框架1、工作台、氮气自动平衡系统、支撑线杆3、搬运机构和调节机构;所述主体框架1包括底座和连接臂2,所述连接臂2安装于所述底座上,所述支撑线杆3一端安装于所述连接臂2上,另一端安装于所述底座上;工作台安装于所述搬运机构上,并控制所述搬运机构移动;所述氮气自动平衡系统、搬运机构和调节机构依次组合安装,并安装于所述连接臂2上。本发明还提出,所述搬运机构包括依次组合安装的y轴移动机构6、x轴移动机构5和z轴移动机构4,所述工作台安装于所述y轴移动机构6上。本发明还提出,所述氮气自动平衡系统包括蓄能器和平衡杠,所述蓄能器安装于所述底座上,与所述平衡杠组合安装,所述平衡杠与所述z轴移动机构4安装。本发明还提出,所述调节机构为m轴回转机构7,所述m轴回转机构7安装于所述z轴移动机构4底端,所述m轴回转机构7包括驱动电机、驱动齿轮和回转齿轮。
20世纪40年代中后期,机器人的研究与发明得到了更多人的关心与关注。50年代以后,美国橡树岭国家实验室开始研究能搬运核原料的遥控操纵机械手,这是一种主从型控制系统,主机械手的运动。系统中加入力反馈,可使操作者获知施加力的大小,主从机械手之间有防护墙隔开,操作者可通过观察窗或闭路电视对从机械手操作机进行有效的监视,主从机械手系统的出现为机器人的产生为近代机器人的设计与制造作了铺垫。1954年美国戴沃尔较早提出了工业机器人的概念,并申请。该的要点是借助伺服技术控制机器人的关节,利用人手对机器人进行动作示教,机器人能实现动作的记录和再现。这就是所谓的示教再现机器人。现有的机器人差不多都采用这种控制方式。1959年UNIMATION公司的初台工业机器人在美国诞生,开创了机器人发展的新纪元。水平多关节机器人,是四轴的机器人在电子行业应用较多。

所述挡板上设置有滑动轨,所述第二传动结构两端安装有所述轴承支座,所述轴承支座安装于所述挡板上与所述滑动轨传动连接。进一步地,所述z轴移动机构安装于所述支撑骨架上。进一步地,所述z轴移动机构包括单臂结构和双臂升降结构两种。进一步地,所述支撑连杆包括支撑杆、回转铰链、距离调节螺栓和螺母,所述回转铰链设置有两个,分别设置于所述底座和所述连接臂上,所述支撑杆两端开设有螺纹孔,所述距离调节螺栓依次穿过所述回转铰链和所述螺母与所述支撑杆转动安转。进一步地,所述底座包括底架、支撑架和固定架,所述底座包括悬臂式底座和龙门式两种结构形态;所述悬臂式底座包括一个底架和一个支撑架,所述支撑架轴向安装于所述底架上,所述固定架两端分别连接所述底架和支撑架,与所述底架和所述支撑架呈三角支撑结构,所述连接臂相对所述固定架安装于所述支撑架上;所述龙门式底座为两个所述悬臂式底座相向设置,所述连接臂两端一端与所述的两个所述悬臂式底座其中一个连接,另一端与另一个所述的两个所述悬臂式底座连接。本发明提供的固定式四轴机器人,通过设置有y轴移动机构、x轴移动机构、z轴移动机构和m轴回转机构,实现四轴搬运的技术效果,结构简单。六轴工业机器人比较大特点是柔性启动化,柔性制造系统中的一个重要组成部分。武汉机械手机器人
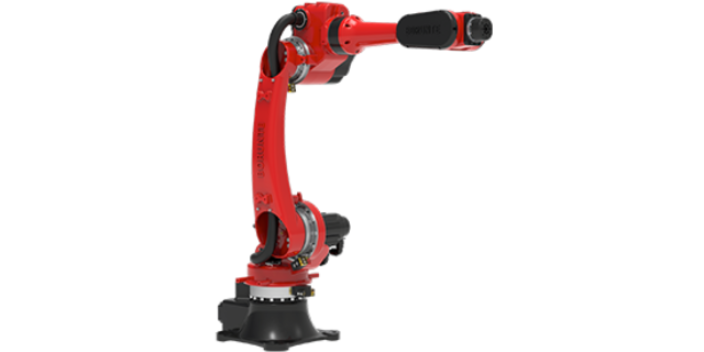
而六轴机器人中的六轴,就是笛卡尔坐标系中的X Y Z轴,及绕X Y Z轴旋转的U V W轴。国产工业机器人厂家
塑料工业的合作紧密而且专业化程度:塑料的生产、加工和机械制造紧密相连。即使在将来,这一行业也将是一重要的经济部门并确保众多的工作岗位。因为塑料几乎无处不在:从汽车和电子工业到消费品和食品工业。机械制造作为联系生产和加工的工艺技术在此发挥着至关重要的作用。原材料通过注塑机和工具被加工成用于精加工的创新型精细耐用的成品或半成品—通过采用自动化解决方案,生产工艺更有效、经济可靠。要跻身塑料工业需符合极为严格的标准。这对机器人来说当然毫无问题。它不*较佳适用于在净室环境标准下生产工具,而且也可在注塑机旁完成度作业。即使在标准的生产环境下,它也将可靠地提各种工艺的经济效益。因为机器人掌握了一系列操作、拾放和精加工作业。以其多面手的特质,机器人的作业快速、有效、灵活。它结实耐用,能承受较重的载荷。由此可以较佳地满足日益增长的质量和生产效率的要求并确保企业在今后的市场竞争中具有决定性的竞争优势。国产工业机器人厂家


针对多品种小批量的生产需求,上海珂珩智能科技有限公司的伯朗特六轴喷涂机器人具备出色的柔性生产能力。机器人支持离线编程功能,工程师可在软件中提前完成新工件的喷涂轨迹设计与程序仿真,无需占用现场生产设备调试时间,大幅缩短换产周期。针对不同型号、不同形状的工件,珂珩智能可预置多套作业程序,换产时一键调用即可快速切换,尤其适合产品迭代快、订单多样化的制造企业。六轴结构带来的高灵活性,让机器人既能处理平面工件,也能完成异形曲面、内腔、死角等复杂位置的喷涂作业,一条生产线即可适配多品类产品的涂装需求,帮助企业灵活应对市场需求变化。珂珩智能质量管理体系认证,伯朗特喷涂机器人水性漆利用率提升至 78%。重庆轴...


- 武汉机器人零件 2026-10-16
- 苏州定制工业机器人 2026-10-15
- 重庆喷涂工业机器人多少钱 2026-10-15
- 苏州多轴冲压机器人 2026-10-15
- 重庆专业焊接机器人 2026-10-15
- 杭州机器人喷涂机械手 2026-10-15



- 杭州冲压机器人报价 11-01
- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01
- 江西综合六轴近期价格 11-01
- 浙江直销六轴近期价格 10-31
- 青岛小六轴机器人 10-31