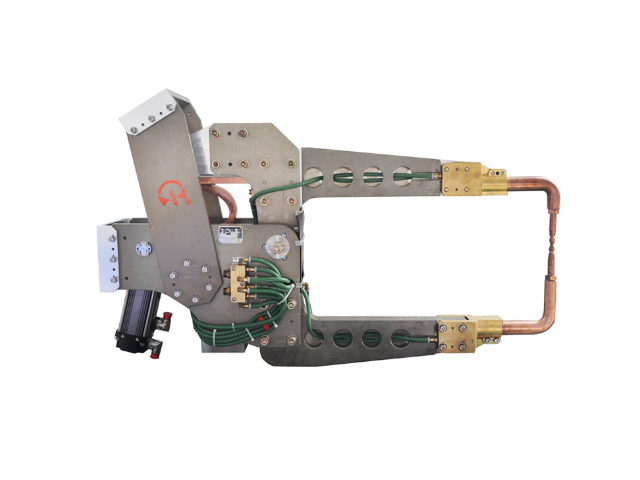
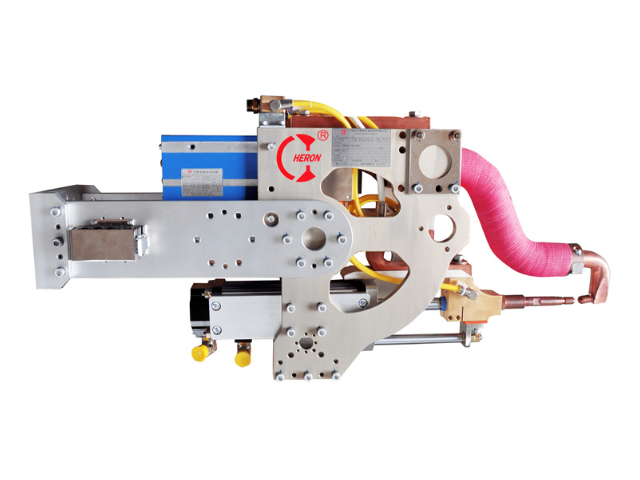
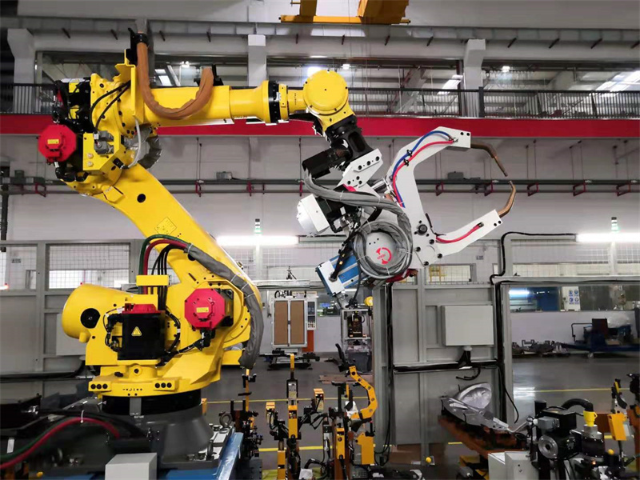
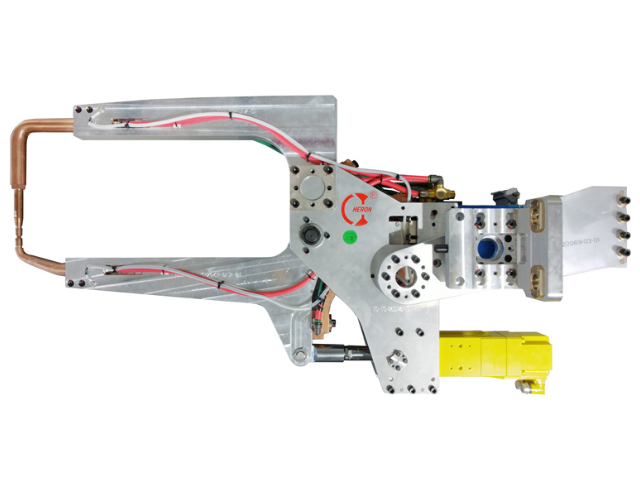
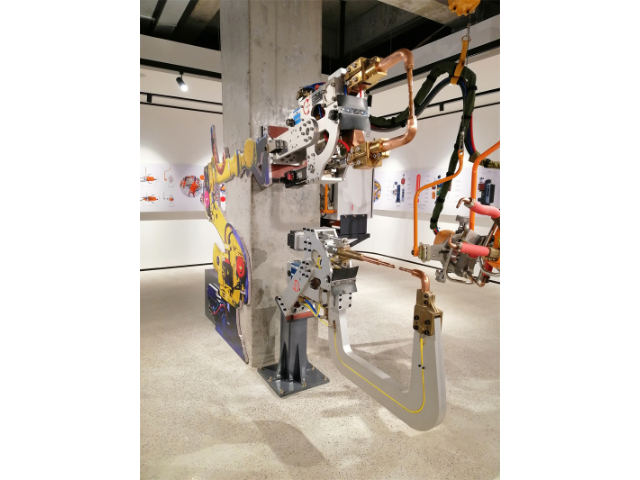
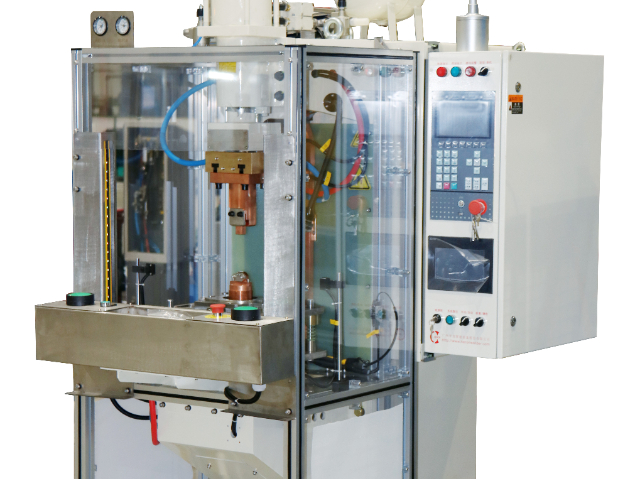
机器人焊钳在焊接过程中保持稳定需要考虑以下几个方面:1.机器人的运动控制:机器人需要具备精确的运动控制能力,以确保焊钳在焊接过程中的稳定性。机器人的运动控制系统需要具备高精度的位置控制和速度控制能力,以确保焊钳在焊接过程中的稳定性。2.焊钳的结构设计:焊钳的结构设计需要考虑到焊接工件的形状和大小,以确保焊钳能够牢固地夹住工件,并且在焊接过程中不会发生松动或者抖动。焊钳的结构设计还需要考虑到焊接过程中的热变形和热膨胀,以确保焊钳在焊接过程中的稳定性。3.焊接参数的控制:焊接参数的控制对于焊接过程的稳定性也非常重要。焊接参数包括焊接电流、焊接电压、焊接速度等,这些参数需要根据焊接工件的材料和形状进行调整,以确保焊接过程的稳定性。4.环境因素的控制:焊接过程中的环境因素也会对焊接过程的稳定性产生影响。例如,焊接过程中的风力、震动、温度等因素都需要进行控制,以确保焊接过程的稳定性。机器人焊钳的操作过程中能够实现自动化的质量检测和排除不良品,提高产品质量。重庆单机器人机器人焊钳设备
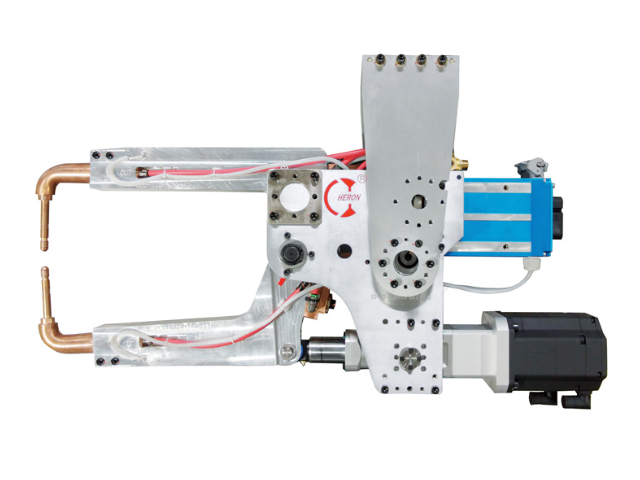
机器人焊钳在焊接过程中的稳定性是通过多种方式来保证的。首先,机器人焊钳的设计和制造需要考虑到焊接过程中的稳定性,包括焊接速度、焊接力度、焊接温度等因素。其次,机器人焊钳需要配备高精度的传感器和控制系统,以确保焊接过程中的稳定性和精度。这些传感器可以监测焊接过程中的温度、压力、电流等参数,并根据这些参数进行实时调整和控制。此外,机器人焊钳还需要配备高质量的焊接材料和焊接电极,以确保焊接质量和稳定性。除此之外,机器人焊钳需要经过严格的测试和质量控制,以确保其在实际应用中的稳定性和可靠性。通过这些措施,机器人焊钳可以在焊接过程中保持稳定性,提高焊接质量和效率,为工业生产提供更加可靠的解决方案。北京工业机器人焊钳机器人焊钳具有灵活性强、适应性广的特点,能够适应不同形状、大小的工件。
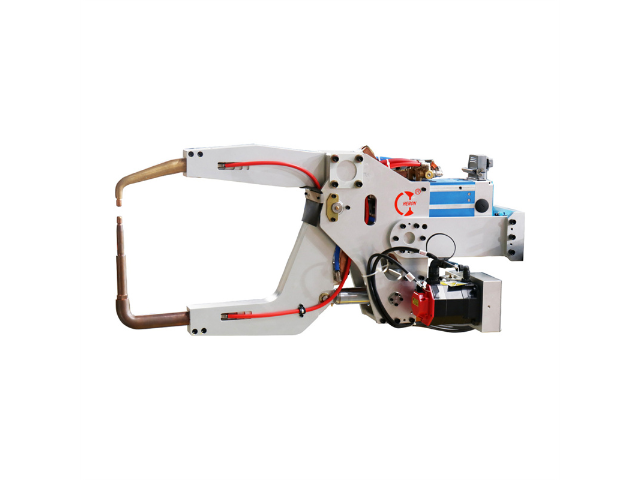
机器人焊钳在灵活性方面表现出色。首先,机器人焊钳可以根据不同的焊接任务进行编程和调整,以适应不同的工件形状和大小。其次,机器人焊钳可以在不同的角度和位置进行焊接,从而实现更加复杂的焊接任务。此外,机器人焊钳还可以根据需要进行自动化控制,从而提高生产效率和质量。除此之外,机器人焊钳还可以与其他机器人和设备进行联动,以实现更加高效的生产流程。总之,机器人焊钳在灵活性方面表现出色,可以满足不同的焊接需求,并为企业提供更加高效和精确的生产服务。
机器人焊钳的操作难度可以从以下几个方面进行评估:1.技术难度:机器人焊钳需要掌握多种技术,如机器人编程、焊接技术、传感器技术等,这些技术的掌握难度较高,需要专业的技术人员进行操作。2.系统难度:机器人焊钳需要整合多个系统,如机器人系统、焊接系统、控制系统等,这些系统的整合难度较高,需要专业的系统集成人员进行操作。3.环境难度:机器人焊钳需要在特定的环境下进行操作,如高温、高压、有害气体等环境,这些环境的操作难度较高,需要专业的操作人员进行操作。4.安全难度:机器人焊钳需要遵守严格的安全规定,如防止机器人碰撞、防止电击等,这些安全规定的遵守难度较高,需要专业的安全人员进行操作。综上所述,机器人焊钳的操作难度较高,需要专业的技术人员、系统集成人员、操作人员和安全人员进行操作,同时需要严格遵守相关的技术、系统、环境和安全规定。机器人焊钳的操作过程中,能够实现实时监控和调整,保证焊接质量。
机器人焊钳在节约材料方面有很多优势。首先,机器人焊钳可以精确地控制焊接过程,从而减少焊接过程中的浪费。其次,机器人焊钳可以根据需要自动调整焊接参数,以更大程度地利用材料。此外,机器人焊钳可以在焊接过程中使用较少的焊接材料,从而减少材料的浪费。除此之外,机器人焊钳可以在焊接过程中使用先进的焊接技术,如激光焊接,从而减少材料的损耗和浪费。总之,机器人焊钳在节约材料方面具有很多优势,可以帮助企业降低成本,提高效率,提高产品质量。机器人焊钳的应用范围广阔,可以用于汽车等多个领域。西安汽车车身机器人焊钳电路图
机器人焊钳的应用可以促进制造业的转型升级和智能化发展。重庆单机器人机器人焊钳设备
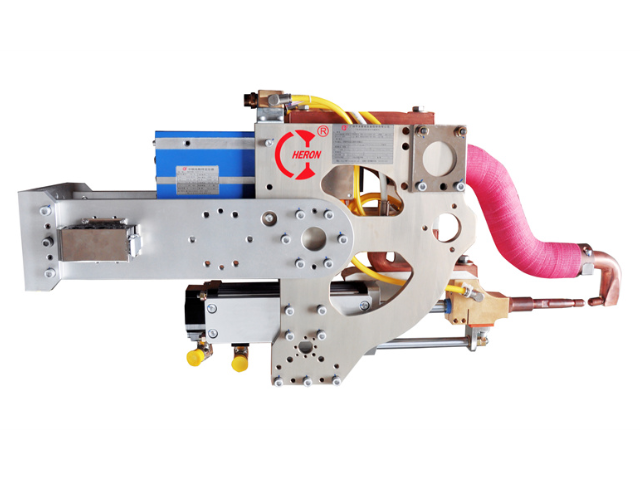
机器人焊钳是一种自动化焊接设备,由机器人手臂和焊钳组成。焊钳是机器人焊接的关键部件,它的结构设计直接影响到焊接质量和效率。机器人焊钳的结构通常包括以下几个部分:1.夹持器:夹持器是焊钳的主要部件,用于夹持焊接工件。夹持器通常由两个夹爪组成,夹爪之间的距离可以根据焊接工件的大小进行调整。2.电极:电极是焊接时传递电流的部件,通常由铜制成。电极的形状和大小可以根据焊接工件的形状和大小进行设计。3.冷却系统:焊接时会产生大量的热量,需要通过冷却系统来降温。冷却系统通常由水冷或气冷组成。4.传感器:传感器用于检测焊接工件的位置和形状,以便机器人可以准确地夹持焊接工件和进行焊接。5.控制系统:控制系统用于控制机器人焊钳的运动和焊接参数,包括焊接电流、焊接速度、焊接时间等。总之,机器人焊钳的结构设计需要考虑到焊接工件的形状和大小,以及焊接质量和效率的要求。通过合理的结构设计和控制系统,机器人焊钳可以实现高效、精确、稳定的自动化焊接。重庆单机器人机器人焊钳设备
广州亨龙智能装备股份有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在广东省等地区的机械及行业设备中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,广州亨龙智能装备股份供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!
快速焊接速度还保证了焊接质量的一致性。由于机器人焊钳能够精确控制焊接时间和参数,在快速焊接的过程...
【详情】###机器人焊钳在建筑钢结构焊接中的技术创新与应用拓展 随着科技的不断进步,机器人焊钳在建...
【详情】高效生产的自动化利器 在现代工业生产的大舞台上,机器人焊钳扮演着至关重要的角色,其自动化操...
【详情】### 机器人焊钳实现家电大规模生产的案例 一家小家电制造企业面临着订单量大幅增长但生产能...
【详情】###医疗器械生产中机器人焊钳的独特魅力 在医疗器械生产领域,机器人焊钳有着不可替代的关键...
【详情】机器人焊钳在节能环保领域的表现堪称行业典范,为制造业的绿色发展注入了新的活力。 在节能方面...
【详情】在工业制造领域,机器人焊钳的耐用性是衡量其品质的关键指标之一。我们的机器人焊钳,凭借***的耐用性优...
【详情】###机器人焊钳产品介绍 在现代工业制造领域,机器人焊钳正扮演着越来越重要的角色,成为提升...
【详情】此外,机器人焊钳还可以与其他自动化设备进行集成,形成完整的自动化生产线。它可以根据生产线上的传感...
【详情】