
- 品牌
- 伯朗特,BORUNTE
- 基材
- PVC
若想应用上下料机器人的时候,只需要对原来的机床进行自动化改造,便可以实现制造过程的自动化,并且不需要采购新的机床或者去改变机床的实际结构,因此想要应用上下料机器人是一件比较简单的事情。上下料机器人能够提高企业制造过程的自动化程度。有利于提高对工件或者各类物料的拾取、输送、装卸以及配件的更换等的自动化程度,整条生产线的效率可以达到五秒,从而能够有效提高企业的生产效率,并降低了企业的运营成本,加快实现制造行业的机械化和自动化的节奏。上下料机器人里的伺服如何实现控制?焊接机器人上下料
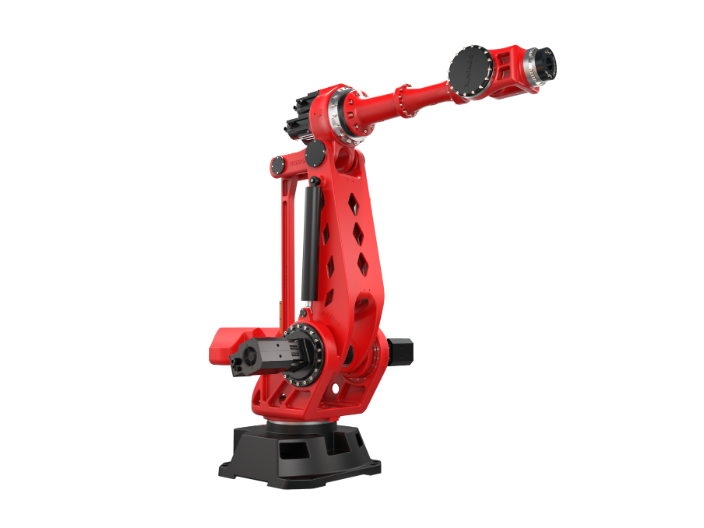
根据不同的应用需求,可提供多种规格的选择:标准型号,高速型号(5H),洁净等级为100的型号(5C,5LC),应用于清洗作业的防水型号(5WP)和加长臂型号(5L)。机床上下料机器人可应用多种智能化功能,如:多台上下料机器人同步运动的“robotlink”功能、跟踪抓取工件的在线跟踪功能、将检验周边设备干涉碰撞导致的损伤降低到较小限度的防碰撞功能。机械臂横截面优化缩小到老款机的42%;更适合狭窄空间场合的作业。高刚性的手臂和先进的***技术保证高速作业时运动平稳无振动。封闭式R-30iAMate控制器能够可靠地运行在恶劣的工厂环境下,(如粉尘、油污等)。手腕负载能力大幅增强,可以通过抓取更多的工件来提升效率。机械结构较轻化设计使得机械安装和吊顶安装更容易。长沙上下料机器人应用机床上下料机器人是在数控机床上下料环节取代人工完成工件的自动装卸功能。
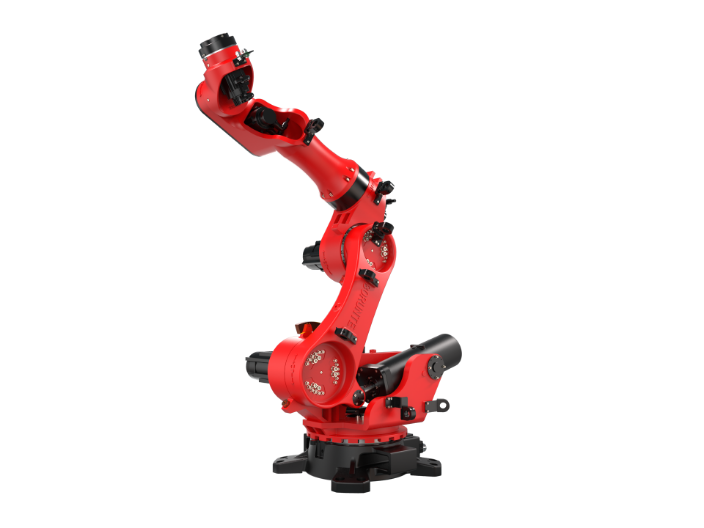
上下料机械手主要实现机床制造过程的完全自动化,并采用了集成加工技术,适用于生产线的上下料、工件翻转、工件转序等。在国内的机械加工, 很多都是使用专机或人工进行机床上下料的方式, 这在产品比较单一、产能不高的情况下是非常适合的, 但是随着社会的进步和发展, 科技的日益进步, 产品更新换代加快, 使用专机或人工进行机床上下料就暴露出了很多的不足和弱点, 一方面专机占地面积大结构复杂、维修不便, 不利于自动化流水线的生产;另一方面, 它的柔性不够, 难以适应日益加快的变化,不利于产品结构的调整;其次, 使用人工会造成劳动强度的增加, 容易产生工伤事故, 效率也比较低下, 且使用人工上下料的产品质量的稳定性不够, 不能满足大批量生产的需求。
目前工业加工中使用较多的机械手设备为气压桁架机械手,这类机械手的主要动力为相应的气压装置,而低压报警装置则是对机械手中的相关气源进行实时监测,当机械手的气源出现异常现象,低压报警装置能够及时对异常信息进行处理,使设备的管理人员及时采取措施等。上下料机器人控制的工件往往体积和重量较大,而承重保护装置能够对桁架机械手对超重工件进行操作的过程进行专业控制,防止机械手对工件的过度抓取导致设备损坏。这类装置主要的保护模式为:当机械手对工件的操作超出设备规定的范围,承重保护装置能够对设备进行报警,若操作的工件重量达到设备操作的临界值,保护装置会对机械手的安全阀门进行自动关闭处理等。断气保护安全装置是上下料机器人设备中的动力和应急装置,这类装置主要由相应的阀门和气罐组成,主要的目的一方面是为机械手的运行提供一定程度的稳定动力,另一方面是为了防止设备在运行时出现断气现象所采取的防范措施;装置在设备运行时主要采用相关的按钮对设备进行专业控制。上下料机器人的安装调试可以与加工机床分开进行,机床部分为标准机即可。
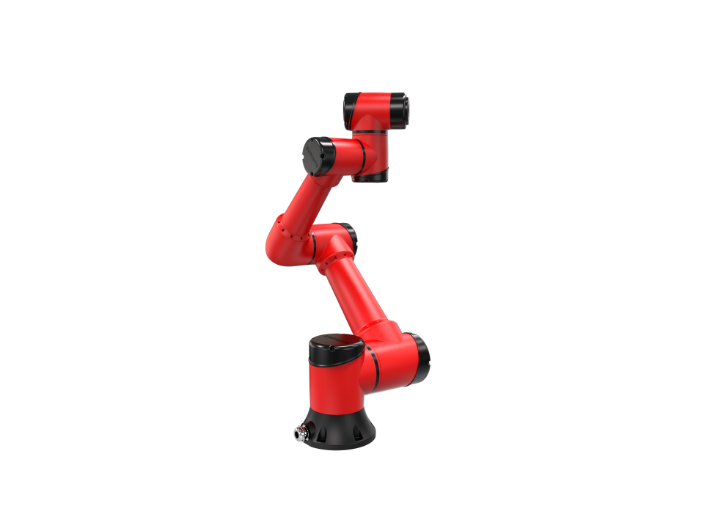
目前在用的上下料机器人多采用“运动控制器+PC”构架形式的控制系统。这种控制系统以PC为硬件平台,依靠运动控制卡实现运动轴的实时控制。虽然上下位?关系清晰,但系统稳定性差、可靠性低、可扩展能力弱,且功能冗余,性价比很低。上下料机器人控制系统,以PLC为主控装置,使PLC与相关器件的功能融合达到理想的程度,所构建的机器人控制系统结构精简节能降耗,具有很好的稳定性及可扩展性,尤其可贵的是,该控制系统性价比很高,适于工业现场应用。上下料机器人对企业提高生产效率增长经济效益、保证产品质量、改善劳动条件贡献巨大,其应用的数量和质量标志着企业生产自动化的先进水平。控制系统是工业码垛机器人重要的组成部分,对机器人码垛功能的实现及作业性能的保障起着至关重要的作用,直接决定着机器人的运动精度及工作效果。上下料机器人属于自动化高科技产品,其设备可以设置在狭小的空间,码垛机的各个地方可在控制柜屏幕上操作即可,操作非常简单。通过更换机械手的抓手即可完成对不同形状货物的码垛,降低了客户对企业的投入。 数控机床上下料机器人速度快、柔性高、效能高、精度高、无污染等优点,是一种非常成熟的机械加工辅助手段。宁波冲床上下料机器人
自动上下料机器人(桁架机械手)代替人工操纵自动上下料,构成自动化生产单元或组成自动化生产线。焊接机器人上下料
上下料机器人电器部件更换,先**后内部:不要急于更换损坏的工业机器人电气部件,在确认**设备电路正常时,再考虑更换损坏的电气部件。上下料机器人先机械部分后电气部分:只有在确定机械零件无故障后,才能进行电气方面的检查。检查电路故障时,应利用检测仪器寻找故障部位,确认无接触不良故障后,再有针对性地查看线路与机械的运作关系,以免误判。上下料机器人先外面后里面:应先检查设备表面有无明显裂痕、缺损,了解其维修史、使用年限等,然后再对机器内部进行检查。拆前应排除周边的故障因素,确定为机内故障后才能拆卸,否则,盲目拆卸可能将设备越修越坏,造成不必要的损失。上下料机器人排除故障、调试:对于调试和故障并存的电气设备,应该先排除故障,然后再进行调试,调试必须在电气线路正常的情况下进行。焊接机器人上下料
上海珂珩智能科技有限公司办公设施齐全,办公环境优越,为员工打造良好的办公环境。致力于创造***的产品与服务,以诚信、敬业、进取为宗旨,以建伯朗特,BORUNTE产品为目标,努力打造成为同行业中具有影响力的企业。我公司拥有强大的技术实力,多年来一直专注于研发设计,并销售、服务各类智能装备、自动化设备,包括:搬运机器人,喷涂机器人,涂胶机器人,装配机械手,堆垛机器人,打磨机器人,去毛刺机器人等机器人应用与集成系统,以及注塑机械手,压铸机械手,冲压机械手,伺服机械手,五轴机械手,三轴机械手,单轴机械手,斜臂机械手,横走机械手,纵走机械手,立式机械手,剪切机械手,镶嵌机械手,取件机械手等。 的发展和创新,打造高指标产品和服务。伯朗特销售公司始终以质量为发展,把顾客的满意作为公司发展的动力,致力于为顾客带来***的注塑机械手,压铸机械手,工业机器人,智能系统集成。


在工业4.0与智能制造的浪潮下,上海珂珩智能科技有限公司的伯朗特六轴上下料机器人正**制造业自动化升级的新趋势。随着人工智能、大数据、物联网等技术的不断发展,机器人的智能化水平持续提升,珂珩智能的伯朗特六轴上下料机器人也在不断升级优化,融入更多智能技术,如视觉识别、AI算法、自适应控制等,进一步提升作业精度与效率。视觉识别技术使机器人能够实现无序抓取,无需人工对工件进行定位,大幅提升生产灵活性;AI算法可优化机器人运动轨迹,减少无效移动,提升作业效率;自适应控制技术使机器人能够根据工件材质、形状等特点自动调整抓取力度,避免工件损伤。珂珩智能始终紧跟行业发展趋势,不断提升产品与服务质量,为客户提...
- 多功能上下料机器人交易价格 2026-10-26
- 加工中心上下料机器人解决方案 2026-10-26
- 石家庄正规上下料机器人 2026-10-26
- 太原上下料机器人发展状况 2026-10-26
- 定制上下料机器人哪家好 2026-10-25
- 南京数控车床上下料机器人 2026-10-25
- 天津冲床上下料机器人 2026-10-25
- 加工中心上下料机器人服务 2026-10-25
- 工厂上下料机器人销售电话 2026-10-24
- 南京四轴上下料机器人 2026-10-24
- 苏州上下料机器人订购 2026-10-23
- 合肥上下料机器人价钱 2026-10-23
- 石家庄自动上下料机器人 2026-10-23
- 温州上下料机器人创新 2026-10-23
- 冲压机器人上下料 2026-10-22
- 重庆磨床上下料机器人 2026-10-22



- 杭州冲压机器人报价 11-01
- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01
- 江西综合六轴近期价格 11-01
- 浙江直销六轴近期价格 10-31
- 青岛小六轴机器人 10-31