
- 品牌
- 伯朗特,BORUNTE
- 基材
- PVC
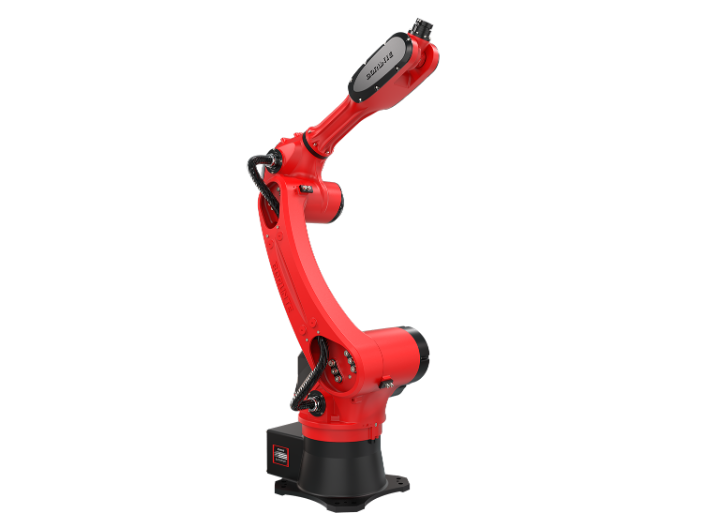
上下料机器人主要由机械主体、伺服驱动系统、手臂机构、末端执行器(抓手)、末端执行器调节机构以及检测机构组成,按不同的物料包装、堆垛顺序、层数等要求进行参数设置,实现不同类型包装物料的码垛作业。按功能划分为进袋、转向、排袋、编组、抓袋码垛、托盘库、托盘输送以及相应的控制系统等机构。在上下料机器人设备进行前,请断开控制器电源及元电源。设置一个"查看及保护中"的夺目象征牌,将元电源开关锁住或挂上象征以防有人意外的翻开电源。转移中不要趴在码垛机器人上或站在提起的码垛机器人下方。不要不小心接近码垛机器人和外部设备,避免被夹住手指。在滚动码垛机器人前,先承认设备及其他是不是有异常情况,以确保安全,然后翻开马达电源拉开关并将码垛机器人调到适宜的姿势。当使用起重机或叉车转移码垛机器人时,肯定不能人工支撑码垛机器人控制箱。很多机械在转移挪动的时候有很多要注意的地方,当我们遇到这些情况的时候一定要按部就班的来,转移一些机械,比如中等及大型机械的时候要有一定的步骤来实施,否则就会出现一些不必要的状况。 上下料机器人故障解决方法。六轴上下料机器人供应商
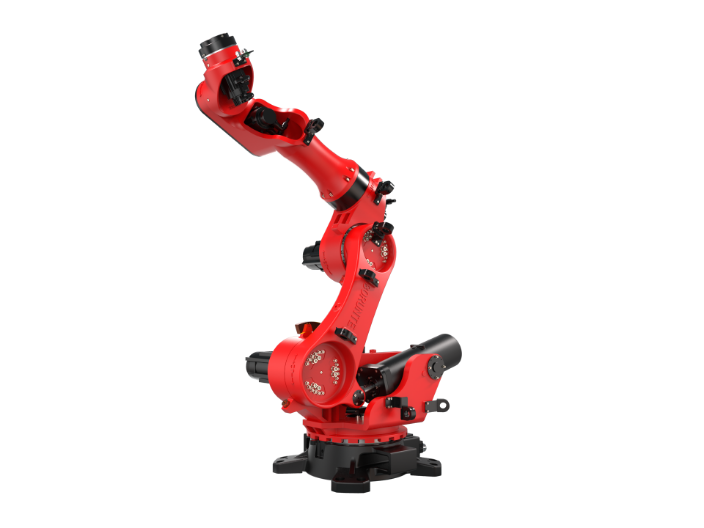
机器人特点:1、可以实现对圆盘类、长轴类、不规则形状、金属板类等工件的自动上料/下料、工件翻转、工件转序等工作。2、不依靠机床的控制器进行控制,机械手采用**的控制模块,不影响机床运转。3、刚性好,运行平稳,维护非常方便。4、可选:**料仓设计,料仓**自动控制。5、可选:**流水线。机器人分类:关节式机器人1、机器人比较大工作范围(回转半径):620mm-3503mm2、机器人负载能力:3kg-700kg3、机器人工作节拍:大于等于3秒4、定位精度:±、驱动形式:全伺服驱动6、手爪驱动:气动或者电动,根据工件不同定制,自动换爪功能7、编程方式:示教编程,AS语言编程8、料仓/输送线:根据工件不同定制直角坐标机器人1、机器人工作范围水平行程:1000mm-20000mm垂直行程:200mm-3000mm工件旋转:±180度2、运行速度:水平运动比较大速度:3000mm/s垂直运动比较大速度:1000mm/s3、定位精度:水平运动重复精度:±:±、传动形式:水平运动传动形式:同步带/齿轮齿条垂直运动传动形式:同步带/齿轮齿条/丝杆5、负载重量:最大负载1000kg6、运动控制系统:PLC/运动控制卡/CNC7、手爪驱动:气动/电动,根据工件不同定制。 温州四轴上下料机器人一般自动上下料机械手有2~3个自由度。
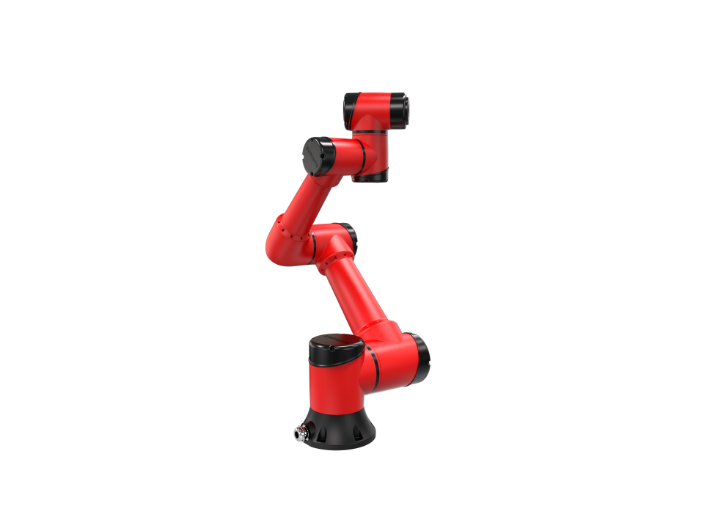
以上两种形式的机器人都可以很好的完成加工工件的上下料工作。都有其自身的特点。关节式机床上下料机器人工作效率高,动作节拍快,占地空间小,但是成本投入相对高一些。坐标式机床上下料机器人工作效率高,占地空间相对大一些。但是成本的投入要少很多。这两种形式的选择还要看现场的工艺及要求来决定。现代加工工艺要求高效质量,机床上下料机器人有着符合这个时代意义的特性,它将**这个时代加工工艺质的飞跃。上下料机器人有哪些特点?在社会生产效率不断提升的环境下,传统人工很难跟得上快速批量生产的工作,而上下料机器人能够自动进行上料和下料工作,因此在工业领域里上下料机器人占据重要的地位。那么上下料机器人有哪些优点呢?
上下料机器人维护保养,先清洁后维修:对于脏污较重的电气设备,先对其按钮、接线点、接触点进行清洁,检查外部控制键是否失灵。许多故障都是由脏污及导电尘块引起的,一经清洁故障往往会排除。上下料机器人先静态后动态:在桁架机械手未通电时,判断电气设备按钮、接触器、热继电器以及保险丝的好坏,从而判定故障的所在。通电试验,听其声、测参数、判断故障,然后进行维修。上下料机器人出现故障,先动口再动手:对于有故障的桁架机械手,不应急于动手,应先询问产生故障的前后经过及故障现象。发生故障及时与技术人员沟通。上下料机器人日常检修,先直流后交流:检修时,必须先检查直流回路静态工作点,再检查交流回路动态工作点。无纹理的产品,上下料机器人用视觉怎么检测?
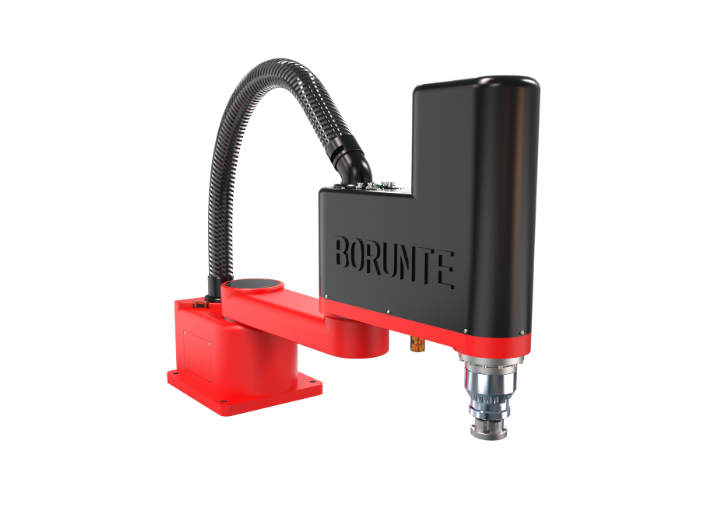
在上下料机器人加工生产中,常常应用桁架机器人实现自动化生产线。数控机床的机械手装置包括卸料机构、上料机构及传送机构,上料机构及卸料机构分别对应设有上料气缸和卸料气缸,上料机构包括有由伺服电机控制前后运动的料仓,卸料机构包括有伺服电机控制左右运动的手臂,两气缸连接于手臂的两端;桁架机器人装置通过其上料机构、卸料结构、传送机构的一体式联机运作,实现了同时进行上料及卸料的操作,其工作效率高;另外还可根据料仓内放料的状态,调整装置中的上料机构,使得整个机械手装置更加灵活,使用便捷。其中上料机构、卸料机构、传送机构通过支架安装于数控机床的机座上,使得机械手数控机床的整体结构更加紧凑,占用的空间小,节约了空间。 上下料机器人里的伺服如何实现控制?加工中心上下料机器人供应商
上下料机器人分类:关节式机器人和直角坐标机器人。六轴上下料机器人供应商
目前工业加工中使用较多的机械手设备为气压桁架机械手,这类机械手的主要动力为相应的气压装置,而低压报警装置则是对机械手中的相关气源进行实时监测,当机械手的气源出现异常现象,低压报警装置能够及时对异常信息进行处理,使设备的管理人员及时采取措施等。上下料机器人控制的工件往往体积和重量较大,而承重保护装置能够对桁架机械手对超重工件进行操作的过程进行专业控制,防止机械手对工件的过度抓取导致设备损坏。这类装置主要的保护模式为:当机械手对工件的操作超出设备规定的范围,承重保护装置能够对设备进行报警,若操作的工件重量达到设备操作的临界值,保护装置会对机械手的安全阀门进行自动关闭处理等。断气保护安全装置是上下料机器人设备中的动力和应急装置,这类装置主要由相应的阀门和气罐组成,主要的目的一方面是为机械手的运行提供一定程度的稳定动力,另一方面是为了防止设备在运行时出现断气现象所采取的防范措施;装置在设备运行时主要采用相关的按钮对设备进行专业控制。六轴上下料机器人供应商
上海珂珩智能科技有限公司是一家从事注塑机械手,压铸机械手,工业机器人,智能系统集成研发、生产、销售及售后的其他型企业。公司坐落在上海市嘉定区沪宜公路950,成立于2014-08-26。公司通过创新型可持续发展为重心理念,以客户满意为重要标准。伯朗特,BORUNTE目前推出了注塑机械手,压铸机械手,工业机器人,智能系统集成等多款产品,已经和行业内多家企业建立合作伙伴关系,目前产品已经应用于多个领域。我们坚持技术创新,把握市场关键需求,以重心技术能力,助力机械及行业设备发展。上海珂珩智能科技有限公司每年将部分收入投入到注塑机械手,压铸机械手,工业机器人,智能系统集成产品开发工作中,也为公司的技术创新和人材培养起到了很好的推动作用。公司在长期的生产运营中形成了一套完善的科技激励政策,以激励在技术研发、产品改进等。上海珂珩智能科技有限公司以市场为导向,以创新为动力。不断提升管理水平及注塑机械手,压铸机械手,工业机器人,智能系统集成产品质量。本公司以良好的商品品质、诚信的经营理念期待您的到来!


在工业4.0与智能制造的浪潮下,上海珂珩智能科技有限公司的伯朗特六轴上下料机器人正**制造业自动化升级的新趋势。随着人工智能、大数据、物联网等技术的不断发展,机器人的智能化水平持续提升,珂珩智能的伯朗特六轴上下料机器人也在不断升级优化,融入更多智能技术,如视觉识别、AI算法、自适应控制等,进一步提升作业精度与效率。视觉识别技术使机器人能够实现无序抓取,无需人工对工件进行定位,大幅提升生产灵活性;AI算法可优化机器人运动轨迹,减少无效移动,提升作业效率;自适应控制技术使机器人能够根据工件材质、形状等特点自动调整抓取力度,避免工件损伤。珂珩智能始终紧跟行业发展趋势,不断提升产品与服务质量,为客户提...
- 多功能上下料机器人交易价格 2026-10-26
- 加工中心上下料机器人解决方案 2026-10-26
- 石家庄正规上下料机器人 2026-10-26
- 太原上下料机器人发展状况 2026-10-26
- 定制上下料机器人哪家好 2026-10-25
- 南京数控车床上下料机器人 2026-10-25
- 天津冲床上下料机器人 2026-10-25
- 加工中心上下料机器人服务 2026-10-25
- 工厂上下料机器人销售电话 2026-10-24
- 南京四轴上下料机器人 2026-10-24
- 苏州上下料机器人订购 2026-10-23
- 合肥上下料机器人价钱 2026-10-23
- 石家庄自动上下料机器人 2026-10-23
- 温州上下料机器人创新 2026-10-23
- 冲压机器人上下料 2026-10-22
- 重庆磨床上下料机器人 2026-10-22




- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01
- 江西综合六轴近期价格 11-01
- 浙江直销六轴近期价格 10-31
- 青岛小六轴机器人 10-31
- 郑州工业用六轴机器人厂家报价 10-31