
- 品牌
- 伯朗特,BORUNTE
- 型号
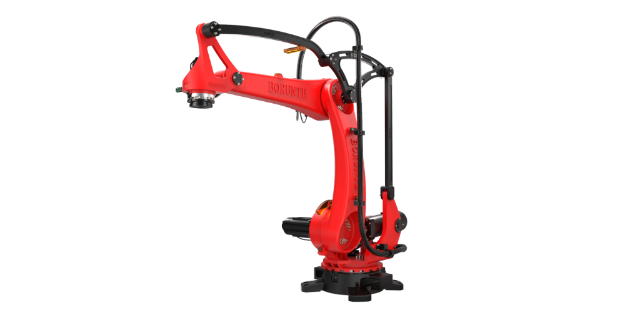
- 四轴
5)显示如下界面,即工具坐标建立完成,点击“完成”保存所建立的工具坐标。、验证工具坐标打开机器人管理→步进示教→如下图所示选择,电机U+或者U-,观察特征点前列是否与参考点前列有位置变化如果有则工具的建立存在较大的误差,需要重新建立工具坐标。如无明显的位置偏差,则所建立的工具坐标较为准确可以使用。、视觉校准、建立视觉校准用序列①打开软件菜单栏→工具→视觉,显示如下界面。点击软件工具栏视觉图标,或者按快捷键Ctrl+F9也可打开视觉界面。②鼠标右键单击序列,新建一个序列,调整相机镜头的光圈和焦距以及光源的亮度,来获取一个清晰可见的图像。③在建立的视觉序列中,添加对应所需使用的视觉工具。④验证序列准确度、建立校准鼠标右键单击校准,新建一个校准,按照向导步骤完成校准过程。①输入校准名称②选择相机安装方式③选择校准用序列④选择本地坐标系(Local)本地坐标系的参数如下,需在机器人管理器→本地坐标中设置。⑤选择参考类型⑥使用自动校准⑦如下两步如无特殊要求,按照默认设置即可。⑧设置校准时机器人的运动参数,点击完成。⑨点击示教点,将校准用的特征点尽量移动到视野中心,然后点击示教→完成。⑩点击示教,等下如下界面。四轴机器人替代一部分人工控制工作,减少了企业的人工成本,提升了生产效率。工业用四轴机器人价钱

相比六轴机器人额外的轴允许机器人躲避某些特定的目标,便于末端执行器到达特定的位置,可以更加灵活的适应某些特殊工作环境。随着轴数的增加,机器人的灵活性也随之增长。但是,在目前的工业应用中,用得多的是三轴、四轴和六轴的工业机器人,这是因为,在某些应用中,并不需要很高的灵活性,而三轴和四轴机器人具有更高的成本效益,并且三轴和四轴机器人在速度上也具有很大的优势。未来,在需要高灵活性的3C产业,七轴工业机器人将拥有用武之地,随着其精度不断增加,在不远的将来,它将取代人工进行装配手机等精密电子产品。七轴工业机器人比六轴工业机器人强在哪?从技术上来看,六轴工业机器人存在什么问题,七轴工业机器人又强在哪?(1)改善运动学特性在机器人的运动学问题中,三个问题使得机器人的运动受到非常大的限制。是奇异构型。当机器人处于奇异构型时,它的末端执行器不能绕某个方向进行运动,或者施加力矩,因而奇异构型极大的影响了运动规划。六轴机器人第六轴和第四轴共线发生奇异第二是关节位移超限。在真实工作情况下,机器人每个关节的运动的角度范围是受到限制的,理想的状态是正负180度,但是很多关节是做不到的。另外。东莞智能四轴机器人需要多少钱四轴机器人是特别为高速取放作业而设计的。

四轴机器人(Scara)在配合使用视觉定位时,通常相机的安装方式都是垂直的,其中包括固定向上、固定向下、J2轴安装及J4轴安装相机。在某些特殊的使用环境下,相机需要水平安装,如下图所示。该种安装方式的相机校准与使用,与通常的有所不同。、水平相机的校准、建立工具坐标使用机器人管理器中的工具向导,或者使用视觉的方式来建立工具坐标。前者操作起来较为简单,后者通常需要额外增加一个相机来做处理。本节所写,都是基于机器人管理器中的工具向导来建立工具坐标的。关于视觉建立工具坐标的方法,大致为使用一个已校准的固定向上的相机来定位特征点,进而获取所需的工具坐标,本文在此就不详述。、使用工具向导建立工具坐标①打开软件菜单栏→工具→机器人管理器,显示如下界面。点击软件工具栏机器人管理器图标,或者按快捷键F6也可打开机器人管理器。②点击机器人管理器→工具→工具向导,按照向导所提示的步骤完成工具坐标的建立。1)选择使用步进&示教定义工具2)选择工具坐标编号3)示教个参考点使用特征点的前列对准参考点的前列。4)示教第二个参考点转动U轴,尽量转动一个较为大的角度,通常要求旋转90度以上,再次使用特征点的前列对准参考点的前列。
一般来说,工业四轴机器人由六个子系统构成,其中,感受系统就是六个子系统中的一个。感受系统它是由内部传感器模块和外部传感器模块组成,主要用来获取内部和外部环境状态中有意义的信息。感应系统中智能传感器的使用提高了机器人的机动性、适应性和智能化的水准。从普遍认知意义上来说,人类的感受系统对感知外部世界信息是极其灵巧的。然而,你知道吗?对于一些特殊的信息,传感器能比人类的感受系统更有效哦。通过介绍,你对感应系统这个部分了解的更加深入了吗?四轴机器人的前两个关节可以在水平面上左右自由旋转。

因此下面只分析计算X轴和Z轴的坐标变化与转换。3坐标系转换过程测量工作台旋转中心X、Z轴机械坐标测量所需工具为主轴标准检棒和带磁吸表座的杠杆式千分表。(1)测量Xc测量过程如图1所示。a)0°位置b)180°位置图1工作台旋转中心X轴机械坐标测量1)将工作台(B轴)定位在0°位置,标准检棒装在主轴上,表座吸在工作台上并使千分表表针压在检棒侧母线上(见图1a)。手动移动Y轴寻找检棒侧母线比较高点,千分表指针读数置0,记下此处X轴机械坐标Xm1。2)将检棒向上移至安全位置,将工作台旋转至180°位置。以同样方式,在另一侧寻找检棒侧母线比较高点(见图1b),并移动X轴使千分表读数在上次置0的位置,记下此处X轴机械坐标Xm2,则工作台旋转中心X轴机械坐标为Xc=(Xm1+Xm2)/2。验证:将主轴固定在Xc位置,再用上述方法,只移动Y轴和Z轴,如果在0°和180°位置千分表的读数完全相同,说明Xc正确,否则需重新测量。4轴工业机器人,适用于各种工业领域。深圳全自动四轴机器人哪个牌子好
四轴工业机器人价格适中,满足企业成本核算需求。工业用四轴机器人价钱
工业四轴机器人可以应用在电子电气领域中。工业四轴机器人在电子类的IC、贴片元器件这些领域的应用也较为普遍。目前世界工业界装机较多的工业机器人是SCARA型四轴机器人。第二位的是串联关节6轴机器人,这两类超过全球工业机器人装机量一半。在电子电气领域,工业机器人在分拣装箱、撕膜系统、激光塑料焊接、高速码垛等一系列流程中表现出色。此外,工业四轴机器人还可以应用在塑料工业中,从汽车和电子工业到消费品和食品工业都有塑料的身影。塑料原材料通过注塑机和工具被加工成精细耐用的成品或半成品,这个过程往往少不了工业四轴机器人。工业机器人不*适用于净室环境标准下作业,也可在注塑机旁完成度作业,提高各种工艺的经济效益。工业机器人快速、有效、灵活、结实耐用及承重力强等优势,确保塑料企业在市场中的竞争优势。工业用四轴机器人价钱
上海珂珩智能科技有限公司是以提供注塑机械手,压铸机械手,工业机器人,智能系统集成为主的有限责任公司,伯朗特销售公司是我国机械及行业设备技术的研究和标准制定的重要参与者和贡献者。伯朗特销售公司以注塑机械手,压铸机械手,工业机器人,智能系统集成为主业,服务于机械及行业设备等领域,为全国客户提供先进注塑机械手,压铸机械手,工业机器人,智能系统集成。产品已销往多个国家和地区,被国内外众多企业和客户所认可。


提升企业市场竞争力:在激烈的市场竞争中,企业需要不断提升自身的竞争力,伯朗特四轴机器人的应用为企业带来了多方面的竞争优势。首先,它提高了生产效率和产品质量,使得企业能够更快地响应市场需求,提供更质量的产品,从而赢得客户的信任和市场份额。其次,降低了生产成本,包括人力成本、原材料浪费成本等,提高了企业的盈利能力。再者,机器人的应用展示了企业的技术实力和创新能力,提升了企业的品牌形象,吸引更多的合作伙伴和客户。例如在电子消费产品市场,采用伯朗特四轴机器人生产的企业,能够以更低的价格、更高的质量推出产品,在市场竞争中脱颖而出。上海珂珩的伯朗特四轴喷涂机器人,操作简便,易于上手。郑州四轴机器人什么价持...
- 苏州智能工业四轴机器人厂家报价 2025-11-17
- 成都自动四轴机器人单价 2025-11-16
- 青岛工业四轴机器人 2025-11-16
- 青岛工业四轴机器人需要多少钱 2025-11-16
- 苏州四轴小型机器人 2025-11-16
- 杭州工业用四轴机器人价位 2025-11-16
- 北京四轴机器人厂家 2025-11-16
- 东莞四轴小型机器人 2025-11-16
- 重庆智能工厂四轴机器人厂 2025-11-16
- 重庆自动化四轴机器人单价 2025-11-15


- 武汉冲压四轴机器人 2025-11-15
- 自动四轴机器人销售公司 2025-11-15
- 深圳全自动四轴机器人销售公司 2025-11-15
- 自动四轴机器人哪种好 2025-11-14
- 杭州全自动四轴机器人哪家好 2025-11-14
- 广州工业四轴机器人厂家供应 2025-11-14



- 杭州冲压机器人报价 11-01
- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01
- 江西综合六轴近期价格 11-01
- 浙江直销六轴近期价格 10-31
- 青岛小六轴机器人 10-31