
- 品牌
- 伯朗特,BORUNTE
- 型号
- 六轴
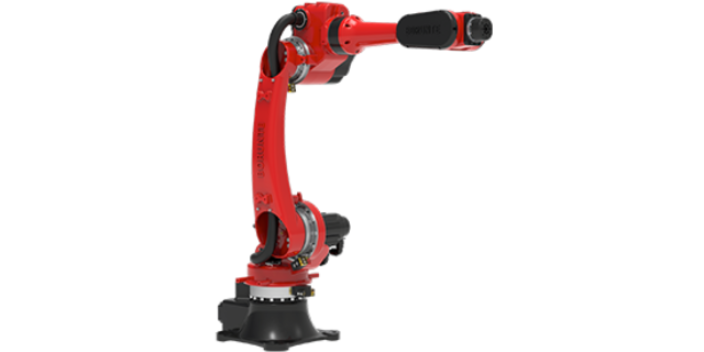
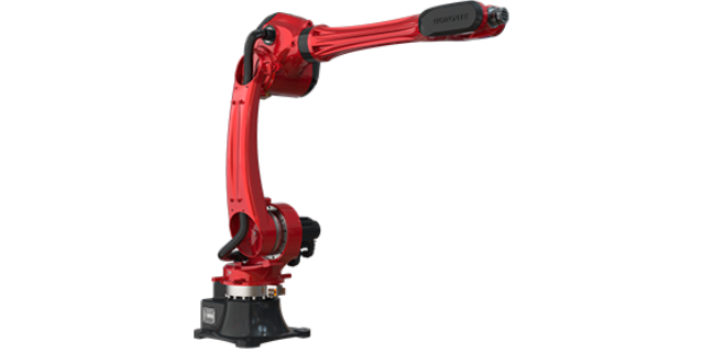
六轴关节机器人的研发、制造、应用已成为衡量一个国家科技创新和制造业水平的标尺。美国、欧洲、日本、韩国等主要经济体,均已将机器人产业作为战略,并已拥有了成熟的技术和普遍的市场。而随着中国的综合实力的不断增强,科学技术的发展进步,中国也把包括机器人在内的装备制造列入重点发展的战略性新兴产业之一。现在,工业机器人并迫切需要成为工业4.0的主导力量,以便加速“中国制造2025”的进程。所以总体上说,国家对六轴机器人的发展也是大力扶持的。伯朗特六轴工业机器人 专业制造商-上海珂珩智能科技有限公司。重庆工业型六轴机器人哪个牌子好

六轴焊接机器人焊接的定位位置和多少外形也不能被焊接机械人的工装夹具影响,要做到夹紧后既不使焊件松动滑移,又不使焊件的拘谨渡过大而生产较大的应力,这是根本的。其次,焊接机械人工装夹具的施力点应位于焊件的支承处或许布置在靠近支承的地方,并且要防止支承反力与夹紧力、支承反力与重力构成力偶。为了便于节制,在同一个夹具上,定位器和夹紧机构的布局情势不宜过量,并且尽量只选用一种动力源。既然是与焊接机械人共同利用,那么它本身应举措敏捷、操纵便利,操纵位置应处在工人轻易靠近、较易操纵的部位。当夹具处于夹紧状况时,应能自锁;同时还要有充足的安装、焊接空间,所有的定位元件和夹紧机构应与焊道坚持恰当的间隔。焊接机械人的工装夹具除具备上述特性以外,在自动化、机械化等方面都起着异常紧张的作用,是焊接事情可否完成高速、有效、周详、复合、智能、环保等目标的症结地点。深圳六轴机器人推荐厂家六轴机器人的六个轴,每个轴都是一个电机配备减速机来传动。
机器人启动瞬间下坠幅度降低92%。2、机器人扭矩前馈控制技术:可根据机器人运动轨迹实时地预测出各关节的理论力矩值,并实时地计算关节理论扭矩值与关节实际采样扭矩值之间的差值。3、部件自主化:伺服电机和伺服驱动器,减速机合理搭配,具有较高的重复定位精度和轨迹精度,重复定位精度可达±,性能达到国际水平。机器人结构紧凑,工作空间大关节速度高,动态响应快,本体重量轻,布局灵活。4、控制系统集成PLC功能:可用于复杂应用的PLC程序编写,可根据需求自主添加设备轴,同时支持外部扩展轴,集中控制性能,可用于较复杂应用的PLC程序编写,节省成本,提高程序运行效率。5、模块化设计:拥有GR12A/,通过扩展不同的工作范围和负载,来满足不同的应用需求。▐配天机器人申报奖项:工业机器人类之年度创新技术奖(评审类-六轴机器人)参评案例:AIR7L-B配天机器人研发的AIR7L-B具有以下创新性:1、在布满灰尘或者有水流冲射的环境下依然能够稳定运行。2、超长臂展,可以实现同一工位或者多个工位的作业范围,减少企业人力的投入,节省出来的人力可以实现操作机器人及其他轻体力劳作,真正实现人机融合。3、IP67防护等级,可以在打磨、抛光等恶劣环境下解放人类。
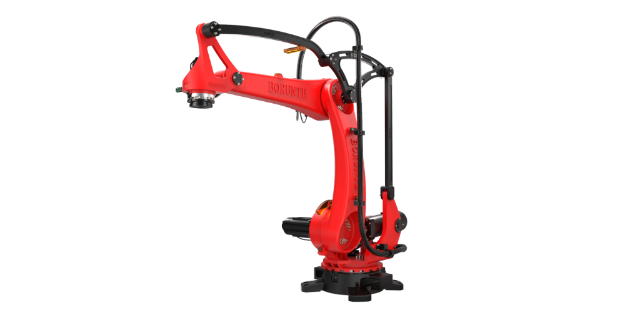
机器人本体各部分的划分如下图所示:1.腕部六轴垂直串联机器人拥有一个3轴式腕部,它包括轴4、轴5、轴6。轴6电机在小臂内部直接安装在机械手上。该电机直接驱动机械手,而在轴4和轴5上由安装在小臂背部的电机通过连接轴驱动。机器人腕部有一个连接法兰用于加装工具。当机器人腕部出现故障需要维修更换时,KUKA公司要求客户更换整个腕部,而不允许用户单独对轴4、轴5、轴6进行拆卸更换。2.小臂小臂是机器人腕部和大臂之间的连杆。它用于固定手轴4和轴5的电机。小臂由轴3电机来驱动。允许的比较大摆角采用机械方式分别由一个正向和负向的挡块加以限制。所属的缓冲器安装在小臂上。小臂上有一个带4个用于固定附加负载的螺纹安装孔。3.平衡缸平衡缸是一套装于转盘与大臂之间的组件,在机器人停止和运动时尽量减小加在轴2周围的扭矩,平衡杠采用封闭的液压气动系统来实现此目的。该系统包含两个储压器、一个液压缸(含管路)、一个压力表和一个用作防止过载的安全元件的爆破片。使用错误的方法拆卸、拆解平衡缸可能会对操作者造成严重伤害,不建议普通用户自行拆卸和维修平衡缸。4.电气接口主要包含机器人本体与控制间的电机电缆、数据电缆连接接口。六轴机器人是复杂产品喷涂处理的理想选择。
六轴机器人手腕用什么样的机构更好呢?下面我们考虑几个方案:1.采用行星齿轮传动。电机驱动太阳轮,行星轮绕太阳轮转动,内齿轮经行星轮减速与太阳轮反向运动,电机与太阳轮同轴安装。2.多级齿轮减速传,电机安装于手腕一侧。3.摆线针轮减速传动,电机与偏心轴同轴安装。4.蜗轮蜗杆减速传动,电机有两种安装方式;一种与输出轴成90度安装,另一种与输出轴同轴线反向错位安装。如上所述,还有很多种方式方法,到底选哪一种更好呢?这样我们就要做比较了。从上面的方案里看,第2种方法是不行的;第4种方法如果采用,手腕的结构就会很大,不利于机器人在运动时做精密定位。六轴机器人的一个关节能像四轴机器人一样在水平面自由旋转,后两个关节能在垂直平面移动。工业用六轴机器人厂家报价
六轴机器人的每个轴都是通过模拟人手的每个关节来操作的。重庆工业型六轴机器人哪个牌子好
对于工业机器人的设计与大多数机械设计过程相同;首先要知道为什么要设计机器人?机器人能实现哪些功能?活动空间(有效工作范围)有多大?了解基本的要求后,接下来的工作就好作了。首先是根据基本要求确定机器人的种类,是行走的提升(举升)机械臂、还是三轴的坐标机器人、还是六轴的机器人等。选定了机器人的种类也就确定了控制方式,也就有了在有限的空间内进行设计的指导方向。接下来的要做的就是设计任务的确定。这是一个相对复杂的过程,在实现这一复杂过程的前一步是将设计要求明确的规定下来;第二步是按照设计要求制作机械传动简图,分析简图,制定动作流程表(图),初步确定传动功率、控制流程和方式;第三步是明确设计内容,设计步骤、攻克点、设计计算书、草图绘制,材料、加工工艺、控制程序、电路图绘制;第四步是综合审核各方面的内容,确认生产。重庆工业型六轴机器人哪个牌子好
上海珂珩智能科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在上海市等地区的机械及行业设备中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,上海珂珩供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!


医疗器械行业对生产环境与产品质量要求极为严格,外壳喷涂必须满足洁净、无菌、耐腐蚀等多重标准,上海珂珩智能科技有限公司的伯朗特六轴喷涂机器人,为医疗器械行业提供了符合规范的专业喷涂解决方案。该机器人可在万级洁净车间内稳定运行,机身采用光滑易清洁设计,不易积尘,可配合车间定期消毒作业。设备搭载高精度流量控制系统,涂层厚度均匀可控,可适配医用级***、耐腐蚀涂料,满足医疗器械的特殊使用要求。针对手术器械外壳、医疗设备面板等精密工件,3D 视觉定位系统可实现微米级精细喷涂,严格规避按键、接口、显示区域。上海珂珩智能科技有限公司提供完整的洁净喷涂配套方案,包含洁净喷房、废气处理、烘干固化等设备,确保整个...
- 广东工业六轴哪家好 2026-11-01
- 武汉智能工厂六轴机器人厂家直销价格 2026-11-01
- 重庆工业六轴机器人供应商家 2026-11-01
- 福建定制六轴直销价格 2026-11-01
- 上海自动化六轴机器人推荐厂家 2026-11-01
- 青岛智能工厂六轴机器人生产厂商 2026-11-01
- 江西综合六轴近期价格 2026-11-01
- 浙江直销六轴近期价格 2026-10-31
- 青岛小六轴机器人 2026-10-31
- 郑州工业用六轴机器人厂家报价 2026-10-31

- 陕西定制六轴交易价格 2026-10-31
- 东莞自动化六轴机器人厂 2026-10-31
- 品质六轴服务至上 2026-10-31
- 陕西供应六轴哪家好 2026-10-31
- 湖北智能六轴销售电话 2026-10-31
- 江西综合六轴服务至上 2026-10-30



- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01
- 江西综合六轴近期价格 11-01
- 浙江直销六轴近期价格 10-31
- 青岛小六轴机器人 10-31
- 郑州工业用六轴机器人厂家报价 10-31