
- 品牌
- 伯朗特,BORUNTE
- 型号
- 六轴
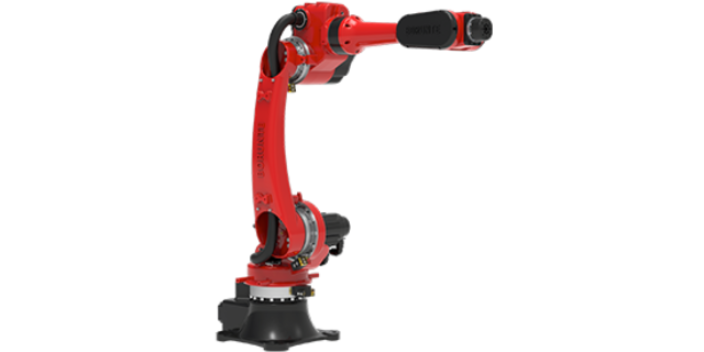
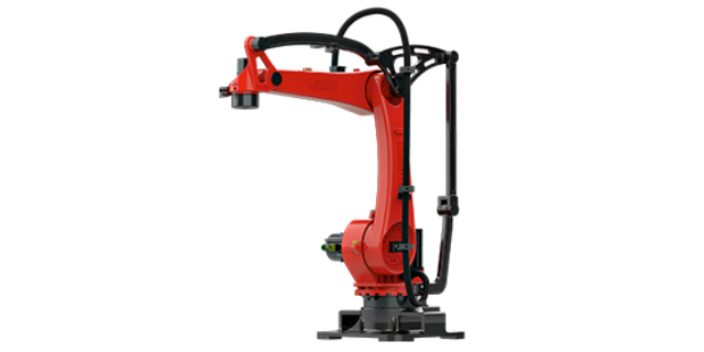
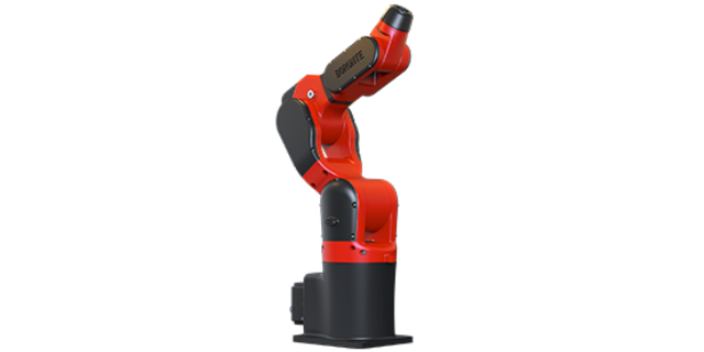
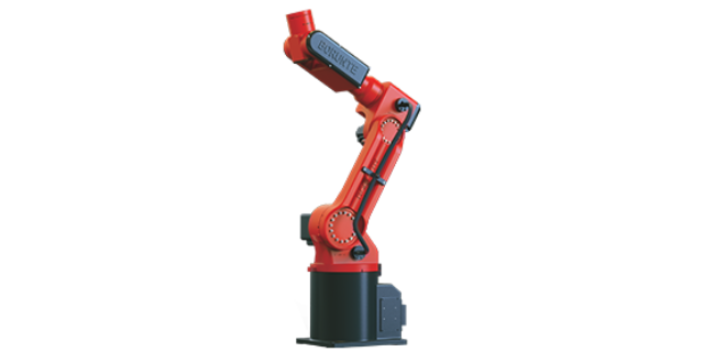
机器人本体各部分的划分如下图所示:1.腕部六轴垂直串联机器人拥有一个3轴式腕部,它包括轴4、轴5、轴6。轴6电机在小臂内部直接安装在机械手上。该电机直接驱动机械手,而在轴4和轴5上由安装在小臂背部的电机通过连接轴驱动。机器人腕部有一个连接法兰用于加装工具。当机器人腕部出现故障需要维修更换时,KUKA公司要求客户更换整个腕部,而不允许用户单独对轴4、轴5、轴6进行拆卸更换。2.小臂小臂是机器人腕部和大臂之间的连杆。它用于固定手轴4和轴5的电机。小臂由轴3电机来驱动。允许的比较大摆角采用机械方式分别由一个正向和负向的挡块加以限制。所属的缓冲器安装在小臂上。小臂上有一个带4个用于固定附加负载的螺纹安装孔。3.平衡缸平衡缸是一套装于转盘与大臂之间的组件,在机器人停止和运动时尽量减小加在轴2周围的扭矩,平衡杠采用封闭的液压气动系统来实现此目的。该系统包含两个储压器、一个液压缸(含管路)、一个压力表和一个用作防止过载的安全元件的爆破片。使用错误的方法拆卸、拆解平衡缸可能会对操作者造成严重伤害,不建议普通用户自行拆卸和维修平衡缸。4.电气接口主要包含机器人本体与控制间的电机电缆、数据电缆连接接口。六轴机器人本体抄模仿人的手臂,共有6个关袭节,每个关节表示一个自由度。东莞六轴工业机械手
机器人启动瞬间下坠幅度降低92%。2、机器人扭矩前馈控制技术:可根据机器人运动轨迹实时地预测出各关节的理论力矩值,并实时地计算关节理论扭矩值与关节实际采样扭矩值之间的差值。3、部件自主化:伺服电机和伺服驱动器,减速机合理搭配,具有较高的重复定位精度和轨迹精度,重复定位精度可达±,性能达到国际水平。机器人结构紧凑,工作空间大关节速度高,动态响应快,本体重量轻,布局灵活。4、控制系统集成PLC功能:可用于复杂应用的PLC程序编写,可根据需求自主添加设备轴,同时支持外部扩展轴,集中控制性能,可用于较复杂应用的PLC程序编写,节省成本,提高程序运行效率。5、模块化设计:拥有GR12A/,通过扩展不同的工作范围和负载,来满足不同的应用需求。▐配天机器人申报奖项:工业机器人类之年度创新技术奖(评审类-六轴机器人)参评案例:AIR7L-B配天机器人研发的AIR7L-B具有以下创新性:1、在布满灰尘或者有水流冲射的环境下依然能够稳定运行。2、超长臂展,可以实现同一工位或者多个工位的作业范围,减少企业人力的投入,节省出来的人力可以实现操作机器人及其他轻体力劳作,真正实现人机融合。3、IP67防护等级,可以在打磨、抛光等恶劣环境下解放人类。东莞六轴工业机械手伯朗特机器人六轴,灵活协作,助你实现生产自动化。
六轴机器人的焊缝寻位功能是什么?焊缝寻位是指根据焊缝的实际位置与示教位置的偏差判断出焊缝起始点。六轴机器人的位置编码器能够实时记忆TCP的空间位置,当六轴机器人按设定的程序将带电焊丝接触工件时,焊丝和工件之间产生电压降,六轴机器人控制系统收此信号时,通过比较实际位置与示教时的位置参数,进行数据修正,得到合适的焊接轨迹,此功能可通过一至两个接触点确定焊缝起始位置。也可以通过1D.2D.3D和3D旋转等模式根据工件误差程度的不同选择需要的寻位模式。
机器人末端执行器的控制信号接口,以及压缩空气管道接口等。5.底座底座是机器人的基座。它用螺栓与地基固定。电气设备的保护软管被固定在底座上。此外,电机和数据电缆的接口和拖链系统安装在底座上。6.转盘转盘固定轴A1和A2。转盘执行轴1的旋转运动。转盘通过轴1的传动装置与底座用螺栓固定住,并由转盘上的电机驱动。大臂也在转盘中支承。7.大臂大臂是位于转盘和小臂之间的组件。为了达到不同的工作范围,KUKA机器人通常会提供三个不同长度的小臂结合大臂使用。大臂上有一个带4个用于固定附加负载的螺纹安装孔。机器人用户通常会关注机器人的工作范围、负载能力、重复定位精度、IP防护等级等性能参数,这些参数都取决于机器人本体。另外对于机器人本体,还需要关注本体的重量、安装形式、底座安装孔布局尺寸、六轴法兰安装孔布局尺寸、各轴的运动范围和各轴额定负载下的比较大移动速度等参数。由于篇幅所限,不再对以上内容进行介绍,读者可通过查阅KUKA官方的技术手册对以上内容进行查阅。对于某具体型号的KUKA机器人本体,其与本体相关的各项性能参数说明以及对机器人本体的运输、安装、调试、保养、维修的操作说明都在该款机器人本体的操作说明书中有详细描述。六关节工业机器人各关节是怎么压铸出来的?
成立西南展示、服务、销售中心。至此,勃肯特已在镇江、余姚、重庆建立了生产基地或营销中心;此外,勃肯特已开拓了俄罗斯、墨西哥、韩国、越南、印度等市场。其中俄罗斯市场有望成为勃肯特增长引擎的重要一极,公司已有并联机器人产品在其中获得批量应用。▐华盛控华盛控作为国内早进入并联机器人领域的企业之一,通过将先进的运动控制技术与视觉技术相结合,目前其产品被广泛应用于电子组装、医药制造分拣、加工设备产品分拣、食品包装分拣等各种包装行业。凭借着速度高、系统稳定等特点,满足了市场及客户的多元化需求。2019年,华盛控推出了主打质优价廉的DELTAWSC-800DJ并联机器人,在2019年9月初正式量产。2020年,华盛控不*在期间针对客户快速生产需求,推出了工业产线提供完善的自动化解决方案;还在食品、医药、抗疫物资等行业深入细分领域不断研发,针对性开发多款标准装箱机和分拣机,客户均反馈使用效果好。截止2020年11月,华盛控销售额与去年同期相比达到了翻倍的增长水平。▐阿童木机器人阿童木机器人是国内的并联机器人制造商,致力于为食品、制药、日化等行业的集成商客户提供单机或者工作站。六关节工业机器人各关节怎么定义正负?北京全自动六轴机器人推荐厂家
六轴机器人比5轴机器人多了1个关节可以转动,其抓手内的自然就更灵活了,可完成的任务种类容就越多。东莞六轴工业机械手
避免工作环境污染带来的人体伤害,终维护企业及员工的利益。▐柴孚申报奖项:工业机器人类之年度创新技术奖(评审类-六轴机器人)参评案例:SF6-C2080柴孚焊接机器人通过安装电机固定板转杆、活动套、夹持件以及工件主体,电机带动转杆旋转,转杆上有外螺纹,活动套的内壁有内螺纹,转杆旋转使得活动套左右滑动,带动夹持件相互靠近,将需要焊接的工件主体进行夹持固定,避免焊接的时候工件主体发生跑偏和移位,保证夹持时的平稳性。通过安装有架体、第三电机、第二螺纹丝杆、驱动块、焊接头、激光发射器、聚焦透镜、喷嘴以及冷却水管,使得第三电机通过皮带轮机构带动第二螺纹丝杆转动,驱动块的内壁设置有与第二螺纹丝杆外螺纹相匹配的内螺纹,使得驱动块带动焊接头进行水平位置的调节,便于自动调节焊接位置,同时焊接头的外部均匀缠绕有冷却水管,与焊接时由于激光光束产生的热量进行热交换,便于焊接头的冷却降温,延长使用寿命。通过在底座底部的四个拐角处均固定有减震支脚,减震支脚内部的底端均设置有槽体,槽体的内部均匀通过第二复位弹簧设置有活动件,活动件的顶端均与底座底部固定连接,且活动件与减震支脚顶部的两侧均通过复位弹簧固定连接。东莞六轴工业机械手
上海珂珩智能科技有限公司汇集了大量的优秀人才,集企业奇思,创经济奇迹,一群有梦想有朝气的团队不断在前进的道路上开创新天地,绘画新蓝图,在上海市等地区的机械及行业设备中始终保持良好的信誉,信奉着“争取每一个客户不容易,失去每一个用户很简单”的理念,市场是企业的方向,质量是企业的生命,在公司有效方针的领导下,全体上下,团结一致,共同进退,**协力把各方面工作做得更好,努力开创工作的新局面,公司的新高度,未来上海珂珩供应和您一起奔向更美好的未来,即使现在有一点小小的成绩,也不足以骄傲,过去的种种都已成为昨日我们只有总结经验,才能继续上路,让我们一起点燃新的希望,放飞新的梦想!


医疗器械行业对生产环境与产品质量要求极为严格,外壳喷涂必须满足洁净、无菌、耐腐蚀等多重标准,上海珂珩智能科技有限公司的伯朗特六轴喷涂机器人,为医疗器械行业提供了符合规范的专业喷涂解决方案。该机器人可在万级洁净车间内稳定运行,机身采用光滑易清洁设计,不易积尘,可配合车间定期消毒作业。设备搭载高精度流量控制系统,涂层厚度均匀可控,可适配医用级***、耐腐蚀涂料,满足医疗器械的特殊使用要求。针对手术器械外壳、医疗设备面板等精密工件,3D 视觉定位系统可实现微米级精细喷涂,严格规避按键、接口、显示区域。上海珂珩智能科技有限公司提供完整的洁净喷涂配套方案,包含洁净喷房、废气处理、烘干固化等设备,确保整个...
- 广东工业六轴哪家好 2026-11-01
- 武汉智能工厂六轴机器人厂家直销价格 2026-11-01
- 重庆工业六轴机器人供应商家 2026-11-01
- 福建定制六轴直销价格 2026-11-01
- 上海自动化六轴机器人推荐厂家 2026-11-01
- 青岛智能工厂六轴机器人生产厂商 2026-11-01
- 江西综合六轴近期价格 2026-11-01
- 浙江直销六轴近期价格 2026-10-31
- 青岛小六轴机器人 2026-10-31
- 郑州工业用六轴机器人厂家报价 2026-10-31

- 陕西定制六轴交易价格 2026-10-31
- 东莞自动化六轴机器人厂 2026-10-31
- 品质六轴服务至上 2026-10-31
- 陕西供应六轴哪家好 2026-10-31
- 湖北智能六轴销售电话 2026-10-31
- 江西综合六轴服务至上 2026-10-30



- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01
- 江西综合六轴近期价格 11-01
- 浙江直销六轴近期价格 10-31
- 青岛小六轴机器人 10-31
- 郑州工业用六轴机器人厂家报价 10-31