
- 品牌
- 伯朗特,BORUNTE
- 型号
- 六轴
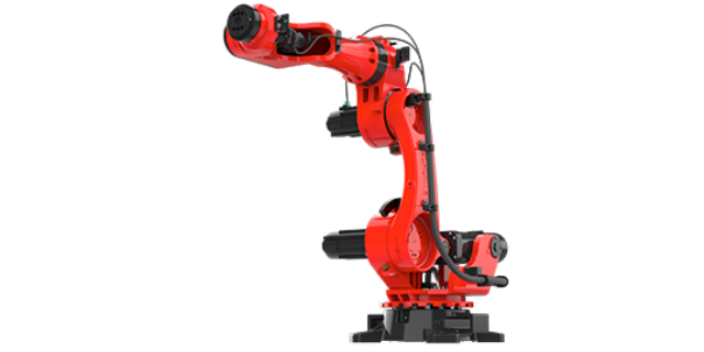
机器人本体各部分的划分如下图所示:1.腕部六轴垂直串联机器人拥有一个3轴式腕部,它包括轴4、轴5、轴6。轴6电机在小臂内部直接安装在机械手上。该电机直接驱动机械手,而在轴4和轴5上由安装在小臂背部的电机通过连接轴驱动。机器人腕部有一个连接法兰用于加装工具。当机器人腕部出现故障需要维修更换时,KUKA公司要求客户更换整个腕部,而不允许用户单独对轴4、轴5、轴6进行拆卸更换。2.小臂小臂是机器人腕部和大臂之间的连杆。它用于固定手轴4和轴5的电机。小臂由轴3电机来驱动。允许的比较大摆角采用机械方式分别由一个正向和负向的挡块加以限制。所属的缓冲器安装在小臂上。小臂上有一个带4个用于固定附加负载的螺纹安装孔。3.平衡缸平衡缸是一套装于转盘与大臂之间的组件,在机器人停止和运动时尽量减小加在轴2周围的扭矩,平衡杠采用封闭的液压气动系统来实现此目的。该系统包含两个储压器、一个液压缸(含管路)、一个压力表和一个用作防止过载的安全元件的爆破片。使用错误的方法拆卸、拆解平衡缸可能会对操作者造成严重伤害,不建议普通用户自行拆卸和维修平衡缸。4.电气接口主要包含机器人本体与控制间的电机电缆、数据电缆连接接口。现阶段汽车工业制造厂商仍然是工业四轴机器人的主要用户。青岛伯朗特六轴工业机器人

六轴机器人是多关节、多自由度的机器人,动作多,变化灵活;是一种柔性技术较高的工业机器人,应用面也普遍。那么怎样去从头开始的设计它呢?工作范围又怎样去确定?动作怎样去编排呢?位姿怎样去控制呢?各部位的关节又是有怎么样的要求呢?让我们带着众多的疑问慢慢的往下走吧!首先我们设定:机器人是六轴多自由度的机器人,手爪夹持二氧气体保护焊标准焊qiang;完成点焊、连续焊等不同要求的焊接部件,工艺要求、工艺路线变化快的自动生线上。较大伸长量:1700mm;转动270度;底座与地平线水平固定;全电机驱动。青岛智能工厂六轴机器人单价我国对工业四轴机器人需求将快速增长,主要原因是人力成本上升。

6个关节合成实现末端的6自由度动作。六轴实体图四轴实体图近年来,国际机器人巨头们纷纷推出七轴机器人抢占新市场,那么现在都有哪些已经研发出来的七轴机器人呢?1、ABBYuMi机器人2014年11月,ABB在中国推出机器人产品YuMi,其被称为款双臂轻型人机协作型机器人,每条手臂的负载为,重复定位精度可达到,因此特别适合小件装配、消费品、玩具等领域。YuMi在意大利比萨威尔第歌剧院亮相,在意大利指挥家AndreaColombini的指导下,YuMi的次亮相就显示出了大师风范。2、库卡LBRiiwa库卡LBRiiwa2014年11月,库卡在中国国际工业博览会机器人展上发布KUKA款七自由度轻型灵敏机器人LBRiiwa。LBRiiwa七轴机器人基于人类手臂进行设计,其结合集成的传感器系统,使该轻型机器人具有可编程的灵敏性,并使其具备了非常高的精确度。而七轴的LBRiiwa所有的轴内均配备高性能碰撞检测功能、集成的关节力矩传感器,以实现人机协作。其结构采用铝制材料设计,自身重量只有。其负荷有两种,分别为7千克和14千克,使其成为负荷超过10千克的轻型机器人的产品。3、安川SIA系列机器人至今安川电机发布了多款七轴机器人产品。其中SIA系列机器人是轻型敏捷型七轴机器人。
六关节工业机器人各关节是怎么压铸出来的?它的铸造生产是一个复杂的多工序组合的工艺过程,它包括以下主要工序:1)生产工艺du准备,根据要生产的零件图、生产批量和交货期限,制定生产工艺方案和工艺文件,2)生产准备,包括准备熔化用材料、造型制芯用材料和模样、芯盒、砂箱等工艺装备;3)造型与制芯;4)熔化与浇注;5)落砂清理与铸件检验等主要工序。其成形原理是:铸造生产是将金属加热熔化,使其回具有流动性,然后浇入到具有一定形状的铸型型腔中,在重力或外力(压力、离心力、电磁力等)的作用下充满型腔,冷却并凝答固成铸件(或零件)的一种金属成形方法。通过柔性六轴机器人,企业的生产将变得更加方便快捷。

对于工业机器人的设计与大多数机械设计过程相同;首先要知道为什么要设计机器人?机器人能实现哪些功能?活动空间(有效工作范围)有多大?了解基本的要求后,接下来的工作就好作了。首先是根据基本要求确定机器人的种类,是行走的提升(举升)机械臂、还是三轴的坐标机器人、还是六轴的机器人等。选定了机器人的种类也就确定了控制方式,也就有了在有限的空间内进行设计的指导方向。接下来的要做的就是设计任务的确定。这是一个相对复杂的过程,在实现这一复杂过程的前一步是将设计要求明确的规定下来;第二步是按照设计要求制作机械传动简图,分析简图,制定动作流程表(图),初步确定传动功率、控制流程和方式;第三步是明确设计内容,设计步骤、攻克点、设计计算书、草图绘制,材料、加工工艺、控制程序、电路图绘制;第四步是综合审核各方面的内容,确认生产。我国工业四轴机器人产业发展还有很大的潜力。东莞六轴喷涂机
六轴机器人的工作原理是通过变换夹具实现自动上下料,焊接,冲压,喷涂,搬运等工作。青岛伯朗特六轴工业机器人
通过本公众号的KUKA系列文章”(2-2)KUKA工业机器人产品系列介绍",我们可以了解到KUKA公司以多轴垂直串联结构形式的机器人为主打产品,所以本小节主要是以6轴垂直串联机器人为例,介绍KUKA机器人本体的结构和特点。垂直串联结构机器人的结构简化,如下图所示。六轴垂直串联机器人具有A1-A6六个关节轴,其中A1、A4、A6为旋转轴,其余A2、A3、A5为摆动轴。机器人运动系统关注的是对机器人运动链末端节点的控制,即通过6个关节轴角度的控制实现对安装在机器人六轴末端的工具的姿态和位置的控制,其控制过程涉及机器人运动学知识,不在本系列文章的内容范围之内。跟其他品牌机器人一样,KUKA六轴垂直串联机器人的本体可以分为腕部、小臂、大臂、转盘、底座、平衡杠等组成部分,不是所有六轴垂直串联机器人都配置有平衡缸,它通常只出现在具备中、大负载能力的机器人本体上。对于KUKA工业机器人,只有负载能力在60KG以上的机器人才配置平衡缸,平衡缸的作用是减轻大臂电机的载荷压力,配置了平衡缸的机器人本体必须按照机器人本体上标示的安装方式进行安装,比如你不能将一台配置了平衡缸的地面安装形式的机器人进行天花板倒挂安装,否则机器人将不能正常工作。青岛伯朗特六轴工业机器人
上海珂珩智能科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在上海市等地区的机械及行业设备中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,上海珂珩供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!


医疗器械行业对生产环境与产品质量要求极为严格,外壳喷涂必须满足洁净、无菌、耐腐蚀等多重标准,上海珂珩智能科技有限公司的伯朗特六轴喷涂机器人,为医疗器械行业提供了符合规范的专业喷涂解决方案。该机器人可在万级洁净车间内稳定运行,机身采用光滑易清洁设计,不易积尘,可配合车间定期消毒作业。设备搭载高精度流量控制系统,涂层厚度均匀可控,可适配医用级***、耐腐蚀涂料,满足医疗器械的特殊使用要求。针对手术器械外壳、医疗设备面板等精密工件,3D 视觉定位系统可实现微米级精细喷涂,严格规避按键、接口、显示区域。上海珂珩智能科技有限公司提供完整的洁净喷涂配套方案,包含洁净喷房、废气处理、烘干固化等设备,确保整个...
- 广东工业六轴哪家好 2026-11-01
- 武汉智能工厂六轴机器人厂家直销价格 2026-11-01
- 重庆工业六轴机器人供应商家 2026-11-01
- 福建定制六轴直销价格 2026-11-01
- 上海自动化六轴机器人推荐厂家 2026-11-01
- 青岛智能工厂六轴机器人生产厂商 2026-11-01
- 江西综合六轴近期价格 2026-11-01
- 浙江直销六轴近期价格 2026-10-31
- 青岛小六轴机器人 2026-10-31
- 郑州工业用六轴机器人厂家报价 2026-10-31
- 陕西定制六轴交易价格 2026-10-31
- 东莞自动化六轴机器人厂 2026-10-31
- 品质六轴服务至上 2026-10-31
- 陕西供应六轴哪家好 2026-10-31
- 湖北智能六轴销售电话 2026-10-31
- 江西综合六轴服务至上 2026-10-30


- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01
- 江西综合六轴近期价格 11-01
- 浙江直销六轴近期价格 10-31
- 青岛小六轴机器人 10-31
- 郑州工业用六轴机器人厂家报价 10-31