
-
苏州微型高精度便携式三坐标发展现状
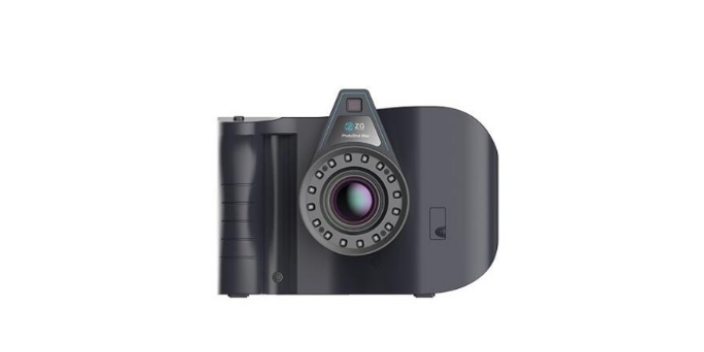
立体视觉法(Stereoscopic)传统的立体成像系统使用两个放在一起的摄影机,平行注视待重建之物体。此方法在概念上,类似人类借由双眼感知的视频相叠推算深度[1](当然实际上人脑对深度信息的感知历程...
查看详细 -
徐州代理高精度反向定位扫描仪施工
**简单的立体光学法使用三盏光源,从三个不同的方向照射待测物,每次*打开一盏光源。拍摄完成后再综合三张照片并使用光学中的完美漫射(perfectdiffusion)模型解出物体表面的梯度向量(grad...
查看详细 -
苏州本地高精度便携式三坐标概念设计
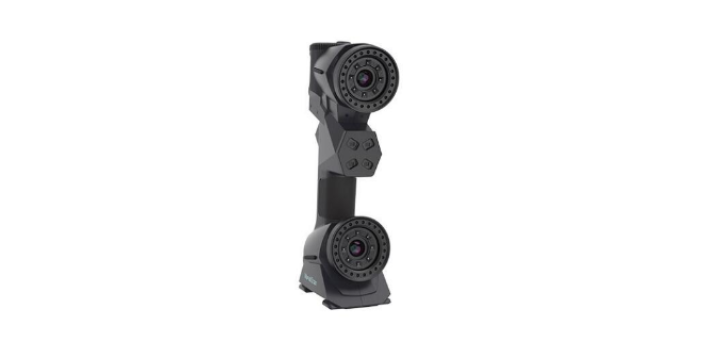
立体视觉法(Stereoscopic)传统的立体成像系统使用两个放在一起的摄影机,平行注视待重建之物体。此方法在概念上,类似人类借由双眼感知的视频相叠推算深度[1](当然实际上人脑对深度信息的感知历程...
查看详细 -
无锡特殊高精度反向定位扫描仪类型
早期由B.K.P.Horn等学者提出,使用视频像素的亮度值代入预先设计之色度模型中求解,方程式之解即深度信息。由于方程组中的未知数多过限制条件,因此须借由更多假设条件缩小解集之范围。例如加入表面可微分...
查看详细 -
南通什么是高精度便携式三坐标产业
三维扫描仪的用途是创建物体几何表面的点云(pointcloud),这些点可用来插补成物体的表面形状,越密集的点云可以创建更精确的模型(这个过程称做三维重建)。若扫描仪能够获取表面颜色,则可进一步在重建...
查看详细 -
扬州本地高精度反向定位扫描仪发展现状
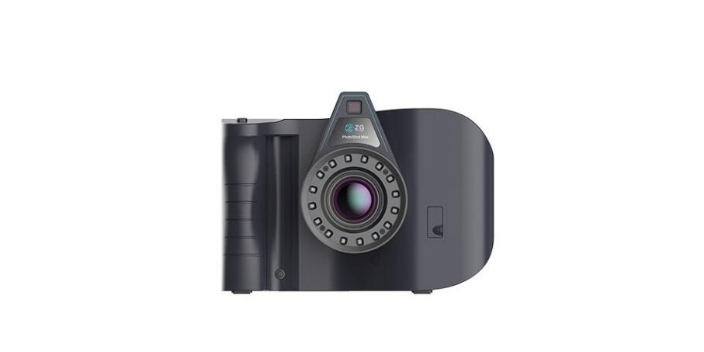
调变光(ModulatedLighting)调变光三维扫描仪在时间上连续性的调整光线的强弱,常用的调变方式是周期性的正弦波。借由观察视频每个像素的亮度变化与光的相位差,即可推算距离深度。调变光源可采用...
查看详细 -
苏州本地高精度反向定位扫描仪密度
光信号往返一趟的时间即可换算为信号所行走的距离,此距离又为仪器到物体表面距离的两倍,故若令{\displaystylet}为光信号往返一趟的时间,则光信号行走的距离等于{\displaystyle(c...
查看详细 -
苏州巨型高精度便携式三坐标密度
接触式扫描接触式三维扫描仪透过实际触碰物体表面的方式计算深度,如座标测量机(CMM,CoordinateMeasuringMachine)即典型的接触式三维扫描仪。此方法相当精确,常被用于工程制造产业...
查看详细 -
淮安使用高精度便携式三坐标密度
色度成形法(ShapefromShading)早期由B.K.P.Horn等学者提出,使用视频像素的亮度值代入预先设计之色度模型中求解,方程式之解即深度信息。由于方程组中的未知数多过限制条件,因此须借由...
查看详细 -
扬州使用高精度便携式三坐标施工
由于三维扫描仪的扫描范围有限,因此常需要变换扫描仪与物体的相对位置或将物体放置于电动转盘(turnabletable)上,经过多次的扫描以拼凑物体的完整模型。将多个片面模型集成的技术称做视频配准(im...
查看详细 -
扬州推广高精度便携式三坐标施工
调变光(ModulatedLighting)调变光三维扫描仪在时间上连续性的调整光线的强弱,常用的调变方式是周期性的正弦波。借由观察视频每个像素的亮度变化与光的相位差,即可推算距离深度。调变光源可采用...
查看详细 -
淮安特殊高精度反向定位扫描仪类型
早期由B.K.P.Horn等学者提出,使用视频像素的亮度值代入预先设计之色度模型中求解,方程式之解即深度信息。由于方程组中的未知数多过限制条件,因此须借由更多假设条件缩小解集之范围。例如加入表面可微分...
查看详细
